industrial_manipulation_egocentric_sample
收藏资源简介:
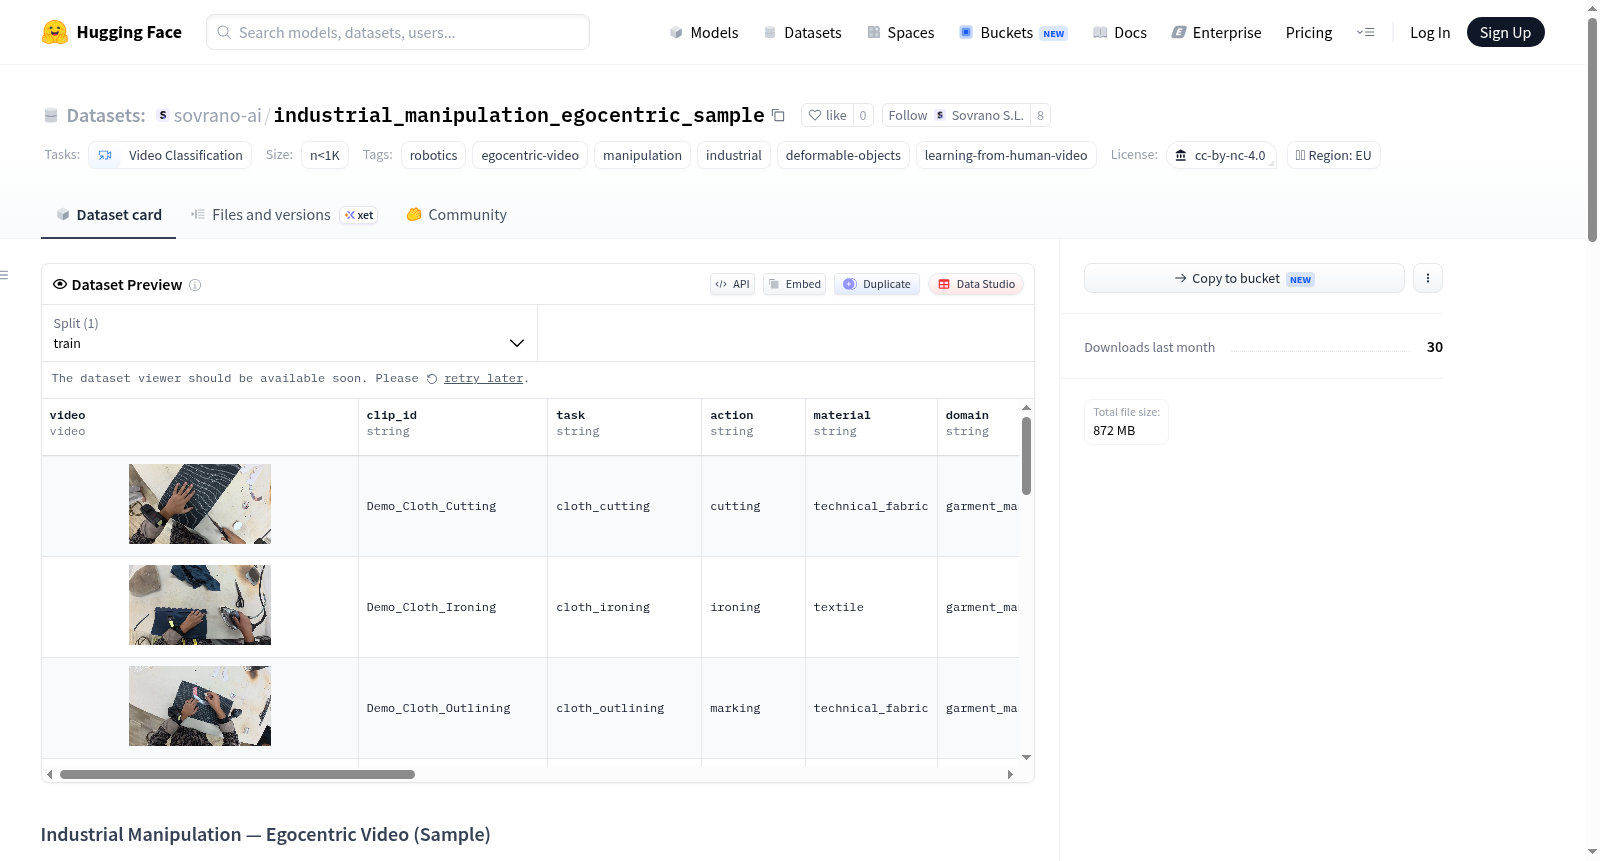
该数据集是工业操作任务的第一人称视频样本,由工人在实际生产轮班期间佩戴头戴式摄像机录制而成。视频内容涵盖变形材料(如布料)和金属(如钣金)的操作过程,任务包括处理、包装和重新包装等。数据集包含16个视频片段,总时长8分14秒,每个片段分辨率为1920×1080,帧率30fps,以MP4(H.264)格式存储,无音频。元数据存储于 metadata.csv 文件中,每条记录包含自然语言描述的任务描述、材料类别、时长和操作结果。注意:本数据集仅为样本,不提供动作标签、末端执行器姿态、关节状态、手部姿态标注、力或触觉数据、深度信息、相机内参或标定数据。所有视频中的人脸已模糊处理以保护隐私。该数据集的采集过程为非脚本化的真实工业场景,具有较高的可变性、遮挡和失败案例。更广泛的完整收集还包含同步的腕部摄像机视图(可申请获取)。数据集采用 CC BY-NC 4.0 许可,非商业学术研究可免费使用,商业使用需单独联系授权。适用于视频分类、机器人操作学习、人类视频预训练、潜在动作模型等研究方向。
This dataset consists of first-person video samples of industrial manipulation tasks, recorded by workers wearing head-mounted cameras during actual production shifts. The video content covers manipulation of deformable materials (e.g., fabric) and metals (e.g., sheet metal), including tasks such as handling, packaging, and repackaging. The dataset includes 16 video clips with a total duration of 8 minutes and 14 seconds. Each clip has a resolution of 1920×1080, a frame rate of 30 fps, is stored in MP4 (H.264) format, and contains no audio. Metadata is stored in a metadata.csv file, where each record includes a natural language task description, material category, duration, and operation outcome. Note: This dataset is only a sample and does not provide action labels, end-effector poses, joint states, hand pose annotations, force or tactile data, depth information, camera intrinsics, or calibration data. All faces in the videos have been blurred to protect privacy. The dataset was collected in non-scripted real industrial environments, featuring high variability, occlusions, and failure cases. A more comprehensive collection also includes synchronized wrist camera views (available upon request). The dataset is licensed under CC BY-NC 4.0, free for non-commercial academic research, with commercial use requiring separate authorization. It is suitable for research directions such as video classification, robot manipulation learning, human video pretraining, and latent action models.
工业操作 — 第一视角视频(样本集)
数据集概述
本数据集是工业操作任务的第一视角视频样本,由工人在真实生产轮班期间佩戴头戴式摄像头录制,涵盖可变形材料和金属处理操作。该样本集包含16个视频片段,总时长8分14秒,主要用于判断视频素材对研究工作的实用性。
技术规格
| 项目 | 详情 |
|---|---|
| 摄像头 | 头戴式,DJI Osmo Action 5 Pro |
| 分辨率 | 1920×1080 |
| 帧率 | 30 fps |
| 格式 | MP4 (H.264) |
| 音频 | 已移除 |
| 元数据 | metadata.csv 提供每片段任务描述(自然语言)、材料类别、时长和结果 |
内容说明
- 收录范围:视频仅包含单目RGB图像,无深度信息;无动作标签、末端执行器位姿、关节状态或手部姿态标注;无力觉或触觉数据;无相机标定或内参。
- 样本局限:本样本仅含头戴相机视角。完整收集库中包含同步腕部相机视图,可联系获取。
- 拍摄背景:视频由工人在正常轮班期间佩戴头戴式摄像头录制,任务并非为拍摄而刻意安排,包含真实工作中的变异性、遮挡和失败案例。
数据收集
- 来源:工业设施内的真实工作场景。
- 更广泛领域:布料可变形材料处理、钣金加工、包装和再包装。
- 生产能力:目前约每周100小时视频,可扩展。
许可与隐私
- 许可证:CC BY-NC 4.0,学术及非商业研究免费使用,需注明出处;商业使用需另行授权。
- 隐私处理:人脸已模糊处理。
未来计划
- 计划新增方向:基于现有视频提取手部姿态和轨迹的动作标签;接触力数据(被多人反馈为对可变形和金属处理最重要的数据)。
- 欢迎视频预训练、世界模型、潜在动作模型或人类视频学习领域的研究者提供使用反馈。
联系与引用
- 联系:Sovrano AI,robotics@sovrano.ai,https://sovrano.ai/robotics
- 引用信息:详见数据集中提供的BibTeX格式引用条目。