bluemockdrone
收藏资源简介:
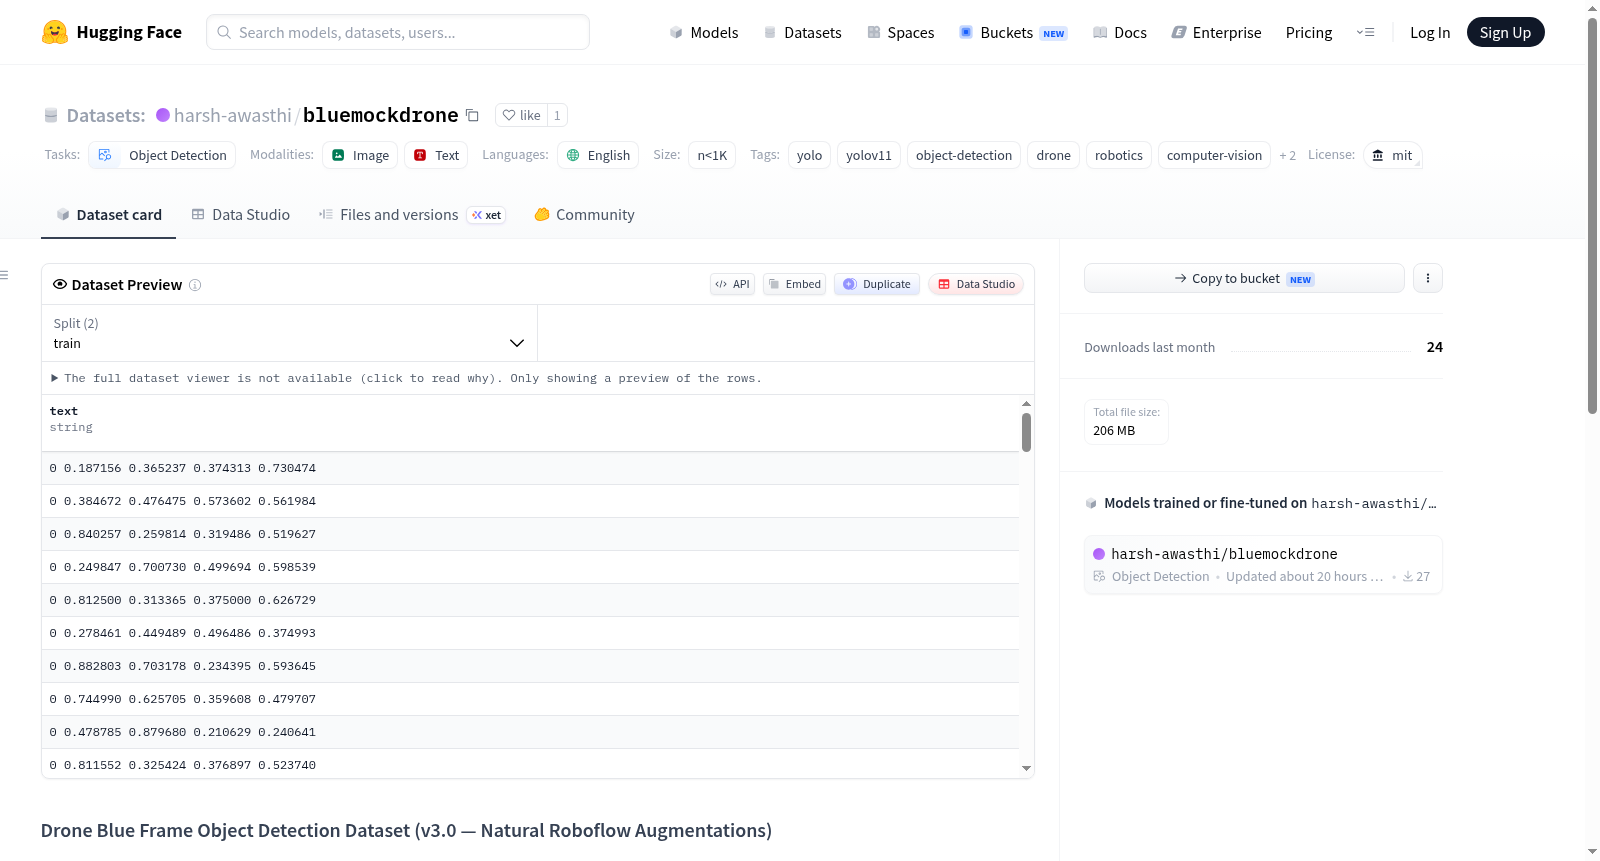
该数据集是 Drone Blue Frame Object Detection Dataset (v3.0 — Natural Roboflow Augmentations),一个面向蓝色物体检测的目标检测数据集。数据集基于 ground-truth 标注帧(blueObjectDetection.coco 2)直接生成,保留了真实的蓝色物体着色和真实室内背景,并施加了自然风格的数据增强,以提升模型的泛化能力。数据集共包含 500 张 640×640 分辨率的图像,其中训练集 400 张、验证集 100 张,均提供 YOLO 格式的标注文件。增强操作包括:水平翻转(p=0.5)、垂直翻转(p=0.5)、裁剪/缩放(0%–26%)、旋转(-15°~+15°)、剪切(±10°)、色调调整(-15°~+15°)、亮度/对比度调整(-15%–+15%)、高斯模糊(最大 2.9px)以及高斯噪声(最多 3.86% 像素)。数据集仅包含一个类别:blue_object(索引 0)。该数据集适用于无人机、机器人、计算机视觉中的目标检测与跟踪、视觉伺服等任务。
This dataset is the Drone Blue Frame Object Detection Dataset (v3.0 — Natural Roboflow Augmentations), an object detection dataset for blue object detection. It is directly generated from ground-truth annotation frames (blueObjectDetection.coco 2), preserving realistic blue object coloring and real indoor backgrounds, with natural-style data augmentations applied to improve model generalization. The dataset contains 500 images at 640×640 resolution, with 400 training images and 100 validation images, all provided in YOLO format annotations. Augmentations include: horizontal flip (p=0.5), vertical flip (p=0.5), crop/zoom (0%–26%), rotation (-15° to +15°), shear (±10°), hue adjustment (-15° to +15°), brightness/contrast adjustment (-15% to +15%), Gaussian blur (up to 2.9px), and Gaussian noise (up to 3.86% of pixels). The dataset contains a single class: blue_object (index 0). It is suitable for tasks such as object detection and tracking, visual servoing in drones, robotics, and computer vision.
Drone Blue Frame 目标检测数据集 (v3.0)
数据集概况
该数据集是一个包含500张图像的清洁目标检测数据集,基于 blueObjectDetection.coco 2 的真值标注帧构建,保留了真实的蓝色物体着色和室内背景,并辅以适度的物理增强。
增强规格
- 翻转:水平 (概率0.5)、垂直 (概率0.5)
- 裁剪/缩放:最小0%缩放,最大26%缩放
- 旋转:-15°至+15°
- 剪切:水平±10°,垂直±10°
- 色调:-15°至+15°(保持自然色彩保真度)
- 亮度/对比度:-15%至+15%
- 模糊:高斯模糊最高2.9px
- 噪声:高斯噪声最高达3.86%像素
数据集结构
- 总图像数:500张,分辨率640×640
train:400张图像及YOLO格式标签val:100张图像及YOLO格式标签
- 压缩包:
dataset.zip(40MB单文件快速下载) - 类别:
0:blue_object
技术特性
- 语言:英语
- 许可证:MIT
- 任务类型:目标检测
- 标签:YOLO、YOLOv11、无人机、机器人、计算机视觉、跟踪、视觉伺服
- 规模类别:少于1K样本
适用场景
该数据集适用于无人机、机器人领域的计算机视觉研究,特别是目标检测、跟踪以及视觉伺服等任务,可作为YOLOv11等模型的训练与验证数据。