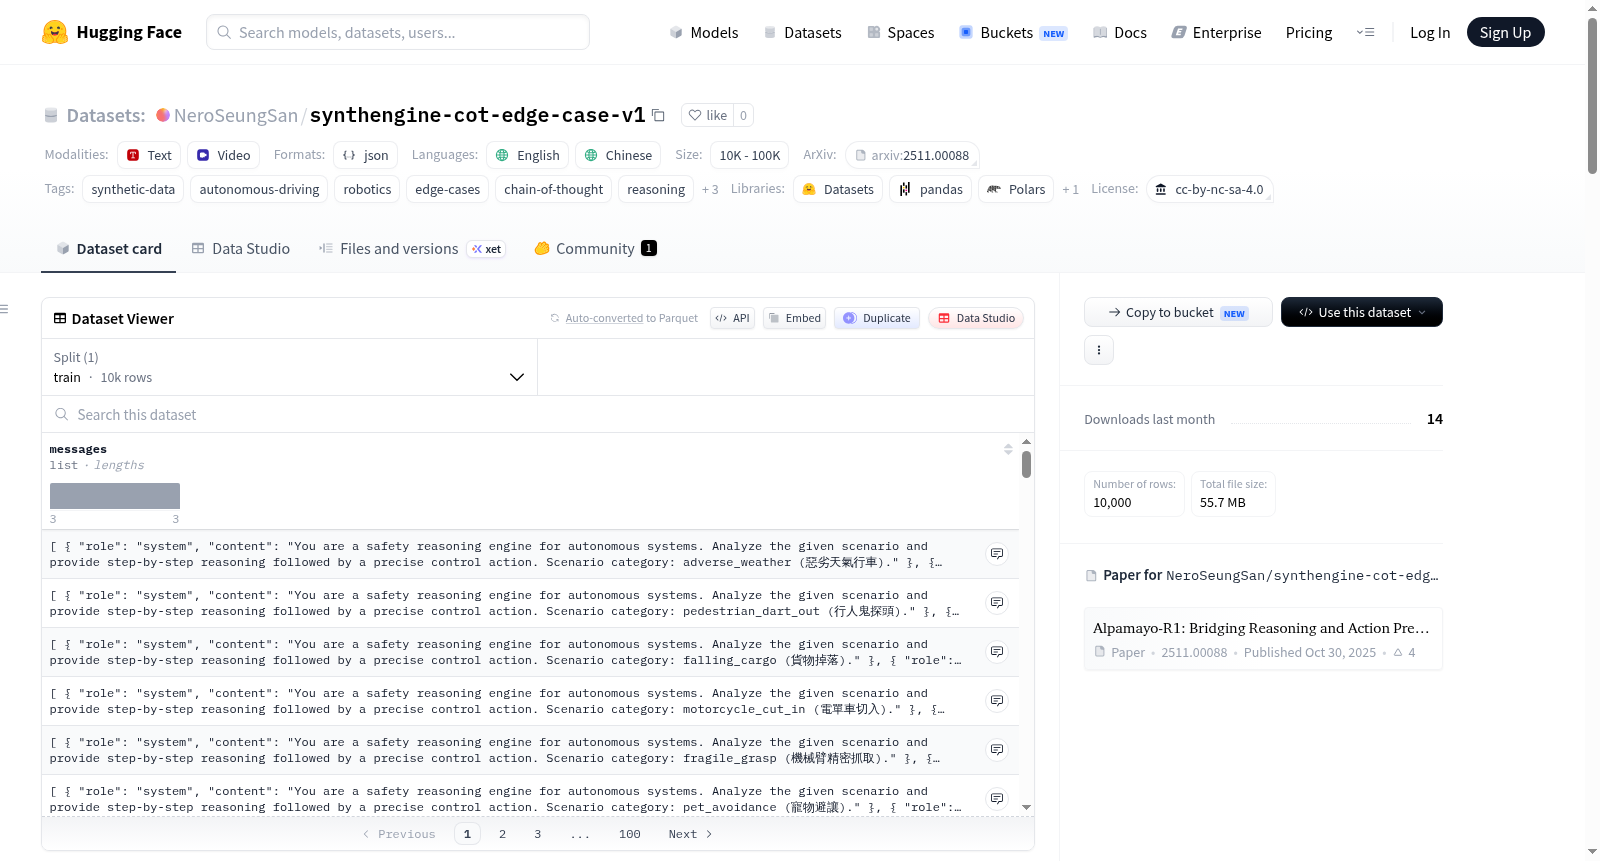
synthengine-cot-edge-case-v1
收藏资源简介:
SynthEngine CoT边缘案例数据集v1.0是一个专门为自动驾驶、机器人和具身人工智能设计的高质量合成链式思维推理数据集。它旨在应对行业从单纯感知数据向推理数据转型的需求,基于NVIDIA Alpamayo-R1和UC Berkeley Embodied CoT的研究成果,这些研究显示链式因果关系推理能显著提高自动驾驶规划准确性和机器人策略成功率。数据集包含1000条记录,以JSONL格式存储,每条记录平均有5.9个推理步骤。数据涵盖7个主要场景领域:恶劣天气行车(20.4%)、行人鬼探头(18.2%)、机械臂精密抓取(14.4%)、电单车切入(14.0%)、儿童高温安全(13.9%)、宠物避让(9.9%)和货物掉落(8.8%),每个场景标注了4个严重程度级别(低/中/高/关键)。每条记录包含12个结构化字段:唯一标识符(scenario_id)、场景类型标签(中英文版本)、详细环境描述文本(67-709字符)、链式思维推理步骤数组(通常4-8步)、可执行控制指令(force_control_action)、严重程度分类和数值评分,以及生成元数据(版本、模型、温度等)。数据集适用于多种任务,包括微调视觉-语言-动作模型用于自动驾驶规划、训练具身机器人推理策略(如OpenVLA、RT-2、Octo)、增强自动驾驶仿真的边缘案例测试、评估自主系统的安全推理能力,以及为小型推理模型进行链式思维知识蒸馏。数据集样本采用CC BY-NC-SA 4.0许可。
SynthEngine CoT Edge Case Dataset v1.0 is a high-quality synthetic chain-of-thought reasoning dataset specifically designed for autonomous driving, robotics and embodied artificial intelligence. It addresses the industry's growing need to shift from pure perception data to reasoning-oriented data. Built upon the research findings from NVIDIA Alpamayo-R1 and UC Berkeley Embodied CoT, which demonstrated that causal chain-of-thought reasoning can significantly improve the accuracy of autonomous driving planning and the success rate of robotic policies. The dataset contains 1,000 records stored in JSONL format, with an average of 5.9 reasoning steps per record. The dataset covers 7 major scenario domains: driving in adverse weather conditions (20.4%), sudden pedestrian darting out (18.2%), precision robotic arm grasping (14.4%), electric two-wheeler cutting in (14.0%), child hyperthermia safety (13.9%), pet avoidance (9.9%), and cargo falling from vehicles (8.8%). Each scenario is annotated with 4 severity levels: low, medium, high, and critical. Each record includes 12 structured fields: unique identifier (scenario_id), scenario type labels (both Chinese and English versions), detailed environmental description text (67–709 characters), array of chain-of-thought reasoning steps (typically 4–8 steps), executable control instruction (force_control_action), severity classification and numerical score, as well as generation metadata (version, model, temperature, etc.). The dataset is applicable to a variety of tasks, including fine-tuning vision-language-action (VLA) models for autonomous driving planning, training embodied robotic reasoning policies (e.g., OpenVLA, RT-2, Octo), enhancing edge case testing for autonomous driving simulations, evaluating the safe reasoning capabilities of autonomous systems, and conducting chain-of-thought knowledge distillation for small-scale reasoning models. Dataset samples are licensed under CC BY-NC-SA 4.0.
SynthEngine CoT Edge Case Dataset v1.0
高质量合成思维链推理数据集,专为自动驾驶、机器人技术和具身AI的边界情况设计。
📊 数据集概况
| 指标 | 数值 |
|---|---|
| 总记录数 | 1000 |
| 格式 | JSONL(每行一个JSON对象) |
| 平均思维链步骤数 | 5.9步/条 |
| 场景类别数 | 7个场景域 |
| 严重等级 | 4级(低/中/高/严重) |
| 大小 | 约1.5 MB |
| 生成模型 | DeepSeek Chat(温度0.85) |
| 版本 | 1.0.0 |
🏷️ 场景类别分布
| 类别 | 记录数 | 描述 |
|---|---|---|
adverse_weather(恶劣天气行车) |
204 (20.4%) | 大雨、雾天、夜间驾驶、水滑 |
pedestrian_dart_out(行人鬼探头) |
182 (18.2%) | 行人从遮挡处突然出现 |
fragile_grasp(机械臂精密抓取) |
144 (14.4%) | 力控易碎物体抓取 |
motorcycle_cut_in(电单车切入) |
140 (14.0%) | 相邻交通突然切入 |
child_heat_safety(儿童高温安全) |
139 (13.9%) | 儿童靠近高温危险推理 |
pet_avoidance(宠物避让) |
99 (9.9%) | 宠物意外穿越机器人路径 |
falling_cargo(货物掉落) |
88 (8.8%) | 前车掉落大型物体 |
generic_edge_case(通用边界情况) |
4 (0.4%) | 未分类的边界情况 |
📋 数据格式
每条记录包含以下字段:
| 字段 | 类型 | 描述 |
|---|---|---|
scenario_id |
string | 唯一ID(SynthEngine-XXXX) |
scenario_type |
string | 标准化类别标签 |
scenario_type_zh |
string | 中文类别标签 |
scenario_type_original |
string | 原始标签 |
environment_description |
string | 详细场景描述(67-709字符) |
chain_of_thought |
string[] | 4-8步推理链 |
force_control_action |
string | 可执行的控制指令 |
severity |
string | 严重等级(low/medium/high/critical) |
severity_numeric |
int | 数值化严重程度(1-4) |
version |
string | 数据集版本 |
source_model |
string | 生成模型 |
source_temperature |
float | 生成温度 |
product |
string | 数据集名称 |
🔬 使用场景
- 微调VLA(视觉-语言-动作)模型用于自动驾驶规划
- 训练具身推理用于机器人策略(OpenVLA、RT-2、Octo)
- 自动驾驶仿真测试的边界情况增强
- 自主系统的安全推理评估
- 用于小型推理模型的思维链蒸馏
📄 许可
- 本仓库样本:CC BY-NC-SA 4.0(10条免费记录)
- 完整数据集:商业许可
📬 联系
- 网站:https://synthengine-data.com
相关研究
- NVIDIA Alpamayo-R1: Chain of Causation for Autonomous Driving — 规划准确率提升+12%
- Embodied Chain-of-Thought Reasoning (UC Berkeley/Stanford) — 机器人成功率提升+28%