
MulRan
收藏arXiv2025-09-30 收录
官方服务:
资源简介:
该数据集包含了在城市环境中收集的激光雷达扫描数据,以及相应的真实地面姿态信息。此外,该数据集还旨在用于测试模型在泛化能力方面的表现,特别关注于回环闭合与重新定位任务。
This dataset contains LiDAR scan data collected in urban environments, along with corresponding ground-truth pose information. Furthermore, it is designed to evaluate models' generalization performance, with a particular focus on loop closure and relocalization tasks.
提供机构:
Mulran搜集汇总
数据集介绍
背景与挑战
背景概述
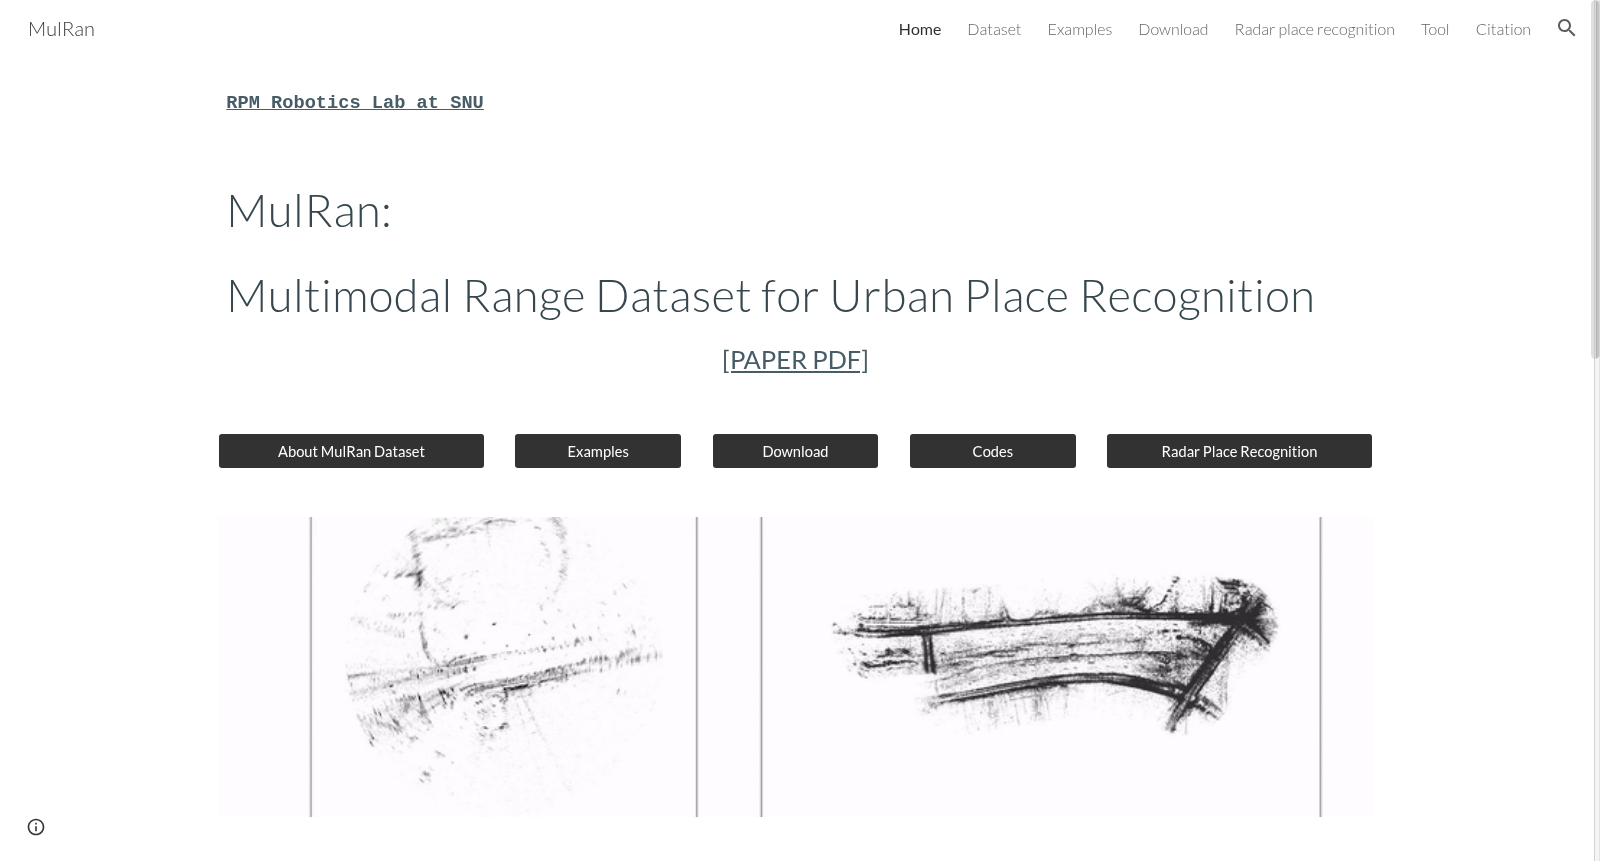
MulRan是一个多模态范围数据集,包含雷达和LiDAR数据,适用于城市环境中的位置识别、循环检测和长期定位研究。数据集覆盖多个城市和多次采集时间,并提供6D基线轨迹,支持广泛的定位和地图构建算法研究。
以上内容由遇见数据集搜集并总结生成


