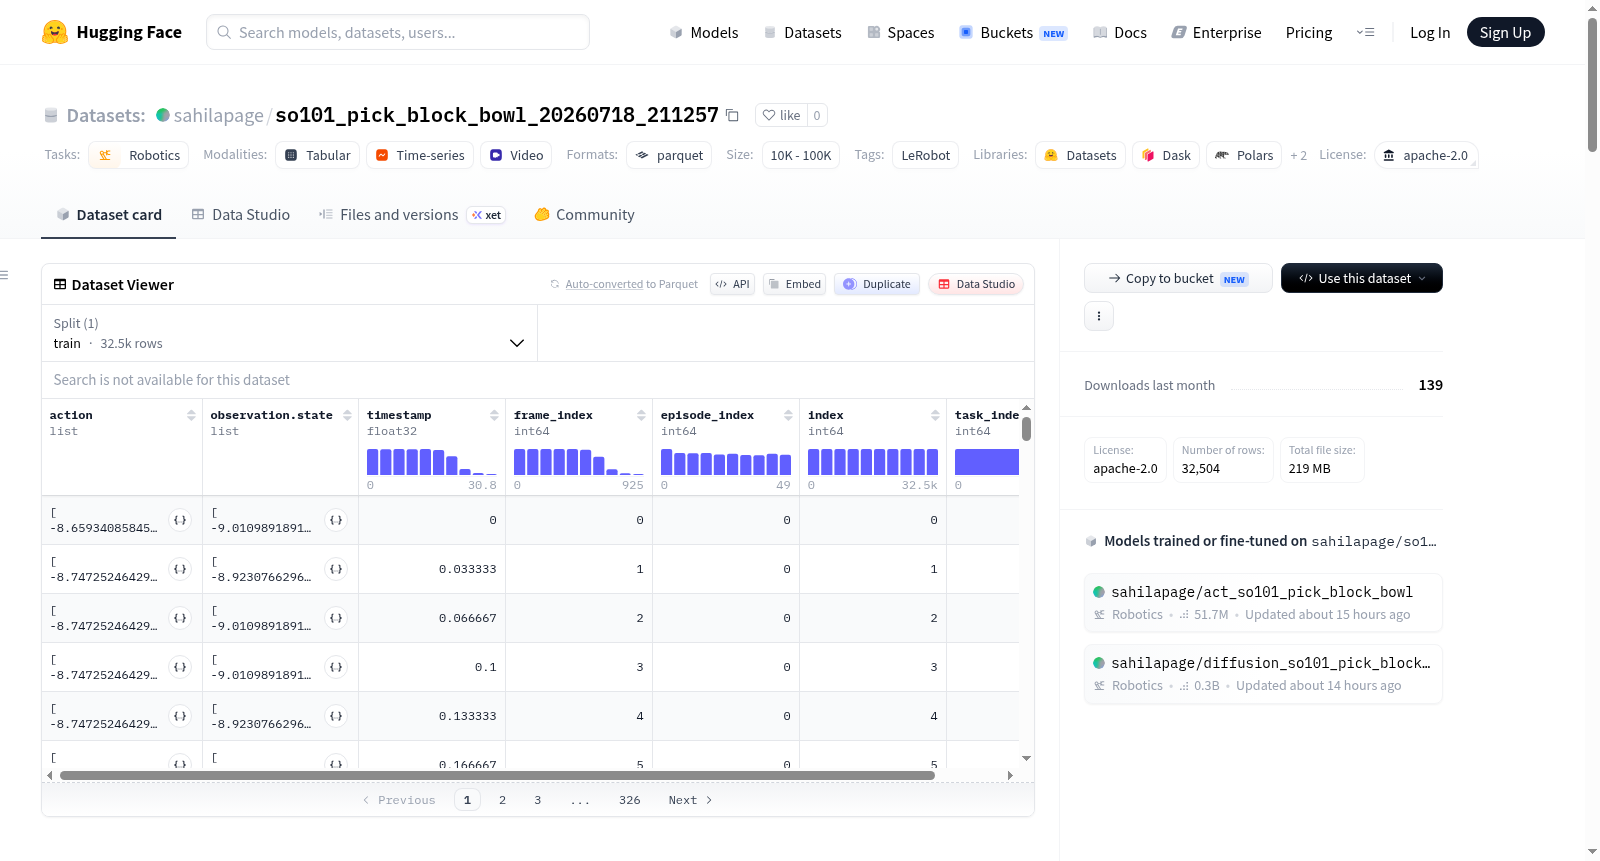
so101_pick_block_bowl_20260718_211257
收藏资源简介:
该数据集使用LeRobot工具创建,专注于机器人操作任务,具体任务为“拾取方块并将其放入碗中”。数据集包含50个训练片段(episodes),总计32,504帧数据,采样频率为30fps。数据采用多模态结构,包含机器人的动作指令(6维关节位置:肩部平移、肩部升降、肘部弯曲、腕部弯曲、腕部旋转、夹爪位置)、状态观测(6维关节位置)以及视觉观测(腕部摄像头和外部摄像头视频,分辨率480x640,AV1编码,RGB三通道)。此外,数据集还包含时间戳、帧索引、片段索引等元数据。数据以parquet格式存储,视频以mp4格式存储,总数据量约300MB。该数据集已成功用于训练ACT(10万步)和Diffusion Policy(20万步)两种策略,并在真实SO-101机械臂上验证了任务执行效果。数据集采用Apache 2.0许可证,适用于机器人模仿学习、策略训练等研究任务。
This dataset was developed using the LeRobot tool, focusing on robotic manipulation tasks, specifically the task of "picking up a cube and placing it into a bowl". The dataset contains 50 training episodes, totaling 32,504 frames of data sampled at 30fps. It features a multimodal structure, including robotic action commands (6-dimensional joint positions: shoulder translation, shoulder lift, elbow flexion, wrist flexion, wrist rotation, gripper position), state observations (6-dimensional joint positions), and visual observations (videos from the wrist camera and external camera, with a resolution of 480x640, AV1 encoding, and RGB three channels). Additionally, the dataset includes metadata such as timestamps, frame indices, and episode indices. Non-video data is stored in Parquet format, while videos are stored in MP4 format, with an overall data size of approximately 300 MB. This dataset has been successfully applied to train two policies: ACT (100,000 training steps) and Diffusion Policy (200,000 training steps), and its task execution effectiveness has been validated on a real SO-101 robotic arm. The dataset is licensed under Apache 2.0, and is applicable to research tasks such as robotic imitation learning and policy training.
数据集概述
数据集名称:sahilapage/so101_pick_block_bowl_20260718_211257
许可证:Apache-2.0
任务类别:机器人学(robotics)
标签:LeRobot
任务描述
数据集对应机器人操作任务:“拾取积木并放入碗中”(pick up the block and place it in the bowl)。
数据集来源
该数据集使用 LeRobot 创建。
数据集结构
- 总集数:50
- 总帧数:32,504
- 任务数量:1
- 帧率:30 FPS
- 数据文件格式:Parquet
- 数据文件大小:100 MB
- 视频文件大小:200 MB
- 数据划分:全部 50 集用于训练(train: 0:50)
- 机器人类型:so_follower
特征信息
- action:6维浮点数组,对应机械臂关节位置(shoulder_pan.pos、shoulder_lift.pos、elbow_flex.pos、wrist_flex.pos、wrist_roll.pos、gripper.pos)
- observation.state:与 action 相同的6维关节状态信息
- observation.images.wrist:腕部摄像头视频,分辨率480x640,3通道,AV1编码,30 FPS
- observation.images.external:外部摄像头视频,分辨率480x640,3通道,AV1编码,30 FPS
- timestamp:时间戳(float32)
- frame_index:帧索引(int64)
- episode_index:集索引(int64)
- index:全局索引(int64)
- task_index:任务索引(int64)
预训练策略
基于该数据集训练了两个策略模型,均在真实 SO-101 机械臂上验证成功完成拾取与放置任务:
- ACT 策略:模型仓库 sahilapage/act_so101_pick_block_bowl,训练 100k 步
- 扩散策略:模型仓库 sahilapage/diffusion_so101_pick_block_bowl,训练 200k 步
可视化与引用
- 可通过 可视化工具 浏览数据集内容
- 引用信息:暂缺(需补充)