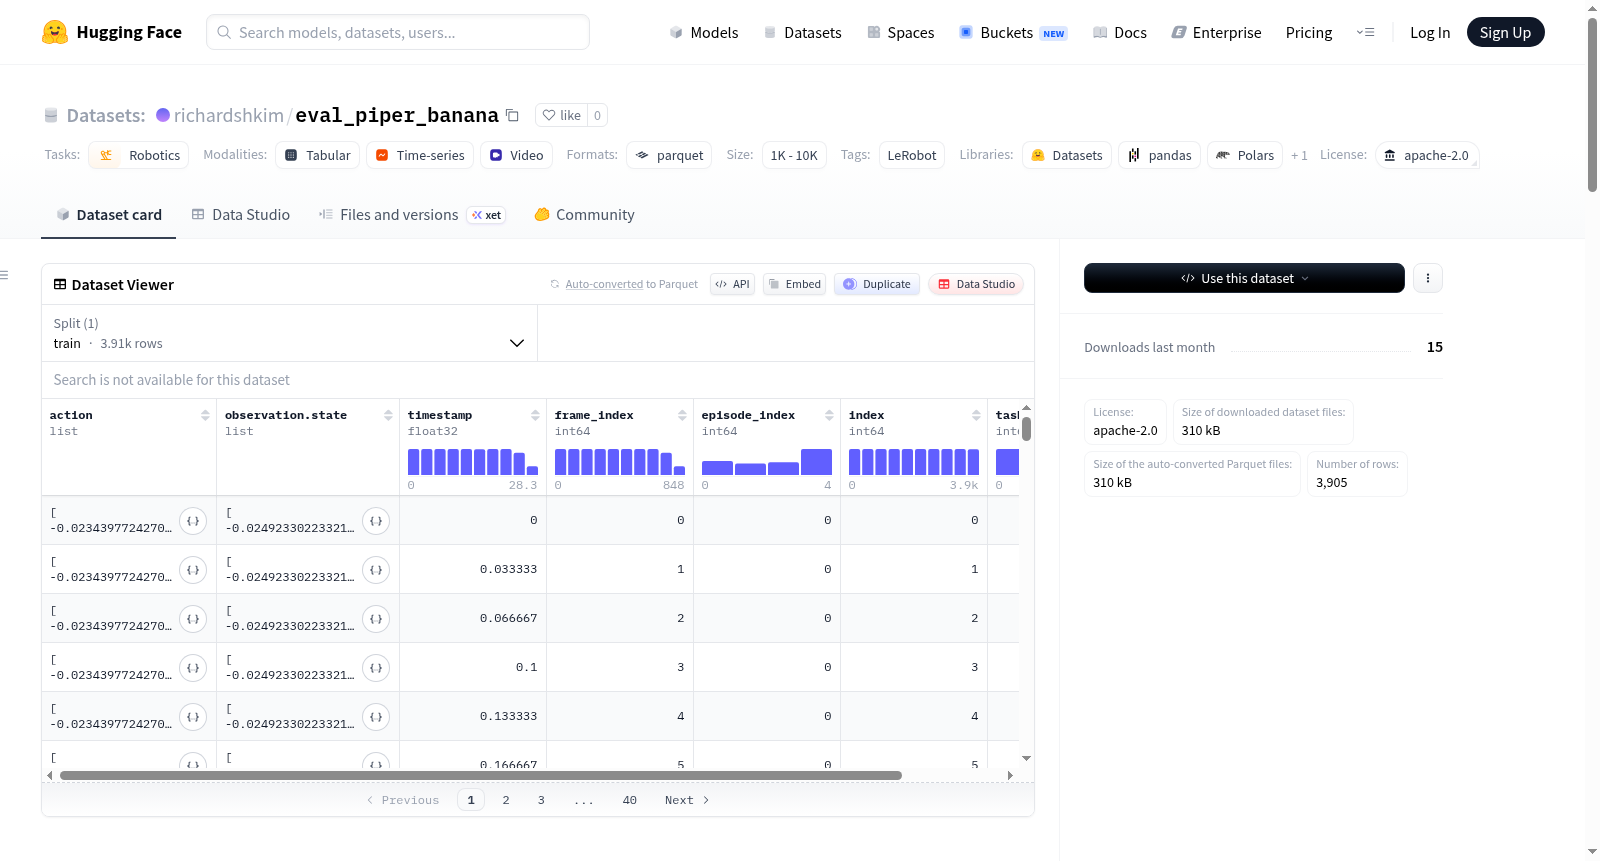
eval_piper_banana
收藏资源简介:
该数据集使用LeRobot创建,适用于机器人技术领域。数据集采用Apache-2.0许可证,包含机器人动作和观察状态的数据。数据以Parquet格式存储,视频以MP4格式存储。数据集结构包括动作特征(7个关节位置和夹具位置)、观察状态特征(13个关节和末端执行器姿态)、基础图像观察(480x640x3的视频帧)、时间戳、帧索引、片段索引、索引和任务索引。数据总大小为100MB,视频总大小为200MB,帧率为30fps。数据集的具体用途和论文信息未提供。
This dataset was developed using LeRobot and is targeted for the field of robotics. It is licensed under Apache-2.0 and contains data related to robot actions and observed states. The tabular data is stored in Parquet format, while the video data is stored in MP4 format. The dataset structure includes action features (7 joint positions and gripper position), observed state features (13 joints and end-effector poses), raw image observations (480x640x3 video frames), timestamps, frame indices, episode indices, sample indices, and task indices. The total size of the tabular data is 100 MB, the total size of the video data is 200 MB, and the frame rate is 30 fps. No specific usage scenarios or paper-related information for this dataset are provided.
数据集概述
基本信息
- 数据集名称: eval_piper_banana
- 托管平台: Hugging Face Datasets
- 创建工具: 使用 LeRobot 创建
- 许可证: Apache 2.0
- 任务类别: 机器人学
- 标签: LeRobot
数据集结构
- 数据格式: Parquet 文件
- 数据文件路径模式:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件路径模式:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 分块大小: 1000
- 数据文件总大小: 100 MB
- 视频文件总大小: 200 MB
- 帧率: 30 FPS
- 代码库版本: v3.0
- 机器人类型: piper_follower
数据特征
- action
- 数据类型: float32
- 形状: [7]
- 名称: joint_1.pos, joint_2.pos, joint_3.pos, joint_4.pos, joint_5.pos, joint_6.pos, gripper.pos
- observation.state
- 数据类型: float32
- 形状: [13]
- 名称: joint_1.pos, joint_2.pos, joint_3.pos, joint_4.pos, joint_5.pos, joint_6.pos, gripper.pos, endpose.x, endpose.y, endpose.z, endpose.roll, endpose.pitch, endpose.yaw
- observation.images.base
- 数据类型: video
- 形状: [480, 640, 3]
- 名称: height, width, channels
- timestamp
- 数据类型: float32
- 形状: [1]
- frame_index
- 数据类型: int64
- 形状: [1]
- episode_index
- 数据类型: int64
- 形状: [1]
- index
- 数据类型: int64
- 形状: [1]
- task_index
- 数据类型: int64
- 形状: [1]
数据统计
- 总情节数: 0
- 总帧数: 0
- 总任务数: 0
- 数据分割: 未提供
相关链接
- 数据集主页: 未提供
- 相关论文: 未提供
- 可视化空间: https://huggingface.co/spaces/lerobot/visualize_dataset?path=richardshkim/eval_piper_banana
引用信息
- BibTeX: 未提供