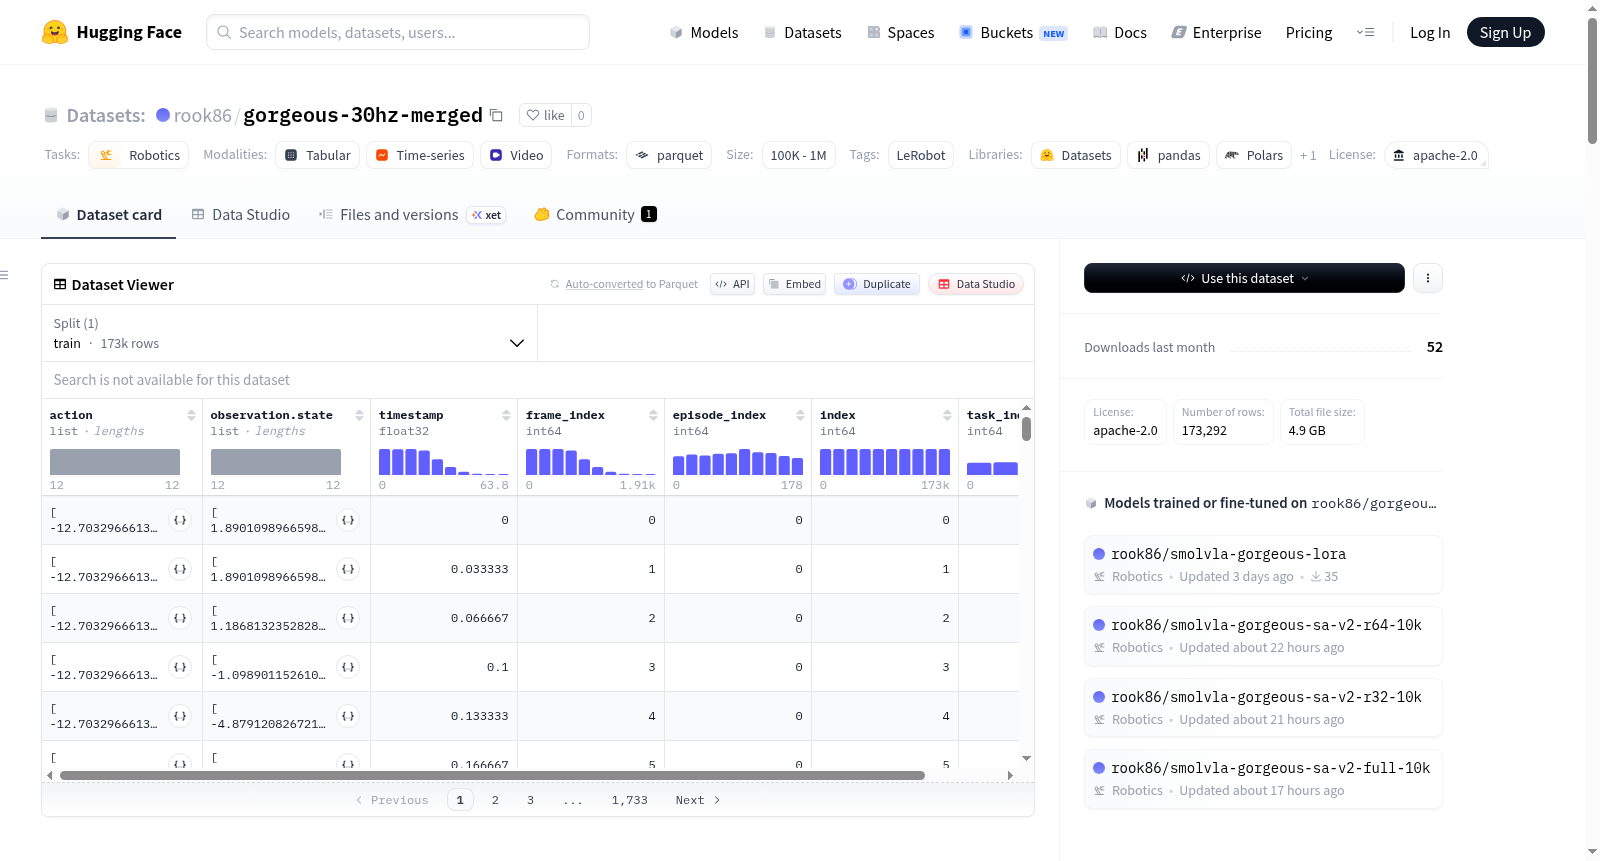
gorgeous-30hz-merged
收藏资源简介:
该数据集是使用LeRobot创建的,专注于机器人技术领域。数据集包含来自bi_so_follower机器人的动作和观测数据,具体包括12个关节的位置信息(如左右肩、肘、腕和夹持器的位置),以及来自三个不同视角的图像数据(左上方、左左方和左右方),图像分辨率为480x640,帧率为30fps。数据集共包含179个 episodes,173292帧,6个任务,数据以parquet文件格式存储,视频文件以mp4格式存储。数据集的总数据文件大小为100MB,视频文件大小为200MB。适用于机器人控制、行为模仿和强化学习等任务。
This dataset was constructed using LeRobot, targeting the field of robotics. It encompasses action and observation data collected from the bi_so_follower robot, including positional information of 12 joints (e.g., positions of the left and right shoulders, elbows, wrists, and grippers), alongside image data captured from three distinct viewpoints: top-left, far-left, and near-left. The images have a resolution of 480×640 and a frame rate of 30 fps. In total, the dataset contains 179 episodes, 173,292 frames, and 6 distinct tasks. The structured data is stored in Parquet file format, while the video files are saved in MP4 format. The overall size of the structured data files is 100 MB, and the total size of the video files is 200 MB. This dataset is applicable to tasks including robot control, behavior cloning, and reinforcement learning.
数据集概述
基本信息
- 数据集名称: gorgeous-30hz-merged
- 创建工具: LeRobot (https://github.com/huggingface/lerobot)
- 许可证: Apache 2.0
- 任务类别: 机器人学
- 标签: LeRobot
数据集规模
- 总情节数: 179
- 总帧数: 173,292
- 总任务数: 6
- 帧率: 30 Hz
- 数据文件大小: 100 MB
- 视频文件大小: 200 MB
- 数据块大小: 1000
- 代码库版本: v3.0
数据结构与内容
- 数据格式: Parquet 文件
- 数据存储路径模式:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频存储路径模式:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 数据划分: 全部数据用于训练 (索引 0 至 179)
特征字段
动作
- 字段名:
action - 数据类型:
float32 - 维度: [12]
- 描述: 包含左右机械臂各关节位置,具体为:
left_shoulder_pan.posleft_shoulder_lift.posleft_elbow_flex.posleft_wrist_flex.posleft_wrist_roll.posleft_gripper.posright_shoulder_pan.posright_shoulder_lift.posright_elbow_flex.posright_wrist_flex.posright_wrist_roll.posright_gripper.pos
观测状态
- 字段名:
observation.state - 数据类型:
float32 - 维度: [12]
- 描述: 与动作字段包含相同的机械臂关节位置信息。
观测图像
包含三个视角的彩色视频观测:
- 字段名:
observation.images.left_top,observation.images.left_left,observation.images.left_right - 数据类型:
video - 图像尺寸: 高度 480 像素,宽度 640 像素,3 通道
- 视频编码: AV1
- 像素格式: yuv420p
- 帧率: 30 FPS
- 是否为深度图: 否
- 是否包含音频: 否
元数据
timestamp: 时间戳 (float32, 维度 [1])frame_index: 帧索引 (int64, 维度 [1])episode_index: 情节索引 (int64, 维度 [1])index: 索引 (int64, 维度 [1])task_index: 任务索引 (int64, 维度 [1])
机器人平台
- 机器人类型:
bi_so_follower
可视化
- 可视化空间: https://huggingface.co/spaces/lerobot/visualize_dataset?path=rook86/gorgeous-30hz-merged
引用信息
- 主页: [More Information Needed]
- 论文: [More Information Needed]
- BibTeX 引用: [More Information Needed]