
EgoWalk
收藏资源简介:
EgoWalk是一个多模态数据集,包含50小时的人类导航数据,涵盖了室内外、不同季节和地理位置的环境。该数据集旨在为机器人导航提供高质量的训练数据,并支持自然语言目标标注和可通行性分割掩码等子数据集的自动生成。EgoWalk数据集的创建旨在满足机器人导航算法对大规模、高质量现实世界数据的需求,以实现实际和不可控条件下的成功训练和鲁棒性能。数据集的多样性研究、用例和基准测试表明其在实际应用中的实用性。
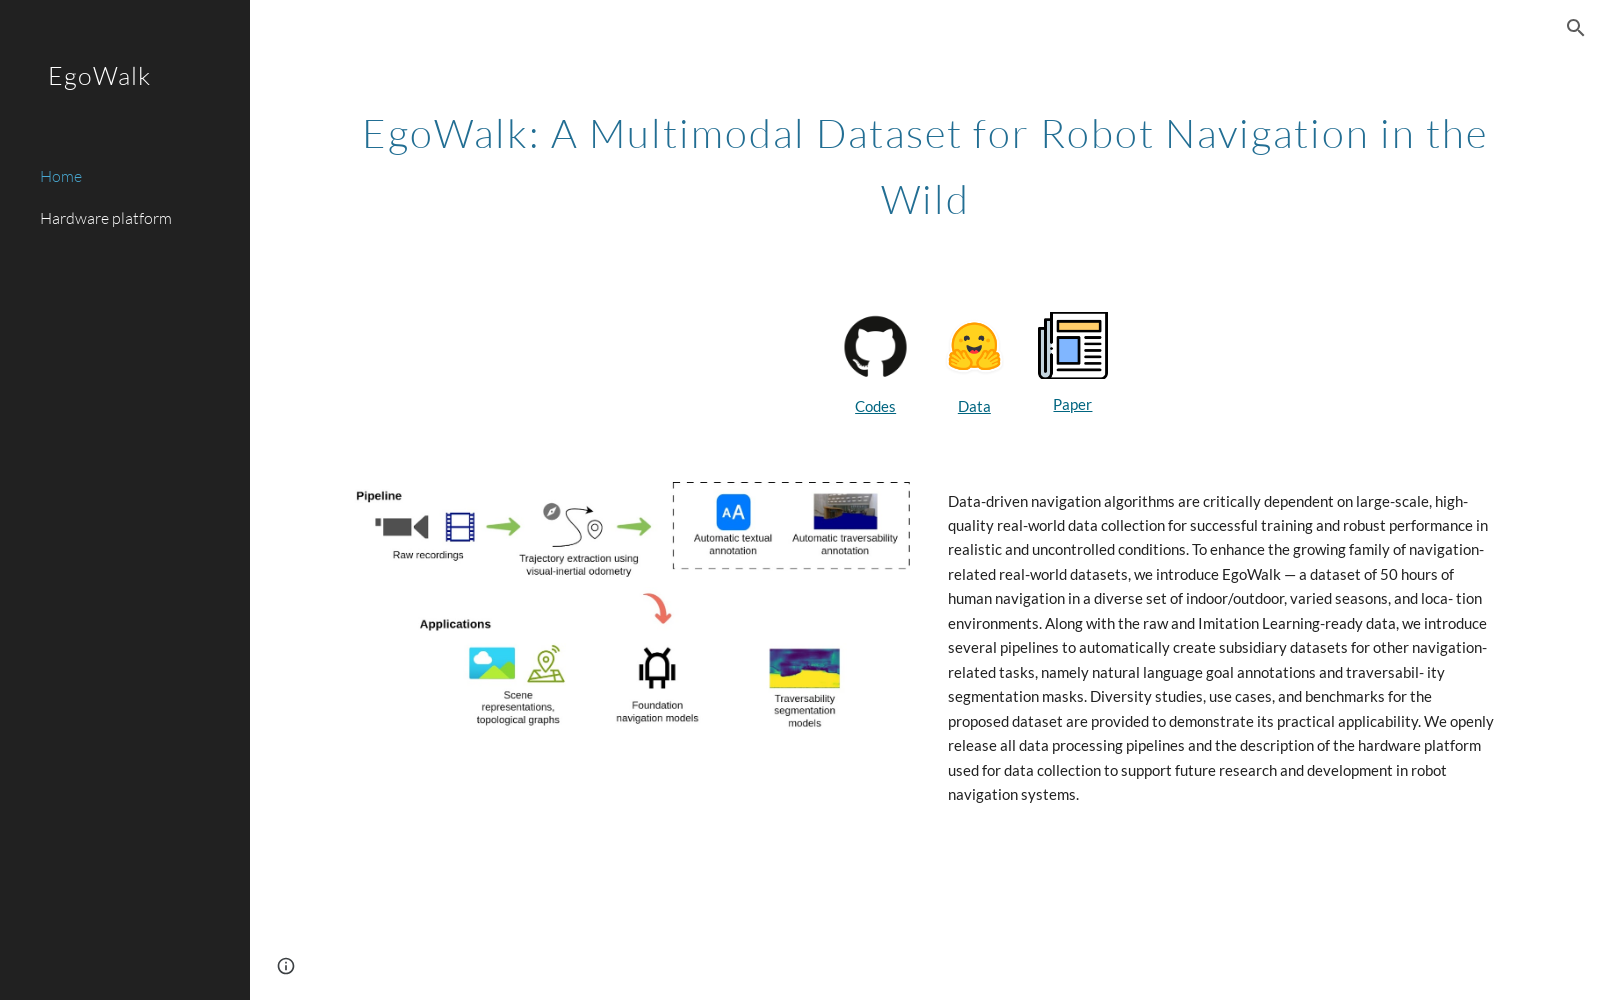
EgoWalk is a multimodal dataset containing 50 hours of human navigation data, covering indoor and outdoor environments across different seasons and geographical locations. This dataset is designed to provide high-quality training data for robotic navigation, and supports the automatic generation of sub-datasets such as natural language object annotation and traversability segmentation masks. The development of the EgoWalk dataset aims to meet the demand of robotic navigation algorithms for large-scale, high-quality real-world data, enabling successful training and robust performance under realistic and uncontrolled conditions. Studies on the dataset's diversity, use cases and benchmark tests have demonstrated its practical utility in real-world applications.
EgoWalk: 机器人野外导航多模态数据集
数据集概述
- 名称: EgoWalk
- 类型: 多模态机器人导航数据集
- 数据量: 50小时人类导航数据
- 环境: 多样化的室内/室外环境,不同季节和地点
数据特点
- 包含原始数据和可用于模仿学习的预处理数据
- 提供自动生成辅助数据集的流程:
- 自然语言目标标注
- 可通行性分割掩码
应用方向
- 数据驱动的导航算法开发
- 机器人导航系统研究
附加资源
- 公开所有数据处理流程
- 提供数据收集硬件平台的详细描述
数据集目标
- 支持现实和非受控条件下的机器人导航研究
- 增强现有导航相关数据集家族
- 1EgoWalk: A Multimodal Dataset for Robot Navigation in the Wild斯科尔科沃科学技术学院(Skolkovo Institute of Science and Technology), 莫斯科, 俄罗斯 · 2025年


