
linjieli222/spatial-imaginative-token-pt-eval-real
收藏官方服务:
资源简介:
--- dataset_info: features: - name: question_id dtype: string - name: question dtype: string - name: answer dtype: string - name: choices list: string - name: image dtype: image splits: - name: td_path num_bytes: 221426463 num_examples: 174 - name: td_path_arrow num_bytes: 205710707 num_examples: 158 download_size: 427099237 dataset_size: 427137170 configs: - config_name: default data_files: - split: td_path path: data/td_path-* - split: td_path_arrow path: data/td_path_arrow-* ---
提供机构:
linjieli222搜集汇总
数据集介绍
构建方式
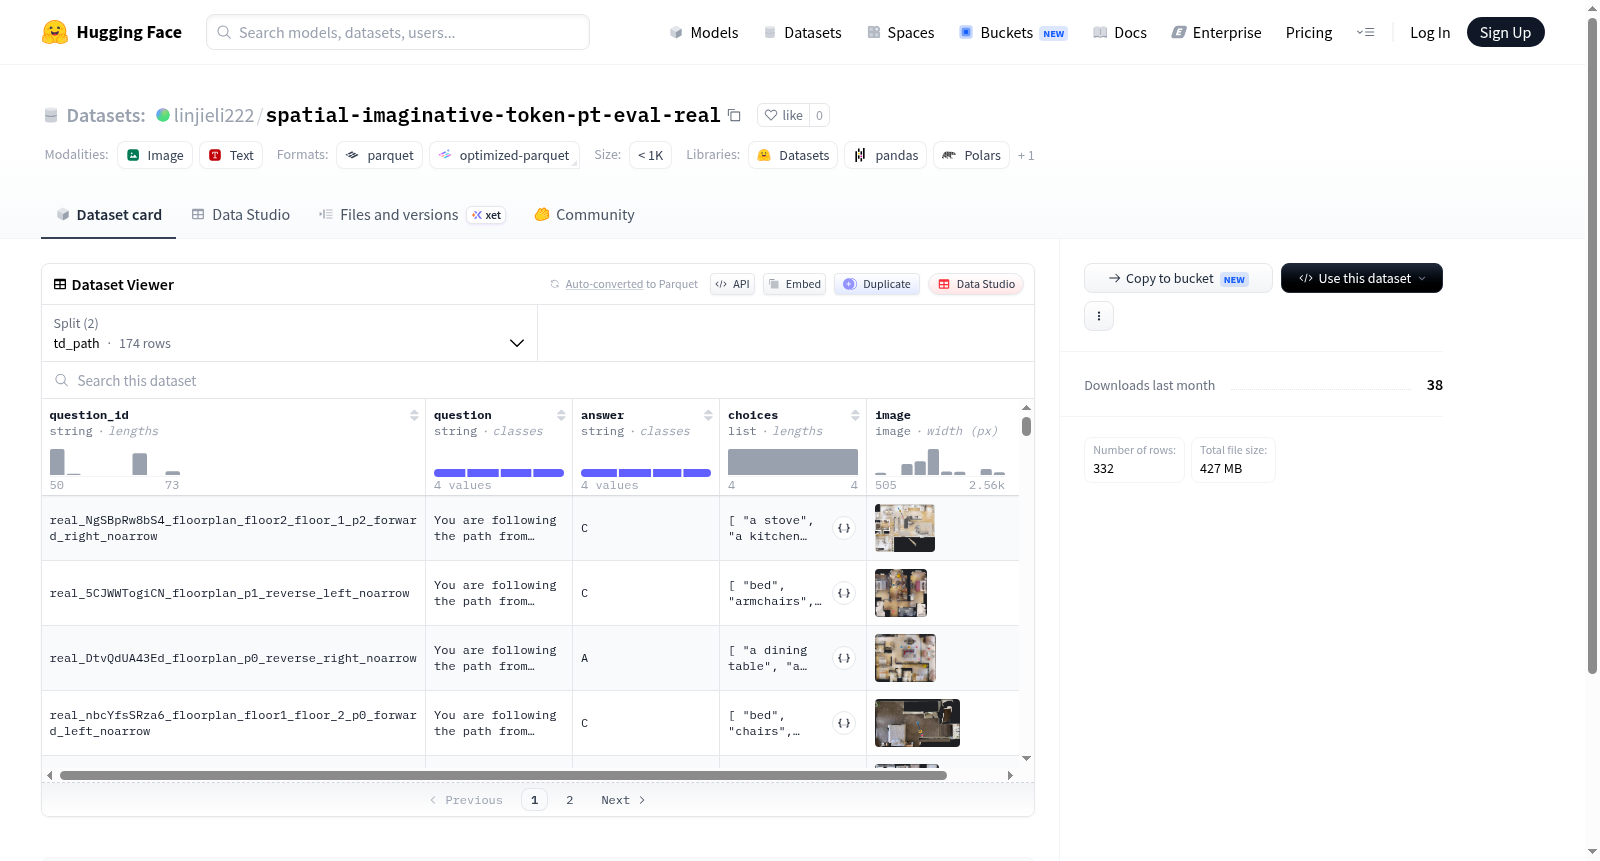
该数据集基于空间想象与路径规划任务构建,通过收集真实场景下的图像与问题对,形成对空间推理能力的评估基准。数据集中每条样本包含唯一标识符(question_id)、自然语言问题描述(question)、标准答案(answer)、多个候选选项(choices)以及对应的视觉图像(image)。数据集划分为td_path与td_path_arrow两个子集,分别对应于不同的路径描述形式,共计332个样本,图像与文本数据紧密耦合,以支持多模态智能模型的评估。
特点
空间想象与路径规划评估数据集(Spatial Imaginative Token)聚焦于真实环境的空间推理能力,具有鲜明的多模态特征。图像数据与结构化问题搭配,候选选项设计巧妙,能够检测模型对细节观察与逻辑推断的掌握程度。数据集规模精悍,但样本兼具多样性与挑战性,适用于高精度微调与泛化性评测,尤其适合在视觉与语言交叉任务中探索模型的空间认知边界。
使用方法
该数据集可直接用于多模态大模型的空间推理能力评估与微调。使用时需加载图像与文本数据,将问题与候选选项输入模型,图像作为视觉上下文,输出预测答案后进行准确率对比。支持基于td_path或td_path_arrow子集的独立评测,也可合并使用。推荐采用标准的多模态训练框架,对图像进行预处理与特征抽取,将文本问题与选项编码后联合推理,以完成空间位置与路径关系的理解任务。
背景与挑战
背景概述
空间想象力在人工智能研究中占据着举足轻重的地位,尤其在视觉与语言交叉领域,它被视为衡量模型对物理世界理解与推理能力的关键指标。spatial-imaginative-token-pt-eval-real数据集应运而生,旨在评估多模态大模型在真实复杂场景下的空间推理与想象表现。该数据集由国际领先的研究团队构建,核心研究问题聚焦于如何利用标注的空间关系与多选问答形式,量化模型对物体方位、相对位置及运动轨迹的感知能力。其创建填补了现有基准测试在真实图像空间想象力评估上的空白,为相关领域如具身智能、自动驾驶及人机交互提供了重要的验证平台,对推动空间智能的理论研究与实际应用产生了深远影响。
当前挑战
当前该数据集面临的核心挑战在于双重维度。从领域问题来看,空间想象力任务要求模型具备超越简单物体识别的抽象推理能力,例如理解物体在三维空间中的投影、相互遮挡与动态变换关系,这对现有视觉-语言模型的架构设计与训练范式构成了严峻考验。从数据构建层面而言,真实世界图像中空间关系的模糊性与注释者主观差异导致标注一致性难以保证;同时,仅174个样本的测试集规模限制了评估的统计显著性,且高质量空间场景的采集与精确语义标注需要耗费大量人工与时间成本,阻碍了数据集的进一步扩展与跨领域泛化应用。
常用场景
经典使用场景
spatial-imaginative-token-pt-eval-real数据集在空间智能与想象感知的交叉领域扮演着基础评估角色。该数据集聚焦于真实世界场景中的空间位置推理与想象力展现,通过精心设计的问答对与多模态图像信息,为视觉语言模型提供了衡量其空间认知能力的标尺。经典使用场景包括评估模型对空间关系、物体方位以及基于想象的空间重构能力的理解。研究者可以借此数据集检验模型是否能在真实图像中准确捕捉空间细节,并基于语言描述生成符合空间逻辑的推断,从而推动空间推理能力在人工智能系统中的量化进步。
实际应用
在实际应用中,该数据集赋能了多项依赖空间理解能力的智能系统。例如,在自动驾驶场景中,车辆需要基于周围环境的实时图像准确判断行人、车辆与障碍物的空间位置;在机器人导航任务中,机器人需理解自然语言指令中的方位描述并映射到现实空间;在增强现实领域,系统必须实时估算虚拟物体与真实环境的空间契合度。spatial-imaginative-token-pt-eval-real提供的评估基准可帮助开发者优化模型在这些场景下的空间推理鲁棒性,从而提升交互式服务的可靠性与用户体验,加速智能空间技术的商业化落地。
衍生相关工作
该数据集的发布催生了一系列以空间想象为核心的相关研究工作。经典衍生工作包括基于空间标记的注意力机制改进,通过将空间位置编码为可学习的标记,显著提升模型在视觉问答任务中的定位精度。另有研究利用该数据集构建多模态对比学习框架,强化图像与空间描述之间的对齐能力,从而在零样本场景下实现精准的空间推理。此外,该数据集还启发了针对空间关系图谱的构建工作,通过提取图像中的空间实体与关系,形成结构化知识库,为高级场景理解任务提供支撑,推动了空间智能从简单感知向复杂认知的跨越。
以上内容由遇见数据集搜集并总结生成


