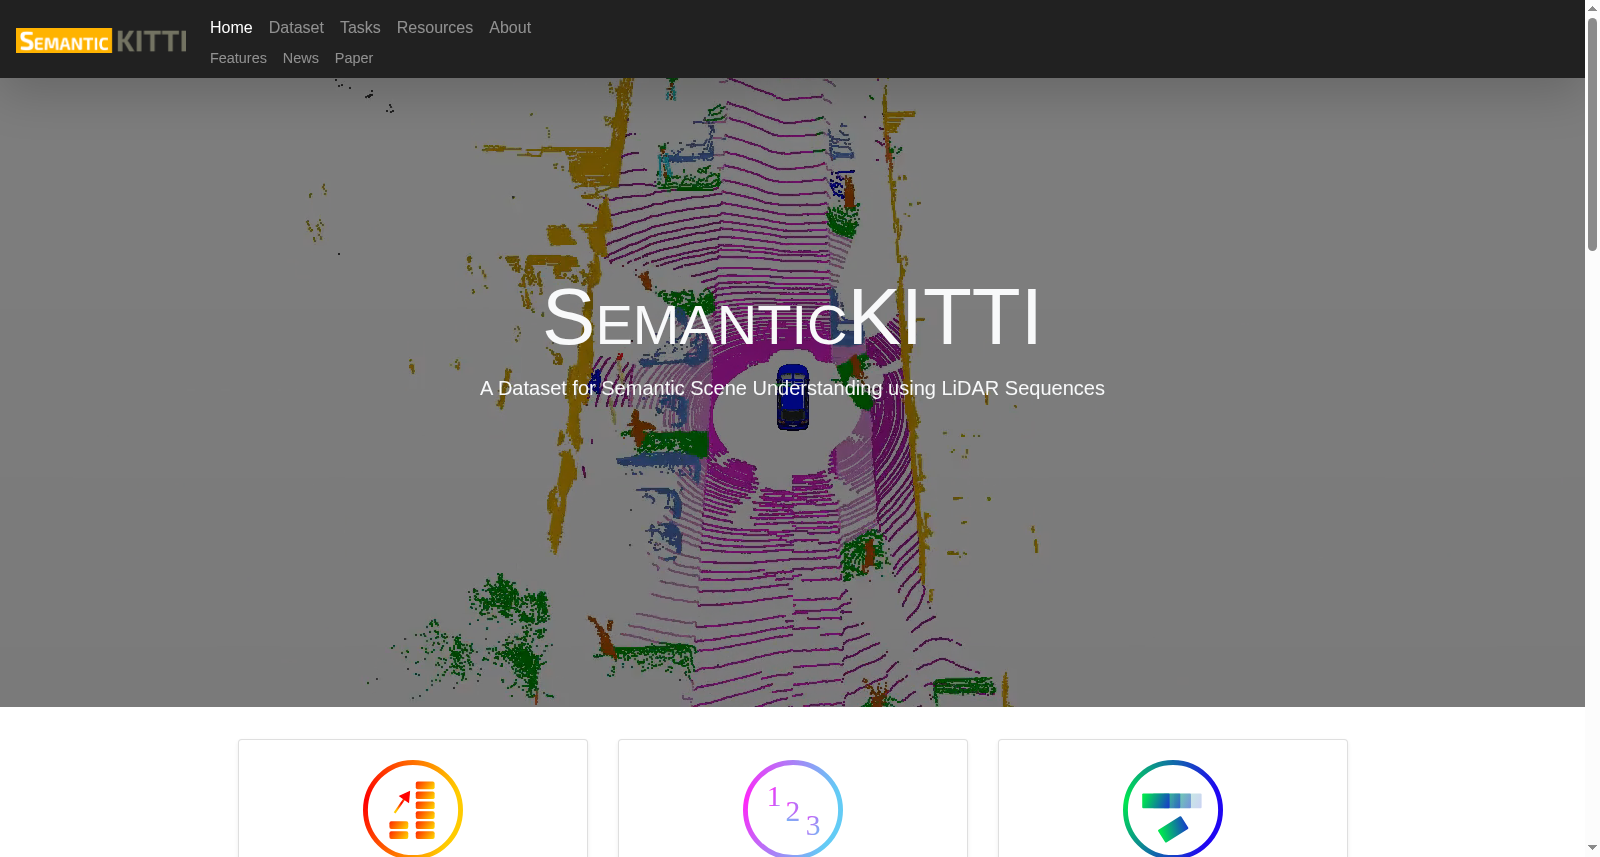
SemanticKITTI
收藏资源简介:
SemanticKITTI是一个基于KITTI Vision Benchmark的大型数据集,提供KITTI Odometry Benchmark所有序列的密集点级语义标签,用于激光雷达基础的全景分割训练和评估。该数据集包含28个类别,区分移动和非移动物体,通过半自动过程生成时间上一致的实例注释,适用于车辆、行人、自行车手和摩托车手等交通参与者。数据集的创建旨在推动激光雷达基础的全景分割研究,提供在线评估平台,支持研究人员开发和比较新的算法。
SemanticKITTI is a large-scale dataset built upon the KITTI Vision Benchmark. It provides dense point-level semantic labels for all sequences of the KITTI Odometry Benchmark, serving as a resource for training and evaluating LiDAR-based panoramic segmentation tasks. This dataset encompasses 28 categories, distinguishing between moving and non-moving objects. It generates temporally consistent instance annotations via a semi-automatic process, covering traffic participants such as vehicles, pedestrians, cyclists, and motorcyclists. The dataset was developed to advance LiDAR-based panoramic segmentation research, and it offers an online evaluation platform to support researchers in developing and comparing novel algorithms.