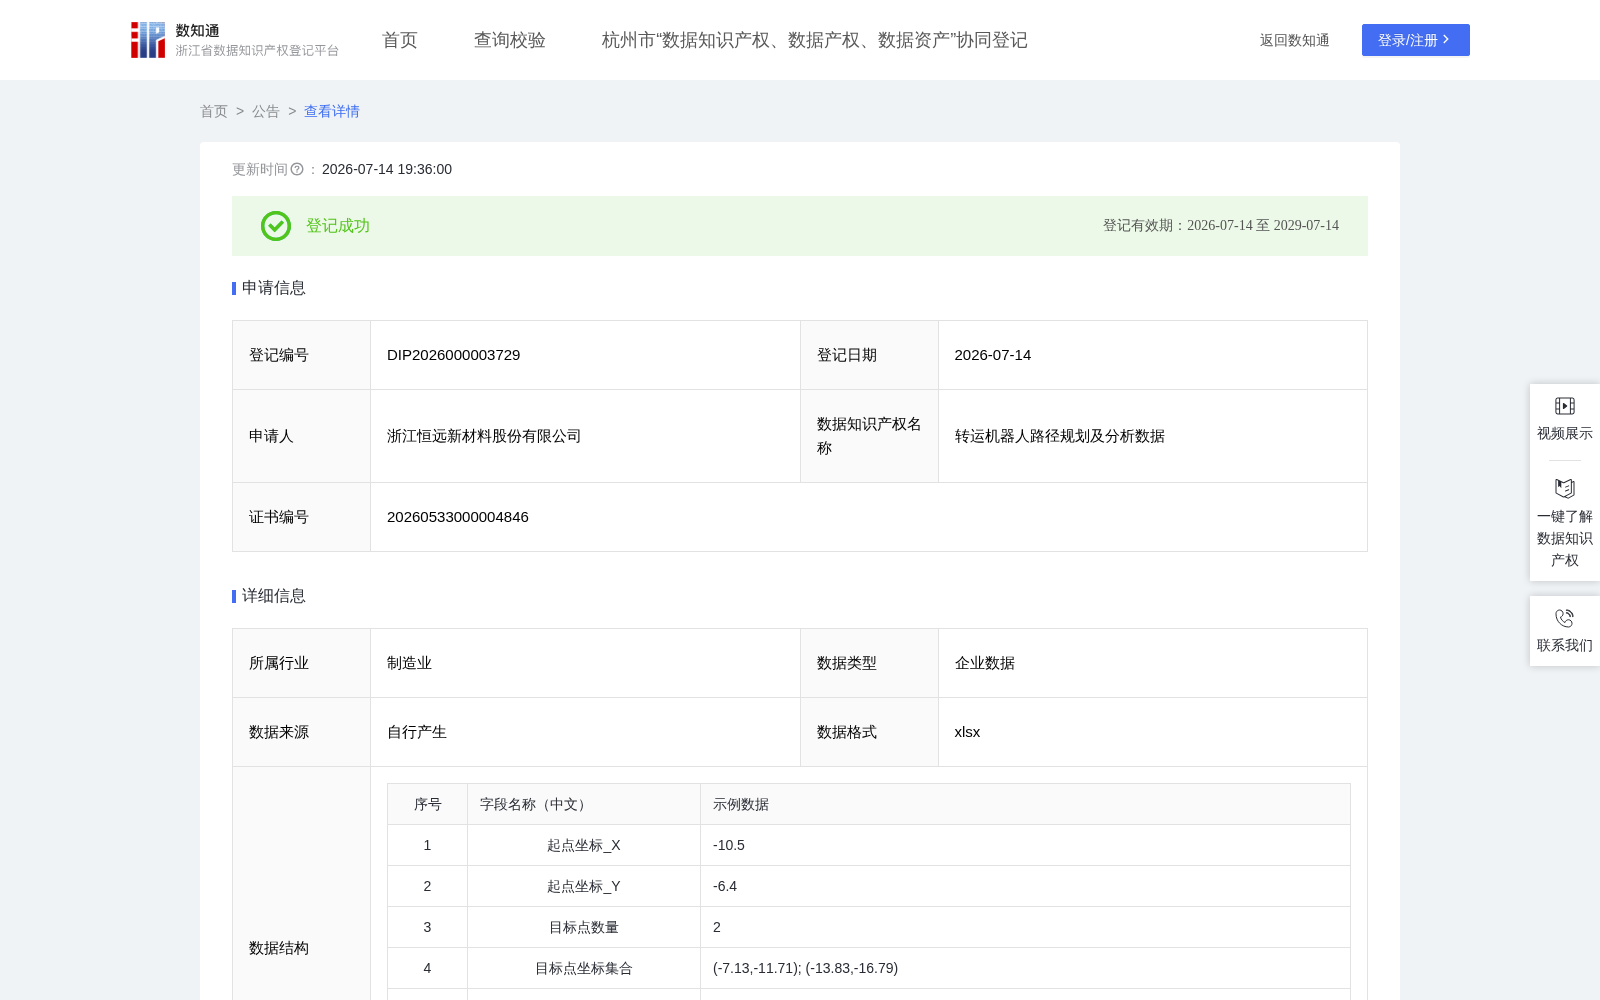
转运机器人路径规划及分析数据
收藏资源简介:
该数据通过计算最优路径,减少AGV空跑距离,确保原丝筒管能及时、准确地送达指定加弹机,替代人工叉车运输,实现24小时无人化物流流转在化纤POY加弹车间大规模自动化改造中,该数据可用于解决多台AGV协同上原丝的路径冲突问题。对同产能规模及工序的同行,该数据将大幅降低AGV方案设计周期,降低导入AGV的试错成本。对工业软件/算法公司,该数据可作为真实工业数据集,供路径规划、多智能体调度、SLAM导航算法公司验证模型效果,还可进行仿真软件校准,为物流仿真软件提供化纤行业真实参数,提升仿真可信度。一、数据来源:公司化纤POY加弹车间AGV调度系统(RCS)。 二、处理规则 1. 采集与建模。 起点坐标_X和Y来自AGV 当前在栅格地图中的实时位姿,将作为路径规划算法的根节点。目标点数量、目标点坐标集合,自系统下发的任务列表(如1号加弹机缺料、3号工位满料需回收等),将作为多目标优化的终点集合,用于生成访问序列。静态栅格地图作为约束条件,包含墙壁、固定机台等不可通行区域的二值化矩阵(0为空闲,1为障碍),在搜索过程中剔除非法节点,确保路径不与固定物体碰撞。 2.路径规划算法。 采用改进的 A*算法,结合Dijkstra算法进行多目标点路径优化,在满足任务优先级的前提下,寻找经过所有目标工位且总路径最短的回路。输出全局路径点序列:指一条从起点出发,按最优顺序经过所有目标工位,最终到达终点的连续轨迹。路径点总数为全局路径点序列坐标个数。动态调整:当检测到通道拥堵或行人穿行时,增加该路段权重,使算法重新规划绕行路线。在环境通畅时,使用较小的基准权重1.0,用于算法找到接近理论最短的路径。当传感器检测到前方路段有动态障碍物或拥堵时,立即将该路段的权重因子提升到2.0,用于引导A*算法优先探索其他更通畅路径,实现快速绕行。 3.评价指标。 1)单次路径长度:衡量AGV在单次任务中,从起点到终点实际行驶的几何距离,反映路径规划算法在“缩短路程”方面的优化能力。单次任务规划出的全局路径点集合 P={p1,p2 , . . . , p n } ,其中p i = ( x i , y i ) 为第 i 个路径点的坐标。任务总次数:仿真或实测中的任务总数N 。单次路径长度=路径中相邻两点间的欧几里得距离之和。 2)单次任务耗时: 包含行驶时间、自动对接时间及等待避障时间。 根据时间戳日志获得任务起始时间(任务下发/路径规划开始时刻),结束任务时间(AGV到达目标点并完成任务确认时刻),单次任务总耗时=结束任务时间−任务起始时间。 3)运行指数:在完成任务过程中的效率指标,可综合反映机器人在实际工况下的动态性能与任务执行流畅度,运行指数越高,机器人能力利用越充分。平均运行速度=单次路径长度/单次任务耗时,保留两位小数;运行指数=平均运行速度/最高可运行速度,保留两位小数。 4)运行状态:根据运行指数来分析评价机器人路径规划状态,运行指数≥0.7为正常,运行指数<0.7为较慢。