
遇见数据集

theconstruct-ai/so101_pickplace_auto_v1

收藏
Hugging Face2026-05-15 更新2026-05-31 收录
官方服务:

资源简介:

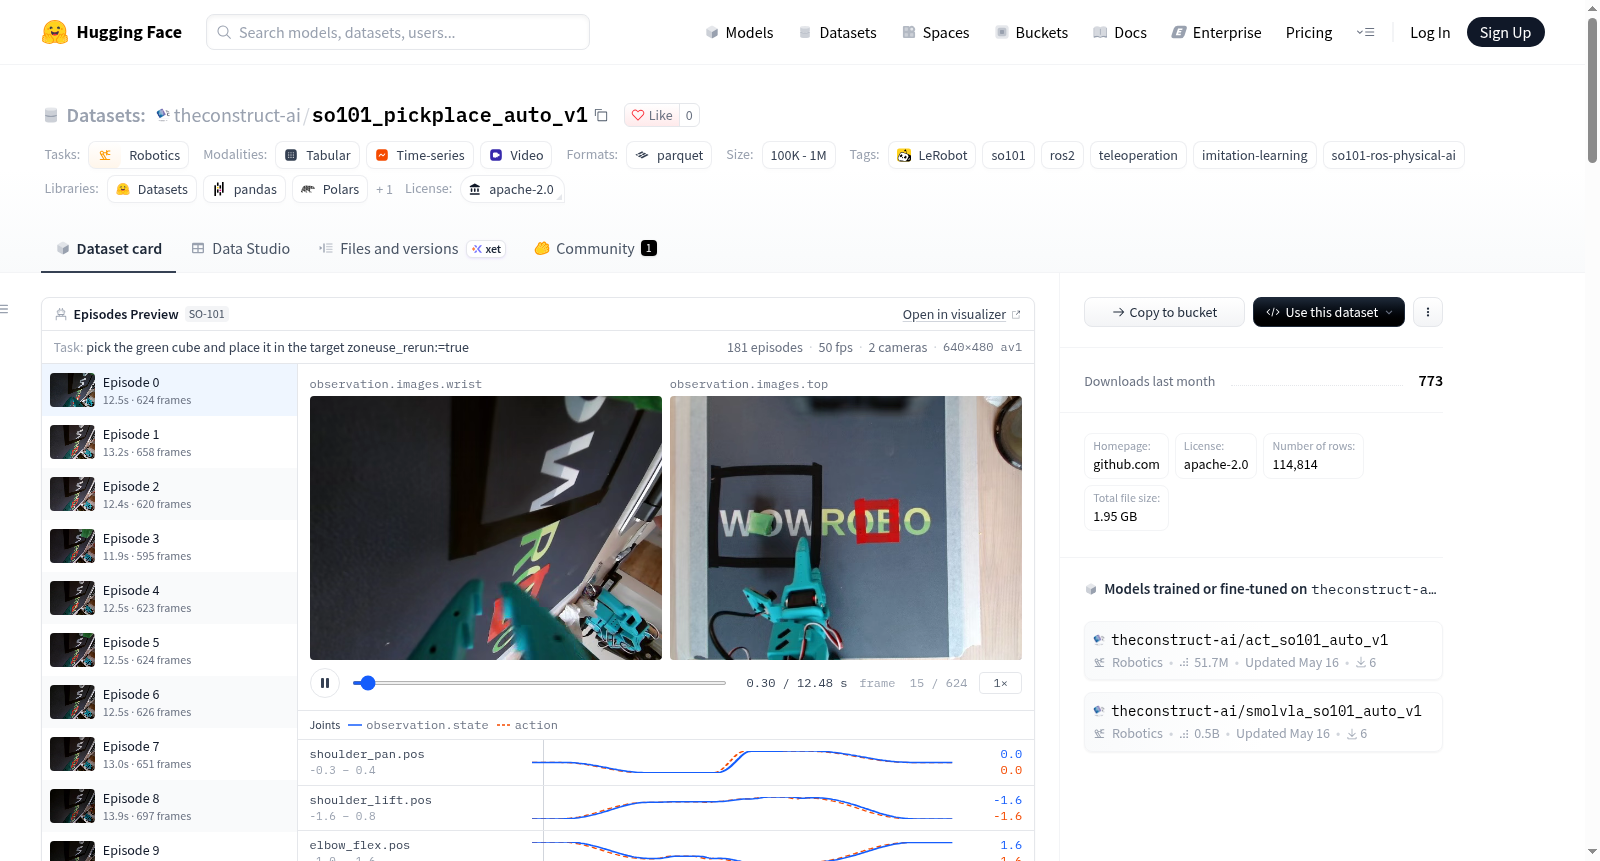
该数据集是一个用于机器人模仿学习的数据集,专门针对SO101机器人执行拾放任务。数据集包含181个episodes,总计114,814帧,帧率为50fps。数据以parquet格式存储,总数据文件大小为100MB,视频文件大小为200MB。数据集提供了来自手腕和顶部摄像头的观测图像(分辨率480x640,3通道),以及机器人的观测状态(包括肩部平移、肩部抬升、肘部弯曲、手腕弯曲、手腕旋转和夹爪位置)和相应的动作指令。此外,还包括时间戳、帧索引、episode索引和任务索引等元数据。数据集使用LeRobot工具创建,适用于ROS2环境和远程操作场景,旨在支持物理AI的模仿学习研究。

This dataset is designed for robotic imitation learning, specifically for pick-and-place tasks using the SO101 robot. It contains 181 episodes with a total of 114,814 frames at a frame rate of 50fps. The data is stored in parquet format, with a total data file size of 100MB and video file size of 200MB. The dataset includes observation images from wrist and top cameras (resolution 480x640, 3 channels), robot observation states (including shoulder pan, shoulder lift, elbow flex, wrist flex, wrist roll, and gripper positions), and corresponding action commands. Additionally, it provides metadata such as timestamps, frame indices, episode indices, and task indices. Created using the LeRobot tool, the dataset is suitable for ROS2 environments and teleoperation scenarios, aiming to support imitation learning research in physical AI.
提供机构:
theconstruct-ai
搜集汇总
数据集介绍
theconstruct-ai/so101_pickplace_auto_v1 数据集图片
构建方式
在具身智能与机器人操作研究向标准化数据驱动范式演进的背景下,so101_pickplace_auto_v1 依托 LeRobot 框架构建,面向 SO101 机械臂在 ROS2 环境中的抓取放置任务采集数据。该数据集将遥操作与自动执行流程中的多模态时序信息,按照 LeRobot v3.0 规范组织为 181 个 episode、114814 帧、50 Hz 的轨迹记录。每条轨迹同步保存腕部与顶部视角视频、六维关节状态与动作、时间戳及任务索引,并经由统一元数据与 parquet 分块持久化,形成可直接用于机器人学习研究的结构化语料,许可为 apache-2.0。
特点
从数据表征与任务适配角度看,该数据集呈现多模态同步、双视角观测与关节级控制信号并置的特点。observation.images.wrist 与 observation.images.top 均以 480×640、AV1 编码、50 fps 记录视觉信息,observation.state 和 action 则包含 shoulder_pan、shoulder_lift、elbow_flex、wrist_flex、wrist_roll、gripper 六个位置维度。全部 181 条轨迹对应单一 pickplace 任务,总帧数 114814,适合行为克隆与模仿学习。数据按 chunk 与 parquet 文件组织,兼顾训练读取效率与大规模时序管理。
使用方法
面向策略训练与实证复现的实际需求,该数据集可通过 HuggingFace datasets 或 LeRobot 生态工具加载默认配置,其 data_files 指向 data/*/*.parquet。使用者依据 meta/info.json 解析 observation.images.wrist、observation.images.top、observation.state、action 等字段,按 episode_index 与 frame_index 还原时序样本,并以状态和双路图像为输入、动作序列为监督信号,开展模仿学习或行为克隆训练。视频路径遵循 videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4,亦可借助 LeRobot 可视化空间检查轨迹质量与任务分布。
背景与挑战
背景概述
在具身智能与机器人模仿学习快速演进的背景下,so101_pickplace_auto_v1 数据集作为 LeRobot 生态中面向 SO101 机械臂的抓取放置数据资源,由 theconstruct-ai 相关项目维护,关联 legalaspro 的 so101-ros-physical-ai 仓库,并以 Apache-2.0 许可发布。README 未明示具体创建时间,版本标识 v1 显示其处于早期迭代。核心研究问题在于借助 ROS2 与遥操作采集的视觉—动作轨迹,使机械臂在顶视与腕视观测下学习 pick-and-place 策略。数据集含 181 个回合、114814 帧、50 fps 双路视频及六维关节状态与动作,为视觉运动策略、物理 AI 和模仿学习提供了可复用的基准素材,对机器人操作研究的可复现性具有推动作用。
当前挑战
面向真实机器人抓取放置任务,该数据集所涉挑战兼具领域问题与构建过程双重维度。领域层面,高维双视角视觉观测到六维关节动作的跨模态映射、抓取与放置的时序依赖、模仿学习中的协变量偏移与复合误差,均要求策略具备稳定泛化能力;单一任务设置与有限回合规模又加剧了场景多样性与长时程鲁棒性难题。构建层面,50 fps 视频流与关节状态、动作序列须严格时间同步,ROS2 与 LeRobot 数据格式转换需保持元数据完整,遥操作示教的质量控制与轨迹覆盖均衡亦影响数据信度。README 中论文与引用信息缺失,进一步制约方法溯源与基准比较,给数据复用和实证复现带来障碍。
常用场景
经典使用场景
在机器人模仿学习与视觉运动控制的研究脉络中,so101_pickplace_auto_v1以LeRobot规范数据格式汇聚了181个抓取—放置回合、114814帧、50帧每秒的同步观测与动作记录,涵盖腕部与顶部两路480×640视频流及六维关节位置指令。该数据集最经典的使用场景在于端到端行为克隆与视觉运动策略训练:研究者以腕部、顶部RGB图像和历史状态为输入,预测肩部旋转、肩部抬升、肘部弯曲、腕部弯曲、腕部旋转和夹爪开合动作,从而驱动机器人完成物体抓取与定点放置。其多视角、高频率和统一任务设定亦适合离线策略评估、数据回放与可视化分析。
实际应用
在智能制造、仓储物流、实验室自动化与教学科研等实际场景中,so101_pickplace_auto_v1可服务于SO-101机械臂的抓取—放置任务部署与验证。依托LeRobot训练管线与ROS2接口,开发者能够利用该数据集开展行为克隆预训练、策略微调、仿真到实机迁移前的离线评估以及遥操作数据回放。对于教育机构,它提供了低门槛的物理智能实践素材,便于演示从视觉感知到六维动作输出的完整闭环。对于企业原型开发,该数据集有助于缩短抓取策略验证周期,降低真实机器人试错成本,并为分拣、搬运和装配等任务提供可迁移的示范基础。
衍生相关工作
围绕LeRobot标准化数据生态与so101-ros-physical-ai开源项目,该数据集衍生出若干相互关联的经典工作方向。其结构化格式支撑了数据集可视化、训练配置与评测流程的构建,推动SO-101在ROS2环境中的物理智能集成。研究者基于其示范轨迹复现并扩展行为克隆、模仿学习及视觉运动策略,探索多视角融合、时序动作建模与抓取—放置策略泛化。该数据集亦为机器人学习社区提供了可比较的实验载体,促进了开源工具链、遥操作采集流程与真实机械臂策略评估方法之间的协同演进,对具身智能研究的工程化落地具有参考价值。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

