lettuce-to-plate
收藏资源简介:
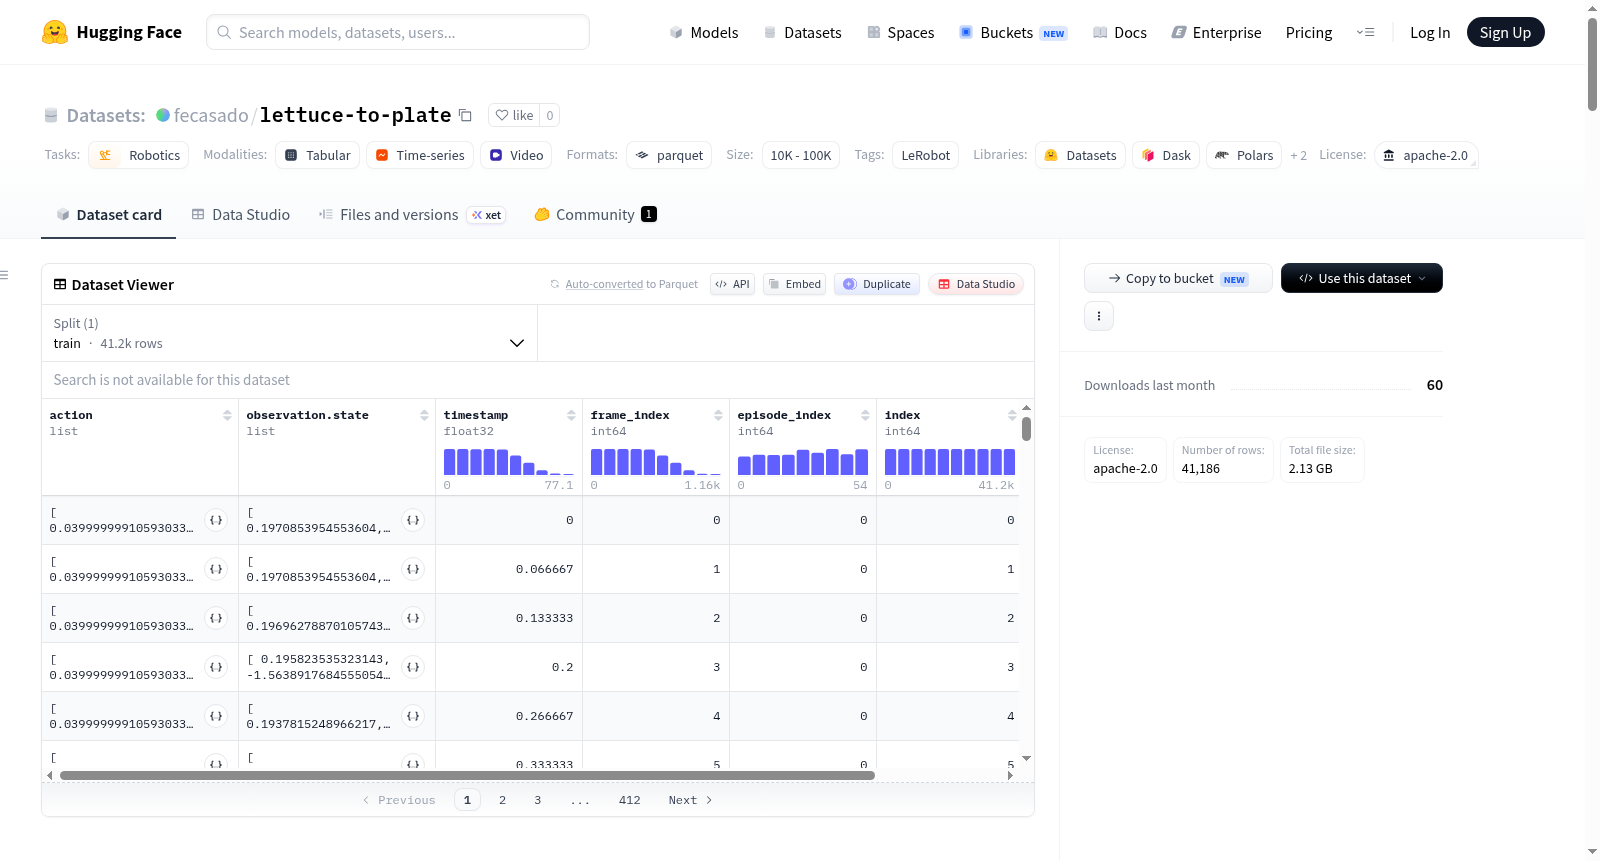
该数据集是一个机器人操作数据集,专为机器人模仿学习、策略学习及相关研究设计。数据集使用LeRobot框架创建,采集自名为blueberry_ros的双臂机器人平台,记录了机器人执行特定操作任务时的多模态信息。数据规模包括55个完整操作序列(episodes),总计41,186个时间步(frames),数据文件总大小约100 MB,关联视频文件总大小约200 MB。数据以15 FPS的帧率采集,并以分块(chunk)形式存储在Parquet文件中,目前仅提供训练集(train split)。数据内容涵盖丰富的机器人状态与动作信息:动作(action)为26维浮点向量,包括机器人左臂和右臂的末端执行器线速度与角速度、左右手各手指关节角度以及机器人基座平移控制量;状态观测(observation.state)为55维浮点向量,包括左右臂各关节位置与力矩、左右手各手指关节位置与力矩以及凝视向量;视觉观测(observation.images)提供四个视角的同步RGB视频流(左眼、右眼、用户视角、用户凝视视角),分辨率640x480,3通道,以AV1编码存储;索引信息包括时间戳、帧索引、序列索引等,便于数据对齐。该数据集适用于需要结合高层指令、低层关节控制与多视角视觉感知的机器人学习任务,如行为克隆、视觉运动策略学习和多模态表征学习。
This dataset is a robot manipulation dataset designed for robot imitation learning, policy learning, and related research. It is created using the LeRobot framework and collected from the blueberry_ros dual-arm robot platform, recording multimodal information during the robots execution of specific manipulation tasks. The dataset scale includes 55 complete operation episodes, totaling 41,186 frames, with a total data file size of approximately 100 MB and associated video files of about 200 MB. Data is collected at a frame rate of 15 FPS and stored in Parquet files in chunks, currently only providing a training split. The data content encompasses rich robot state and action information: action is a 26-dimensional floating-point vector, including linear and angular velocities of the left and right arm end-effectors, joint angles of left and right hand fingers, and base translation controls; observation.state is a 55-dimensional floating-point vector, including position and torque of left and right arm joints, position and torque of left and right hand finger joints, and a gaze vector; observation.images provides synchronized RGB video streams from four perspectives (left eye, right eye, user view, user gaze view), with a resolution of 640x480, 3 channels, stored in AV1 encoding; indexing information includes timestamps, frame indices, episode indices, etc., for easy data alignment and retrieval. This dataset is suitable for robot learning tasks that require integration of high-level instructions, low-level joint control, and multi-view visual perception, such as behavior cloning, visual-motor policy learning, and multimodal representation learning.
数据集概述:lettuce-to-plate
- 来源: 该数据集使用 LeRobot 创建。
- 许可协议: Apache-2.0
- 任务类型: 机器人学 (robotics)
数据集规模
| 指标 | 数值 |
|---|---|
| 总 Episode 数 | 55 |
| 总帧数 | 41,186 |
| 总任务数 | 1 |
| FPS | 15 |
| 数据文件大小 | 100 MB |
| 视频文件大小 | 200 MB |
- 训练/测试分割: 全部 55 个 Episode 用于训练。
- 机器人类型: blueberry_ros
数据集特征
数据集包含动作、状态观测和多个摄像头视角的图像。
-
动作 (action): 一个包含 26 个浮点数的向量,包括:
- 左右手臂的线性和角速度 (x, y, z)
- 左右手的五指位置 (pinky, ring, middle, index, thumb1, thumb2)
- 底盘控制 (base_joy.x, base_joy.y)
-
状态观测 (observation.state): 一个包含 55 个浮点数的向量,包括:
- 左右手臂 7 个关节的位置 (pos) 和扭矩 (effort)
- 左右手 6 个手指关节的位置 (pos) 和扭矩 (effort)
- 视线追踪数据 (gaze.x, gaze.y, gaze.valid)
-
图像观测 (observation.images): 四路分辨率为 480x640 的彩色视频流 (AV1 编码, 15 FPS):
left: 左侧摄像头right: 右侧摄像头user: 用户视角摄像头user_gaze: 用户注视点摄像头
-
其他特征: 时间戳 (timestamp)、帧索引 (frame_index)、episode 索引 (episode_index)、数据索引 (index)、任务索引 (task_index)。
数据集结构
- 数据路径:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频路径:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 配置:
default,数据文件为data/*/*.parquet。 - 引用: 暂无提供 BibTeX 引用。