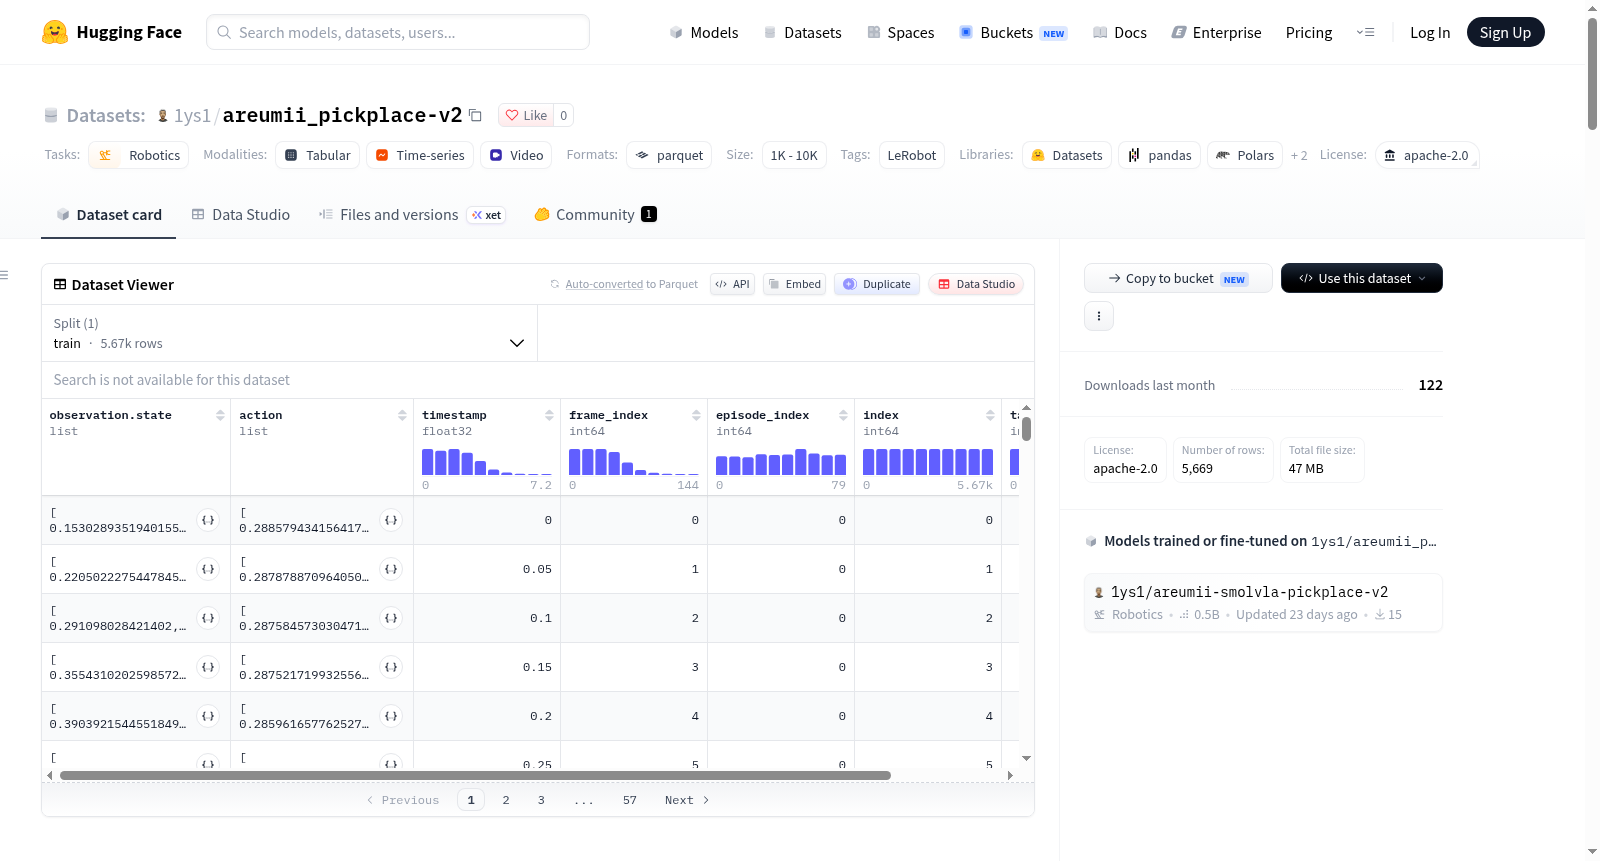
areumii_pickplace-v2
收藏资源简介:
该数据集是使用LeRobot框架创建的机器人操作数据集,旨在支持机器人模仿学习与强化学习研究。数据集包含80个演示片段(episodes),总计6069帧,聚焦于单一任务。机器人平台为areumii_c1双臂机器人,每个时间步的观测包括:18维关节状态(左右臂各关节角度及夹爪位置)、来自三个摄像头(正面、左腕、右腕)的彩色视频图像(分辨率分别为640x480和320x240,帧率20fps),以及动作指令(16维,包含左右臂末端执行器位置/姿态四元数和夹爪控制)。数据以Parquet格式存储结构化数据,视频以MP4格式存储,并提供了完整的元数据信息(如时间戳、帧索引、episode索引等)。该数据集可用于训练机器人策略,实现如拾取放置等操作任务。
This dataset is a robot manipulation dataset created using the LeRobot framework, aimed at supporting research in robot imitation learning and reinforcement learning. It contains 80 demonstration episodes with a total of 6069 frames, focusing on a single task. The robot platform is the areumii_c1 dual-arm robot. Observations at each timestep include: 18-dimensional joint states (joint angles and gripper positions for both arms), color video images from three cameras (front, left wrist, right wrist) with resolutions of 640x480 and 320x240 at 20fps, and action commands (16-dimensional, including end-effector position/orientation quaternions and gripper control for both arms). Data is stored in Parquet format for structured data, videos in MP4 format, and complete metadata (such as timestamps, frame indices, episode indices) is provided. This dataset can be used to train robot policies for tasks such as pick-and-place operations.
数据集概述
- 数据集名称:areumii_pickplace-v2
- 数据集地址:https://huggingface.co/datasets/1ys1/areumii_pickplace-v2
- 许可证:Apache-2.0
- 任务类型:机器人(Robotics)
- 标签:LeRobot
- 创建工具:LeRobot(https://github.com/huggingface/lerobot)
数据集结构
- 总片段数(total_episodes):80
- 总帧数(total_frames):5669
- 总任务数(total_tasks):1
- 采集频率(fps):20
- 机器人类型:areumii_c1
- 数据划分(splits):训练集(train)包含全部80个片段("0:80")
- 数据文件大小:约100 MB(Parquet文件),视频文件大小约200 MB(MP4)
特征信息
观测状态(observation.state)
- 数据类型:float32
- 向量维度:18
- 包含内容:左右肩膀、肘部、手腕、夹爪等多个关节的角度信息(例如:left_shoulder_pitch、right_elbow、left_gripper_left_finger等)
动作(action)
- 数据类型:float32
- 向量维度:16
- 包含内容:左右末端执行器的位置(x, y, z)、姿态四元数(qw, qx, qy, qz)以及夹爪控制量
图像观测(observation.images)
- front:分辨率 640×480,3通道(RGB),视频编码 AV1,20 FPS
- left_wrist:分辨率 320×240,3通道(RGB),视频编码 AV1,20 FPS
- right_wrist:分辨率 320×240,3通道(RGB),视频编码 AV1,20 FPS
其他字段
- timestamp:时间戳(float32)
- frame_index:帧索引(int64)
- episode_index:片段索引(int64)
- index:全局索引(int64)
- task_index:任务索引(int64)
可视化
该数据集支持通过 LeRobot 的可视化工具在线查看:
https://huggingface.co/spaces/lerobot/visualize_dataset?path=1ys1/areumii_pickplace-v2
引用信息
该数据集的 BibTeX 引用信息暂未提供([More Information Needed])。