
eval_carrace_maps_ep500_new_seed1_style_circle_small_40000_a100_final_SFT
收藏数据链接:
官方服务:
资源简介:
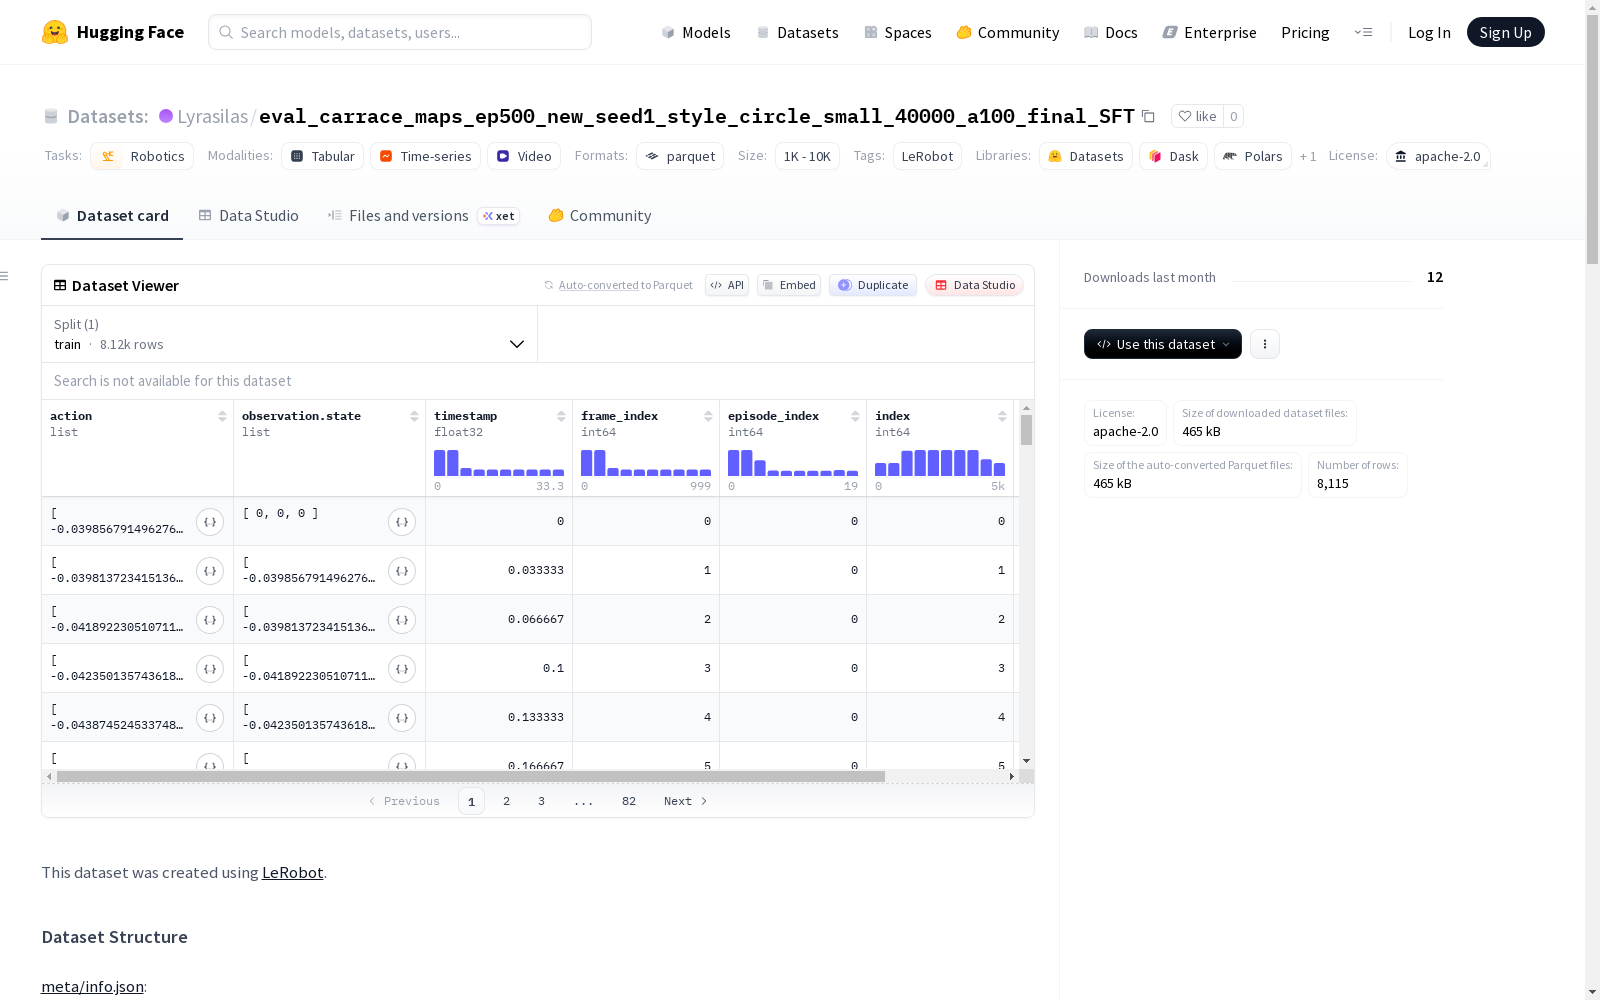
本数据集是使用LeRobot创建的机器人学数据集,采用Apache-2.0许可协议。数据集包含5个完整的情节(episodes),共计1321帧数据,涉及1个任务和5个视频。数据以parquet格式存储,视频以mp4格式存储。数据集结构包括动作数据(转向、油门、刹车位置)、观察状态(与动作相同)、前视图像观察(192x160像素,3通道,30fps,AV1编码)、时间戳、帧索引、情节索引、索引和任务索引等特征。前视图像特征包含详细的视频元数据,如编解码器、像素格式等。数据集适用于机器人控制、行为克隆等任务。
创建时间:
2026-02-09
搜集汇总
数据集介绍
构建方式
在机器人控制领域,数据集的构建往往依赖于仿真环境与真实物理系统的交互。本数据集依托LeRobot开源框架,在仿真环境中模拟了小型赛车的自动驾驶任务。数据采集过程通过预设的圆形赛道场景,以30帧每秒的速率记录赛车的连续状态,涵盖了转向、油门与刹车等动作指令,同时同步捕获前置摄像头的高清视频流。所有交互数据被结构化存储为Parquet格式,确保了时间序列的完整性与高效读取。
特点
该数据集的核心特征在于其多模态融合的数据结构,不仅包含低维的连续动作空间与状态观测,还整合了高维的视觉感知信息。每一帧数据均精确标注了时间戳、帧索引与任务索引,支持对自动驾驶策略的端到端分析。数据集的规模虽小,但经过精心设计,五个完整回合的轨迹覆盖了多样化的驾驶情境,为模仿学习与强化学习算法提供了高质量的基准测试环境。
使用方法
使用本数据集时,研究人员可通过LeRobot提供的标准接口加载数据,实现动作序列与视觉观测的同步解析。数据集适用于训练端到端的自动驾驶策略模型,也可用于验证基于视觉的强化学习算法的泛化能力。在具体应用中,用户可依据帧索引重建完整的驾驶回合,结合动作指令与状态反馈进行策略评估,或利用前置视频流进行感知模块的预训练与微调。
背景与挑战
背景概述
在机器人学领域,自动驾驶赛车控制代表了强化学习与视觉感知交叉的前沿研究方向。eval_carrace_maps_ep500_new_seed1_style_circle_small_40000_a100_final_SFT数据集由HuggingFace的LeRobot项目团队创建,旨在为端到端自动驾驶策略的监督式微调提供高质量演示数据。该数据集聚焦于模拟环境下赛车的高速轨迹跟踪问题,其核心研究问题在于如何从第一视角视觉输入中学习精确的转向、油门与刹车控制指令,以推动现实世界机器人控制算法的数据驱动范式演进。
当前挑战
该数据集旨在解决视觉引导的自动驾驶赛车控制问题,其核心挑战在于模型需从低分辨率、动态变化的视觉场景中实时推断出连续且稳定的控制动作,同时应对模拟环境与真实物理世界之间的领域差距。在构建过程中,挑战主要源于大规模高质量演示数据的采集与标注,包括确保动作序列的平滑性、视觉观测的时空一致性,以及在有限计算资源下高效处理与存储高帧率视频流与同步状态数据。
常用场景
经典使用场景
在机器人学领域,视觉-动作映射是自主系统实现环境交互的核心挑战之一。eval_carrace_maps_ep500_new_seed1_style_circle_small_40000_a100_final_SFT数据集通过提供赛车的多模态交互数据,为端到端模仿学习与强化学习算法提供了经典实验平台。该数据集包含前视图像观测与对应的转向、油门及刹车动作,使得研究者能够训练模型直接从像素输入预测控制指令,从而模拟真实驾驶场景中的决策过程。
衍生相关工作
围绕该数据集衍生的经典工作主要集中在机器人学习算法的创新与评估上。例如,基于其数据格式的扩展研究催生了多种视觉预测模型与分层强化学习框架,这些工作通过利用序列化状态-动作轨迹来提升长期任务规划的稳定性。此外,该数据集常被用作基准,用于比较不同模仿学习算法在稀疏奖励环境下的性能,进而推动了如逆强化学习与元学习等前沿方向在机器人领域的应用探索。
数据集最近研究
最新研究方向
在机器人学领域,自动驾驶赛车数据集正成为强化学习与模仿学习算法验证的关键资源。该数据集通过LeRobot平台生成,聚焦于小型赛车在模拟环境中的控制任务,其多模态观测数据包括前视图像与车辆状态信息,为端到端驾驶策略的研发提供了结构化基准。当前前沿研究集中于利用此类数据集训练轻量级视觉运动策略模型,以提升在受限计算资源下的实时决策能力,同时探索跨场景的泛化性能,推动低成本机器人平台在动态环境中的实际应用。
以上内容由遇见数据集搜集并总结生成


