
遇见数据集

cobot-atlas

收藏
github2026-06-15 更新2026-06-16 收录
官方服务:

资源简介:

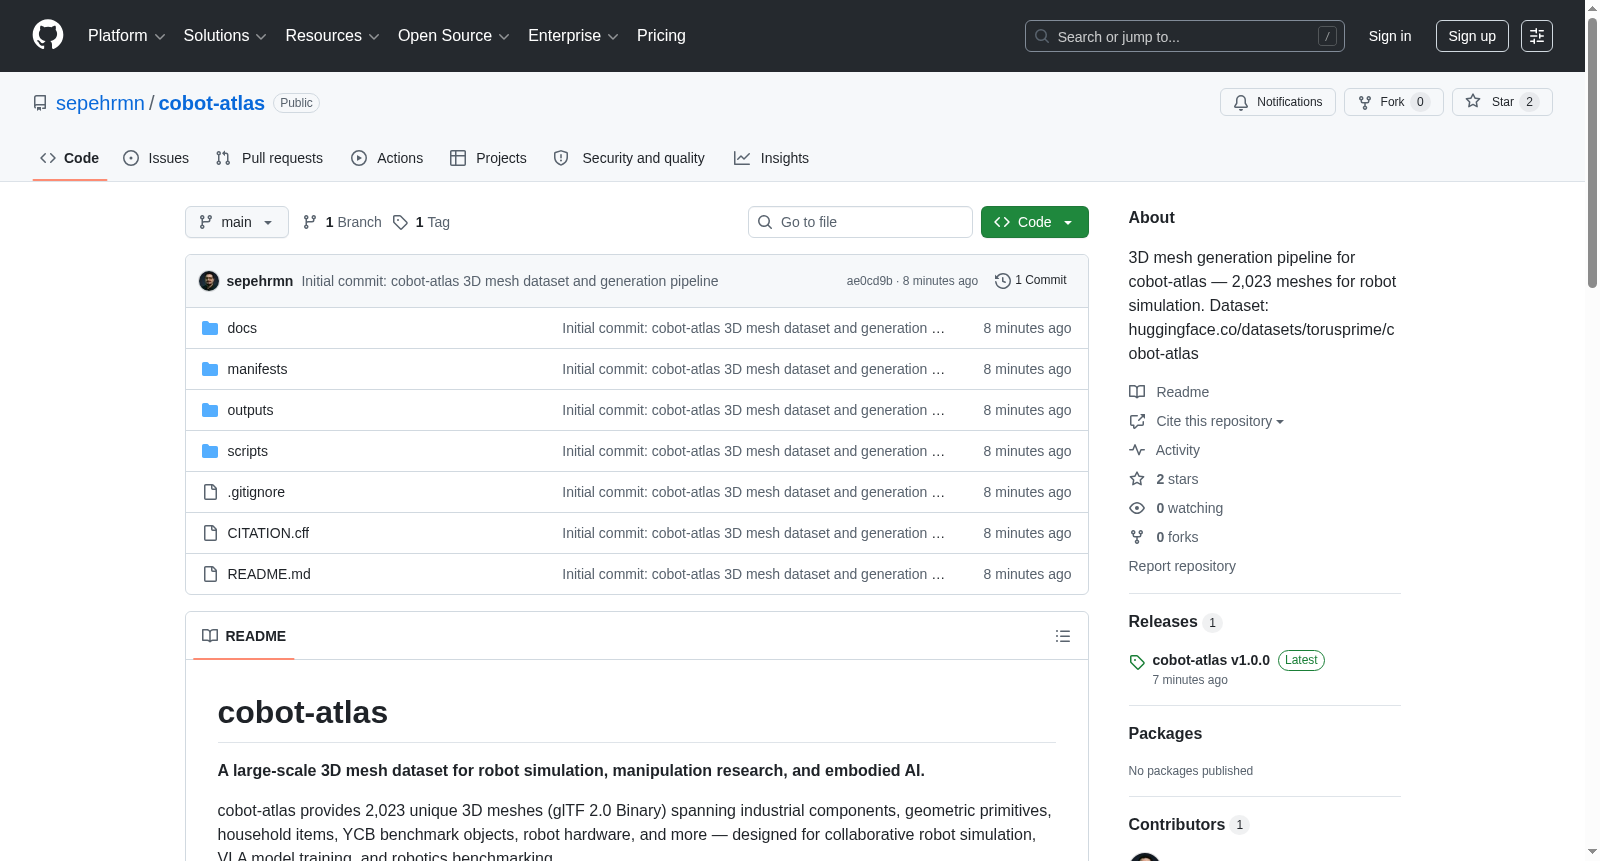
cobot-atlas 是一个大规模3D网格数据集,专为机器人仿真、操作研究和具身AI设计。它包含2,023个独特的3D网格(glTF 2.0 Binary格式),涵盖工业组件、几何基元、家居物品、YCB基准对象、机器人硬件等类别,用于协作机器人仿真、VLA模型训练和机器人基准测试。

cobot-atlas is a large-scale 3D mesh dataset specifically designed for robot simulation, manipulation research and embodied AI. It comprises 2,023 unique 3D meshes in glTF 2.0 Binary format, spanning categories such as industrial components, geometric primitives, household items, YCB benchmark objects, robotic hardware, and more. This dataset is tailored for applications including collaborative robot simulation, VLA model training and robotic benchmarking.

创建时间:
2026-05-31
原始信息汇总

数据集概述

cobot-atlas 是一个面向机器人仿真、操作研究与具身AI的大规模3D网格数据集,包含 2,023个独立3D网格(glTF 2.0 Binary格式),涵盖工业部件、几何基元、家居物品、YCB基准物体、机器人硬件等多种类别。

数据集规模与托管

  • 托管平台:Hugging Face,数据集名为 torusprime/cobot-atlas
  • 文件数量:2,024个GLB文件
  • 总大小:33.5 GB
  • 许可证:MIT

类别分布

类别 数量 示例
工业部件 734 IC、连接器、轴承、齿轮、电机、传感器、紧固件
几何基元 228 各种颜色的立方体、球体、圆柱体、圆锥体、环面
家居物品 179 厨房用具、容器、瓶子、家具
操作对象 163 堆叠积木、插销板、汉诺塔、形状分拣器
机器人部件 88 机械臂、夹爪、深度相机、移动底盘
YCB物体 72 芥末瓶、午餐肉罐、饼干盒、碗、杯子
食物 66 水果、蔬菜、加工食品
其他24个类别 493 布料、工具、玩具、车辆、实验室设备、医疗用品、美术用品
总计 2,024

本仓库内容

本仓库包含用于生成该数据集的 生成管道,包括脚本、清单文件和工具:

  • scripts/ — 网格生成脚本(基于fal.ai的文本到图像 → 图像到3D)
  • manifests/ — 带有提示词的项目定义文件(共10个清单文件)
  • outputs/ — 生成的网格文件(GLB + 参考PNG + 元数据)
  • docs/ — 文档和提示词参考

使用方式

bash pip install fal-client requests

从清单生成网格

python scripts/generate_meshes.py

验证输出与清单的一致性

python scripts/verify_and_document.py

姊妹项目

  • relief-atlas(https://github.com/sepehrmn/relief-atlas):包含10,000+个网格,面向灾难救援、人道主义援助和民事保护(德国DRK/THW/Feuerwehr、欧盟民事保护、乌克兰重建、全球灾害响应)。

引用

如需在研究中引用,请使用以下BibTeX格式:

bibtex @dataset{cobot_atlas_2026, author = {Mahmoudian, Sepehr}, title = {cobot-atlas: A Large-Scale 3D Mesh Dataset for Robot Simulation}, year = {2026}, publisher = {Hugging Face}, url = {https://huggingface.co/datasets/torusprime/cobot-atlas} }
搜集汇总
数据集介绍
cobot-atlas 数据集图片
构建方式
cobot-atlas数据集通过一套智能化的生成管线构建,融合了前沿的文本到图像与图像到三维模型技术。具体而言,研究人员首先在十个清单文件中定义涵盖工业组件、几何基元、家居用品等多类别的物品描述,随后利用fal.ai平台的生成式模型,将文本提示转化为逼真的二维图像,再进一步提炼为结构完整的三维网格。整个流程由脚本自动驱动,从文本到三维模型的无缝衔接确保了大规模数据的高效产出,最终生成共计2024个GLB格式文件,并配有参考图像与元数据以供校验。
特点
该数据集的一大特色在于其规模宏大且类别多元,囊括了从工业零部件(734件)、几何基元(228件)到家居物品(179件)等超过30个子类别的2024个独特三维网格,覆盖了机器人仿真与操作研究的广泛场景。尤为突出的是,所有模型均采用glTF 2.0二进制格式,兼具兼容性与轻量化,便于集成至现代仿真平台。此外,数据集中特意收录了YCB基准物体与机器人硬件组件,为具身人工智能与视觉-语言-动作模型提供标准化训练素材,凸显其实用价值。
使用方法
cobot-atlas的调用方式简洁高效,用户只需通过Hugging Face平台获取完整数据集,并利用Python环境中的fal-client与requests库即可运行。首先安装必要依赖,随后依据仓库内清单文件,执行生成脚本以自动产出三维网格,再利用验证脚本核对输出与元数据的一致性,确保数据完整性。这种模块化的使用流程降低了门槛,使研究团队能够快速将数据集融入机器人仿真、操纵任务训练或基准测试中,实现无缝集成与高效开发。
背景与挑战
背景概述
在机器人仿真、操作研究与具身智能领域,高质量的三维网格数据集是推动算法迭代与系统验证的核心基石。cobot-atlas数据集由Sepehr Mahmoudian于2026年创建,旨在为协作机器人仿真、视觉-语言-动作模型训练及机器人基准测试提供大规模标准化资源。该数据集包含2023个独特三维网格模型,覆盖工业组件、几何基元、家居物品、YCB基准物体、机器人硬件等数十个类别,以glTF 2.0二进制格式存储并采用MIT开源许可。通过整合多样化场景的几何与纹理信息,cobot-atlas为机器人操作任务的泛化性研究提供了关键支撑,在领域内具有重要的基准价值与复用潜力。
当前挑战
cobot-atlas所解决的领域问题在于,现有三维数据集多聚焦于特定类别(如YCB物体或家用器物),缺乏涵盖工业协作场景的综合性资源,导致机器人仿真与操作研究在域迁移和任务泛化上面临瓶颈。构建过程中,数据集生成遭遇了多重挑战:首先,从文本到图像再到三维网格的生成管线依赖多模态模型协同,不同模型间的语义对齐与几何一致性难以保证;其次,2,024个模型的自动生成需要处理复杂类别(如精密机械零件)的细节保真度与拓扑合理性;此外,大规模数据验证与文档化脚本的可靠性设计,以及跨类别标注规范的一致性维护,均对工程实现提出了较高要求。
常用场景
经典使用场景
cobot-atlas数据集为机器人仿真、操作研究与具身智能领域提供了大规模、多样化的三维网格模型资源。其经典使用场景聚焦于协同机器人的仿真环境构建与视觉-语言-动作(VLA)模型训练。研究者可借助该数据集中涵盖工业组件、几何基元、日常家居物品、YCB基准物体及机器人硬件在内的2024个高质量glTF 2.0格式网格,快速搭建逼真、可重复的仿真场景,用于抓取、堆叠、拆解等精细操作任务的算法验证与策略学习。
解决学术问题
该数据集有效解决了机器人学与具身智能研究中长期存在的三维模型稀缺与多样性不足的瓶颈问题。通过系统性地整合从基础几何体到复杂工业部件的多层级物体,cobot-atlas助力研究人员攻克仿真到现实(Sim-to-Real)迁移中的泛化性难题,并推动视觉推理、物理交互建模及动态任务规划等学术议题的深入探究。其开源许可与标准化格式降低了数据获取门槛,强化了研究结论的可复现性,已成为衔接算法创新与机器人实际部署的关键基础设施。
衍生相关工作
cobot-atlas衍生了多个具有影响力的相关工作,其中最引人注目的是relief-atlas项目——一个包含上万网格、专为灾难救援、人道主义援助与民事保护设计的子集,覆盖德国红十字会、技术救援机构及欧盟民事保护等多种应急场景。该衍生工作拓展了原始数据集的边界,使机器人仿真训练得以从工厂车间延伸至不可预见的危险环境。此外,该数据集常被用于构建通用物品操作基线、跨类别迁移学习基准以及多模态感知融合的评估框架,推动了工业与家庭机器人操作任务的标准化评测体系建设。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

