
机器人操作多视角观测数据集
收藏数据链接:
官方服务:
资源简介:
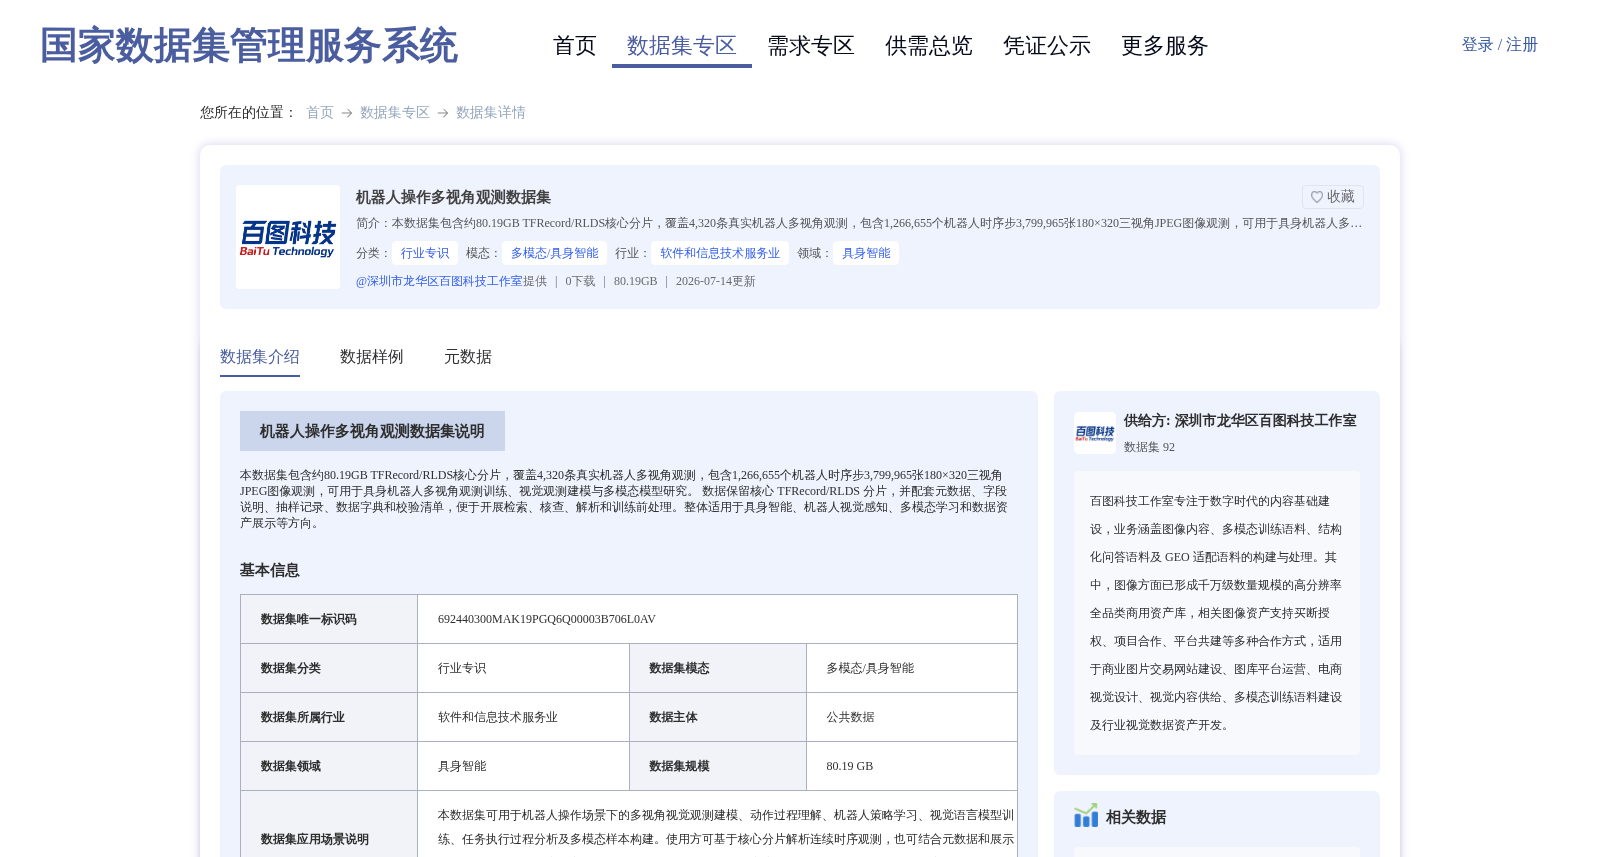
本数据集包含约80.19GB TFRecord/RLDS核心分片,覆盖4,320条真实机器人多视角观测,包含1,266,655个机器人时序步3,799,965张180×320三视角JPEG图像观测,可用于具身机器人多视角观测训练、视觉观测建模与多模态模型研究。 数据保留核心 TFRecord/RLDS 分片,并配套元数据、字段说明、抽样记录、数据字典和校验清单,便于开展检索、核查、解析和训练前处理。整体适用于具身智能、机器人视觉感知、多模态学习和数据资产展示等方向。
提供机构:
深圳市龙华区百图科技工作室创建时间:
2026-07-11
搜集汇总
数据集介绍
背景与挑战
背景概述
该数据集包含约80.19GB的TFRecord/RLDS格式核心分片,涵盖了4,320条真实机器人操作轨迹,总计约126.7万个时序步及380万张三视角JPEG图像观测。它适用于具身智能、机器人视觉感知及多模态模型训练等研究领域。
以上内容由遇见数据集搜集并总结生成


