
jellyho/droid_merged_skills_pressing
收藏官方服务:
资源简介:
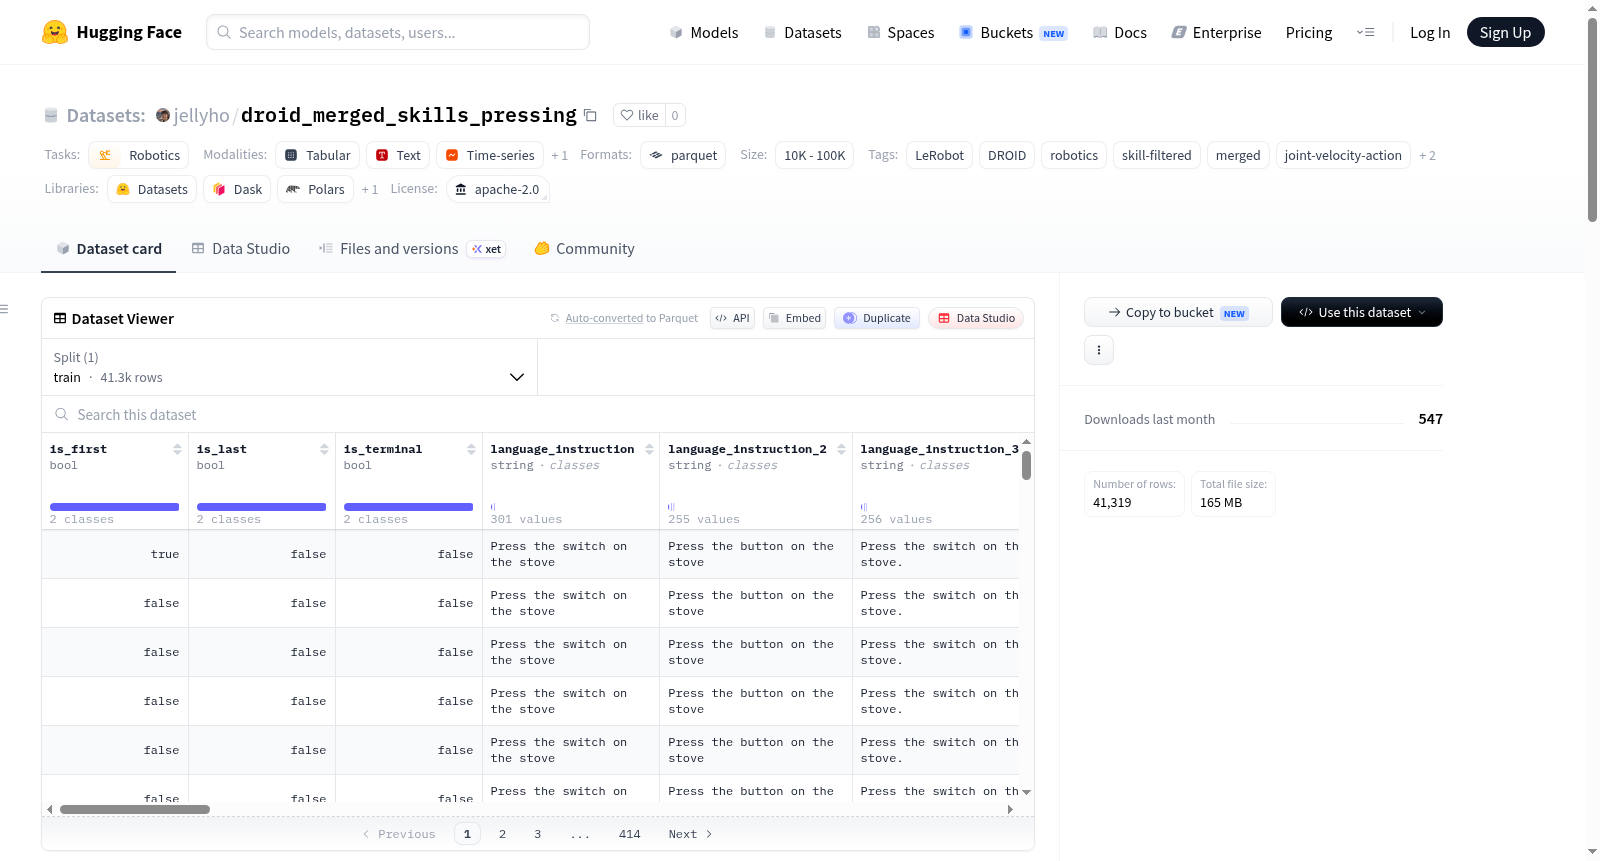
该数据集合并了一个经过语言过滤的DROID技能子集和针对同一技能新收集的环境数据。
This dataset merges a language-filtered DROID skill subset with newly collected environment data for the same skill.
提供机构:
jellyho搜集汇总
数据集介绍
构建方式
该数据集通过融合源自DROID机器人数据集的按压技能子集与同技能新采集的环境数据构建而成。具体而言,其融合了两个源头:一是从DROID中经语言过滤提取的按压技能数据子集,包含300个episodes;二是针对“press button”任务新收集的20个episodes环境数据。数据以LeRobot格式统一处理,状态与动作均为8维向量,涵盖关节位置与夹爪位置信息,并保留原始parquet文件中的详细列以供深层分析。
使用方法
该数据集适用于基于LeRobot框架的机器人模仿学习与技能迁移任务。使用时需加载parquet格式的数据文件,提取8维状态与动作向量用于训练。视频数据存储在独立文件夹中,可按episode索引对应。建议优先利用meta目录下的episodes.jsonl与tasks.jsonl进行数据划分与任务过滤。数据集已预先合并并整理好索引文件,可直接用于训练如扩散策略、行为克隆等模型,无需额外预处理。
背景与挑战
背景概述
DROID(Distributed Robot Interaction and Demonstration)数据集是近年来机器人学习领域的一项里程碑式资源,由多所研究机构联合构建,旨在通过大规模、多任务的人类演示数据推动机器人泛化操作能力的发展。其中,droid_merged_skills_pressing数据集作为其技能筛选子集,聚焦于“按压”这一基础操作,由研究团队于近期发布,整合了语言过滤后的DROID子集与额外收集的专用环境数据。该数据集共包含320个演示片段、41319帧画面及301个独特任务,通过标准化8维状态与动作表示(关节位置与夹爪位姿),为机器人学习提供了高质量的联合速度控制基准。其发布不仅强化了DROID在精细操作任务上的数据覆盖,也为多模态机器人策略训练和技能迁移研究奠定了重要基础。
当前挑战
该数据集所面临的挑战首先体现在领域层面:机器人“按压”操作看似简单,却需要应对对象刚度、位置、形状和表面纹理的极度多样性,以及不同环境下的任务语义歧义性,这对模型的泛化能力提出了严峻考验。在构建过程中,主要挑战源于多源数据融合:DROID原始子集与新采集数据的动作表示存在差异(前者采用action.joint_velocity而后者需从observation.joint_velocities推导),需精心对齐以保证训练一致性;此外,320个片段的规模相较于真实世界中按压操作的无穷变体仍显不足,且301个任务的指令分布不均(如单一按压按钮任务占比显著),可能引入数据偏差。视频数据仅包含左侧腕部与侧视角,缺乏多视角覆盖,进一步限制了复杂场景下的感知鲁棒性。
常用场景
经典使用场景
在机器人操作技能学习领域,数据集的构建与融合是推动智能体掌握精细操作能力的关键基石。droid_merged_skills_pressing数据集作为DROID项目在按压技能方向上的核心资源,通过将语言过滤后的技能子集与新采集的环境数据巧妙融合,形成了一个包含320个片段、涵盖301种独特任务的综合性训练基准。该数据集的经典使用场景聚焦于模仿学习与行为克隆范式,其中状态与动作被标准化为8维向量,融合了关节位置、关节速度及夹爪位置信息,为机器人学习“按压”这一基础但至关重要的操作技能提供了高质量、多视角的决策数据支持。
解决学术问题
在学术研究前沿,该数据集精准回应了机器人领域长期面临的多任务迁移与数据高效利用挑战。通过融合原有子集和新采集数据,它有效缓解了单一源数据分布偏移与多样性不足的困境,使得研究人员能够探索在不同场景、不同对象(如按钮、键盘、开关等)下按压技能的泛化学习机制。该数据集的出现,为解析“技能共享表征”与“数据驱动策略的鲁棒性”等核心理论问题提供了实证基础,极大推动了从仿真到真实环境、从单一技能到复合技能的学习范式演进,其影响辐射到元学习、领域自适应等交叉研究方向。
实际应用
在实际应用层面,该数据集为智能机器人执行日常家居与工业操作任务铺平了道路。基于droid_merged_skills_pressing训练的模型,能够直接赋能服务机器人执行诸如按压家电按钮、触发按键开关、操作炉具面板等一系列具有社会价值的精细化动作。尤其是在家庭辅助与制造装配环境中,机器人通过学习该数据集中的300余种任务指令,可实现从“按动红色按钮”到“按压洗衣机按键”的灵活适应,显著降低了编程复杂度和部署成本,成为连接算法研发与产业落地的关键桥梁。
数据集最近研究
最新研究方向
该数据集围绕机器人按压操作的技能学习,融合了DROID子集与新采集的环境数据,以多维状态-动作空间标准化促进了跨场景的泛化研究。当前前沿方向聚焦于利用大规模、多任务的机器人操作数据集,结合视觉与关节速度的联合建模,提升复杂环境中的技能迁移效率。其意义在于为按压这类精细操作提供统一基准,支持从简单按钮触发到复杂多步骤任务的模仿学习,并推动具身智能在非结构化场景中的自适应决策研究。
以上内容由遇见数据集搜集并总结生成


