TactileTracking
收藏资源简介:
TactileTracking数据集是一个基于触觉的对象跟踪基准数据集,包含12个不同对象的84次跟踪试验,每次试验平均持续10.2秒。数据集包括触觉视频、每帧的6DoF地面真实传感器姿态以及预处理的表面几何结构。数据集的收集涉及将每个对象固定在工作台上,并使用运动捕捉系统在接触时跟踪传感器的姿态。每个试验目录包含触觉视频、第三人称视角视频、传感器6DoF姿态的数组、接触掩码和梯度图。数据集主要关注帧到帧的对象姿态跟踪,优先考虑旋转运动,以避免传感器损坏。
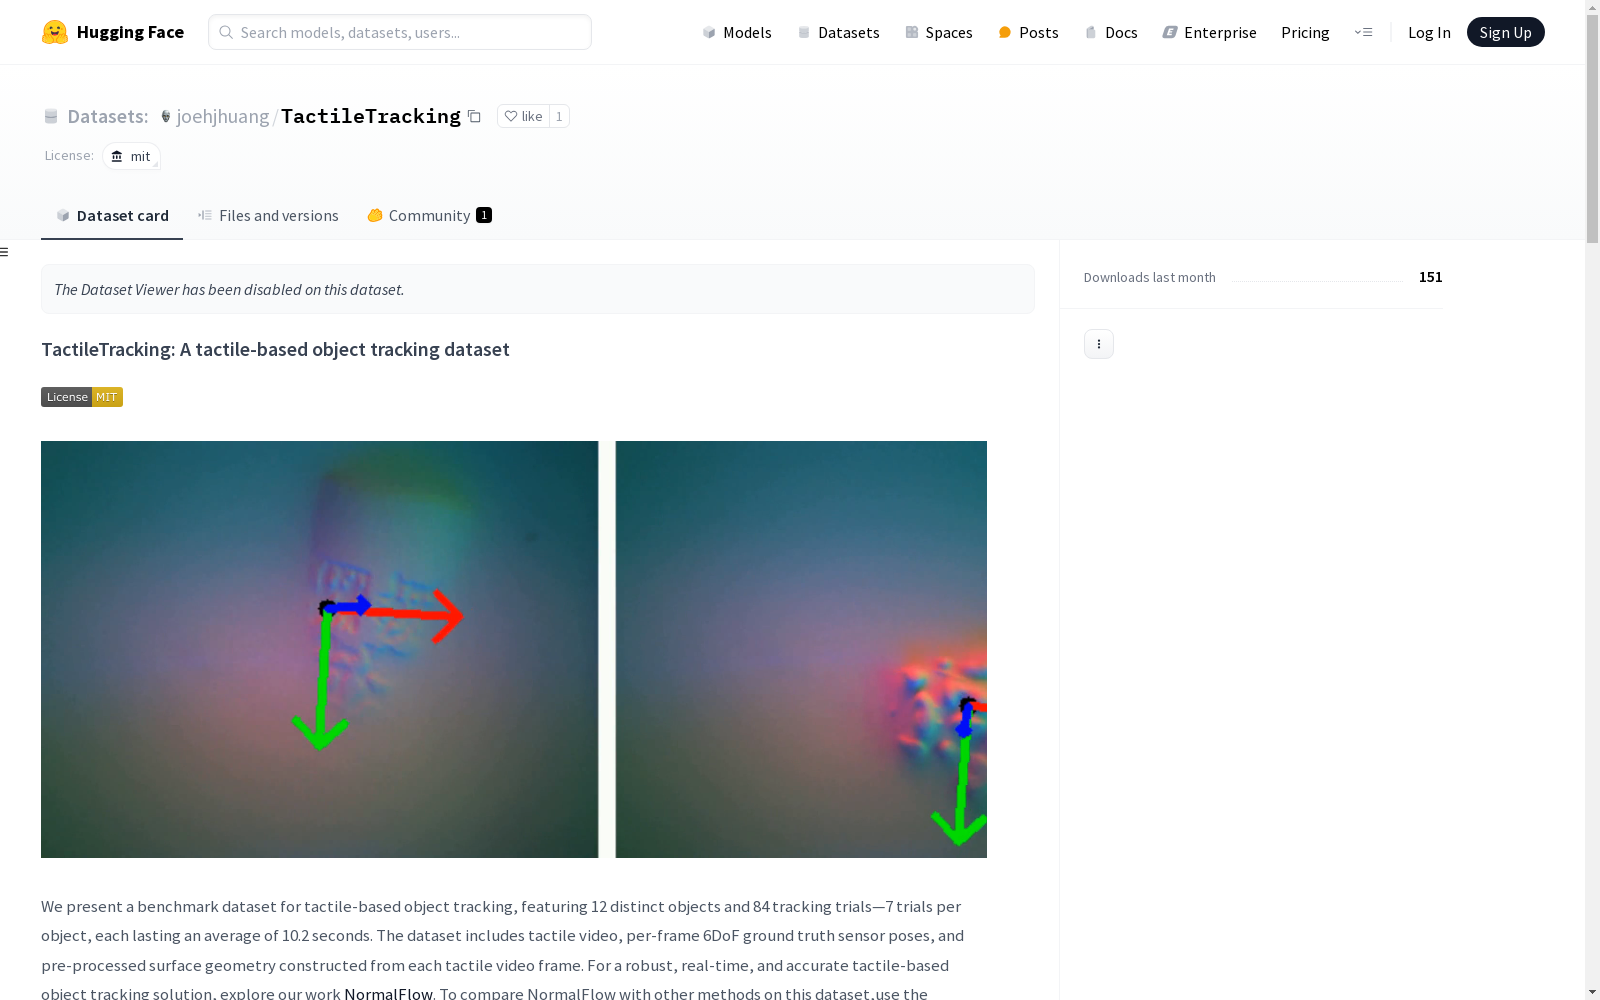
The TactileTracking dataset is a benchmark dataset for tactile-based object tracking. It contains 84 tracking trials across 12 distinct objects, with each trial lasting an average of 10.2 seconds. The dataset includes tactile videos, 6DoF ground-truth sensor poses per frame, and preprocessed surface geometry. Dataset collection involves fixing each object on a workbench and using a motion capture system to track the sensor's pose during contact. Each trial directory contains tactile videos, third-person perspective videos, an array of the sensor's 6DoF poses, contact masks, and gradient maps. The dataset primarily focuses on frame-to-frame object pose tracking, with rotational movements prioritized to prevent sensor damage.
TactileTracking: 基于触觉的对象跟踪数据集
概述
- 数据集名称: TactileTracking
- 数据集类型: 基于触觉的对象跟踪数据集
- 对象数量: 12个
- 跟踪试验次数: 84次(每个对象7次试验)
- 试验时长: 平均每次试验10.2秒
- 数据内容:
- 触觉视频
- 每帧的6DoF传感器姿态真值
- 预处理的表面几何数据
数据集结构
- 数据收集设备: GelSight Mini传感器(无标记)
- 试验目录结构:
gelsight.avi: 触觉视频,包含N帧webcam.avi: 第三人称视角视频true_start_T_currs.npy: (N, 4, 4)数组,表示每个触觉帧的6DoF传感器姿态contact_masks.npy: (N, H, W)数组,表示每个帧的接触掩码gradient_maps.npy: (N, H, W, 2)数组,表示每个帧的梯度图
数据集统计
- 对象类别:
- 日常物品(7个)
- 小纹理对象(2个)
- 几何形状(3个)
- 6DoF运动范围: 数据集优先考虑旋转运动,避免过度的平移滑动
引用
-
论文:
@ARTICLE{huang2024normalflow, author={Huang, Hung-Jui and Kaess, Michael and Yuan, Wenzhen}, journal={IEEE Robotics and Automation Letters}, title={NormalFlow: Fast, Robust, and Accurate Contact-based Object 6DoF Pose Tracking with Vision-based Tactile Sensors}, year={2024}, volume={}, number={}, pages={1-8}, keywords={Force and Tactile Sensing, 6DoF Object Tracking, Surface Reconstruction, Perception for Grasping and Manipulation}, doi={10.1109/LRA.2024.3505815}}
参考文献
- [1] B. Calli, A. Singh, J. Bruce, A. Walsman, K. Konolige, S. Srinivasa, P. Abbeel, and A. M. Dollar, “Yale-cmu-berkeley dataset for robotic manipulation research,” The International Journal of Robotics Research, vol. 36, no. 3, pp. 261–268, 2017.