abraranwar/test_put_carrot_in_green_trash_green_trash_bin
收藏资源简介:
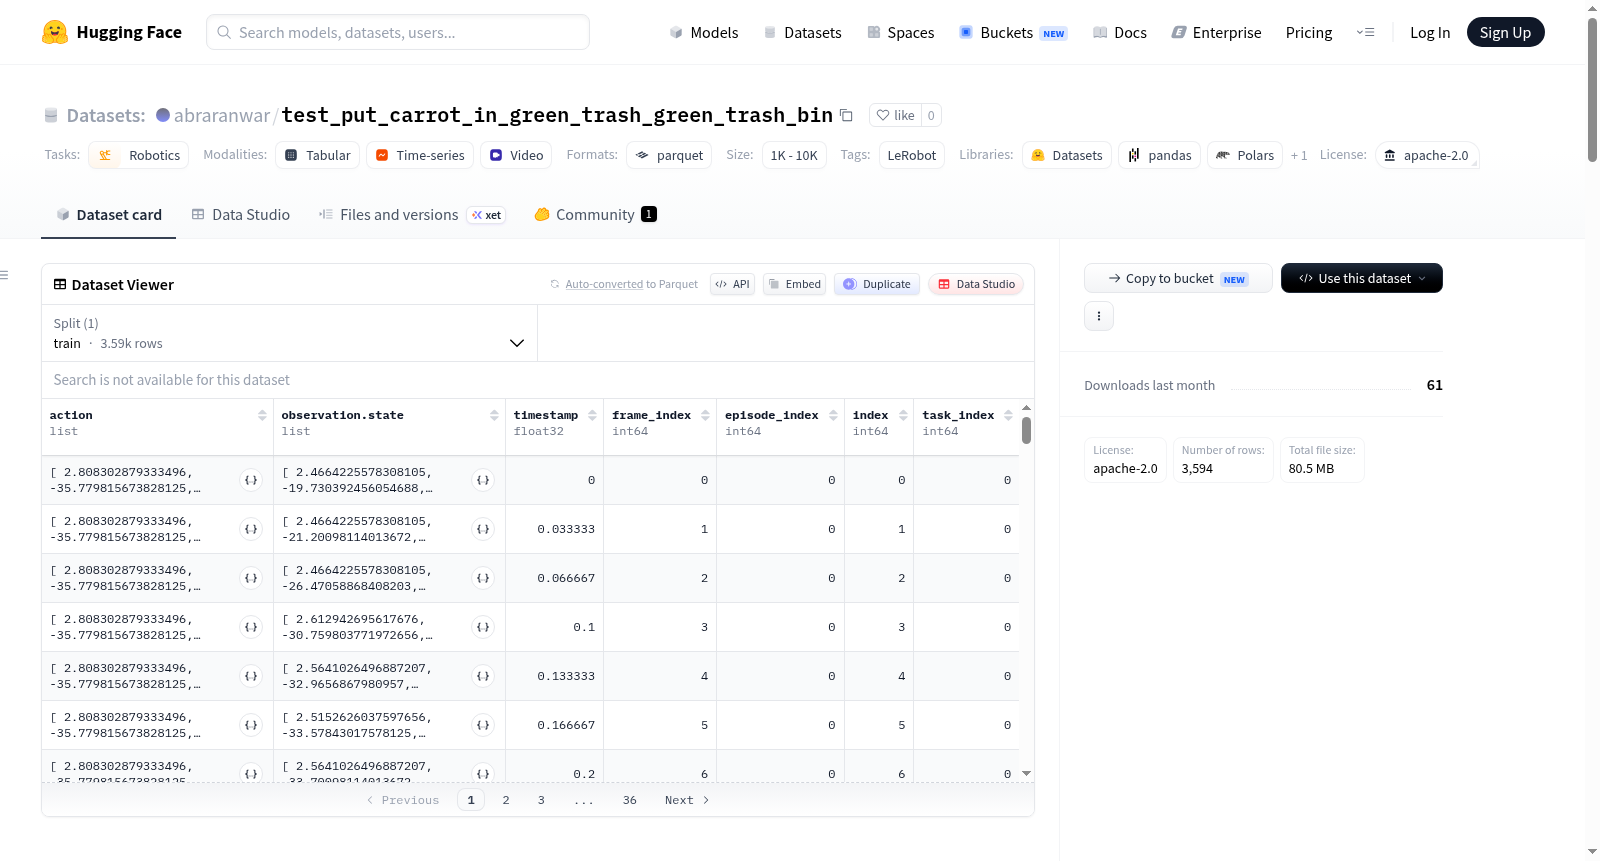
该数据集是使用LeRobot创建的机器人控制相关数据集,包含2个完整任务片段和3594帧数据。数据集记录了双机械臂(bi_koch_follower)的控制信息,包括12维动作向量(左右机械臂各6个关节位置)、12维状态观测向量,以及顶部和侧面视角的RGB视频观测(分辨率480x640,30fps)。数据以parquet格式存储,总数据量约100MB,视频数据约500MB。数据集仅包含训练集,适用于机器人控制和学习相关研究。
This dataset is a robotics control dataset created using LeRobot, containing 2 complete episodes and 3594 frames. It records control information for a bi-manual robot (bi_koch_follower), including 12-dimensional action vectors (6 joint positions for each arm), 12-dimensional state observation vectors, and RGB video observations from top and side views (resolution 480x640, 30fps). The data is stored in parquet format, with approximately 100MB of data files and 500MB of video files. The dataset only contains training splits and is suitable for robotics control and learning research.