
遇见数据集

pollen-robotics/reachy-mini-emotions-library

收藏
Hugging Face2026-05-19 更新2026-06-14 收录
官方服务:

资源简介:

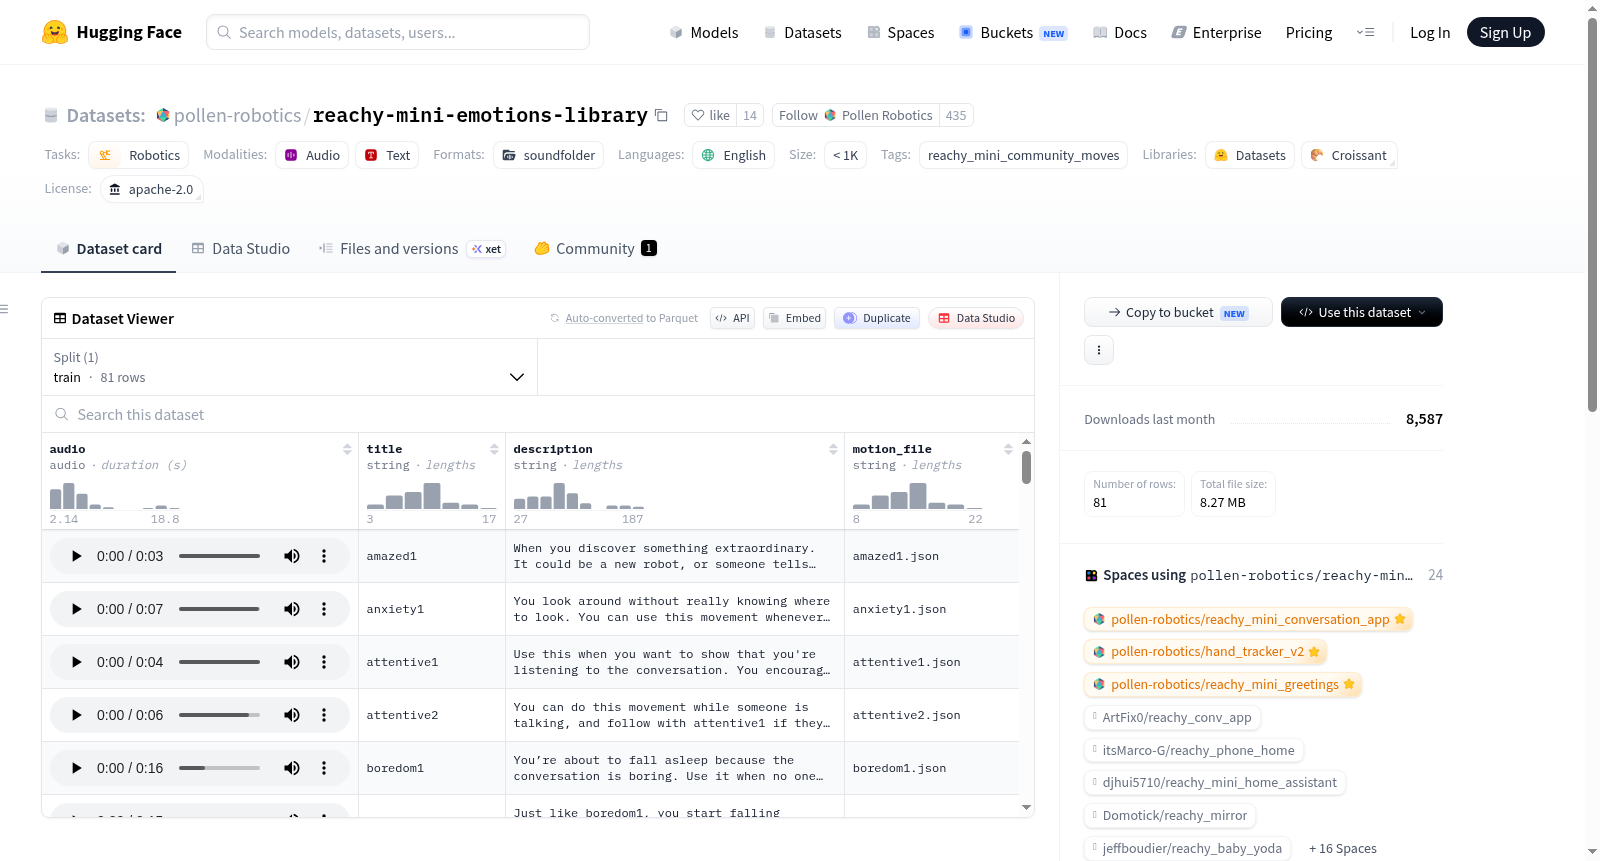
Reachy Mini Emotions Library 是一个为Reachy Mini机器人策划的情感记录库,由Pollen Robotics维护。每个动作包括一个JSON轨迹(包含头部姿势、天线、身体偏航等随时间采样的数据)以及一个配对的WAV音频轨道。数据集文件以<emotion>.json和<emotion>.wav的形式命名,位于数据集的根目录中。该库可用于通过Python的reachy_mini包或Marionette web应用程序来播放机器人情感动作,支持社区共享和发现相关集合。

Reachy Mini Emotions Library is a curated emotion recordings library for the Reachy Mini robot, maintained by Pollen Robotics. Each move consists of a JSON trajectory (including head pose, antennas, body yaw, sampled over time) paired with a WAV audio track. The dataset files are named <emotion>.json and <emotion>.wav and reside at the root of the dataset. It can be used via the Python reachy_mini package or the Marionette web app to play robot emotion moves, facilitating community sharing and discovery of related sets.
提供机构:
pollen-robotics
搜集汇总
数据集介绍
pollen-robotics/reachy-mini-emotions-library 数据集图片
构建方式
Reachy Mini Emotions Library 数据集由 Pollen Robotics 维护,旨在为 Reachy Mini 机器人提供情感动作与音频的配对记录。每个情感动作均以 JSON 格式存储,涵盖头部姿态、天线角度及身体偏航随时间变化的轨迹,采样频率为 50 Hz。同时,每条轨迹配有一条单声道 Ogg/Opus 格式的音频轨道,由机器人原生解码。数据文件直接存放于数据集根目录,命名为 <emotion>.json 与 <emotion>.ogg,并包含 metadata.jsonl 文件以索引所有样本。该数据集需依赖 reachy_mini 库版本不低于 v1.8.4,其动作加载器支持非 .wav 格式的音频侧车文件。
使用方法
在 Python 环境中,用户可通过 reachy_mini 包的 RecordedMoves 接口便捷加载此数据集,例如使用 library.get('amazed1') 获取特定情感动作,再通过 ReachyMini 实例的 play_move 方法播放。此外,数据集在 Marionette 网页应用中亦可直接发现与试用,访问地址为 huggingface.co/spaces/RemiFabre/marionette。该数据集支持社区复用,建议在衍生作品保留 reachy_mini_community_moves 标签,以便机器人开发社区轻松发现并拓展相关资源。
背景与挑战
背景概述
该数据集由Pollen Robotics团队创建,旨在为Reachy Mini机器人提供标准化的情感表达动作库。Reachy Mini作为一款具备头部姿态、天线运动和身体偏航能力的仿人机器人,其情感表达依赖于精细的运动轨迹与音频信号的同步合成。该数据集于近年来发布,围绕机器人社交互动的核心研究问题,通过JSON格式记录50 Hz采样的关节轨迹,并辅以单声道Ogg/Opus音频,使机器人能够复现如惊讶、喜悦等情感状态。其开源路线与HuggingFace平台集成,显著降低了机器人情感交互研究的技术门槛,推动了仿人机器人在人机交互与情感计算领域的发展。
当前挑战
当前该数据集面临多重挑战。首先,在领域问题层面,机器人的情感表达需克服跨场景泛化难题——固定轨迹难以适应非结构化环境中人类交互的动态反馈,例如面对不同的用户表情或语境时,预设动作可能缺乏实时调整能力。其次,构建过程中遇到的技术挑战包括:多模态数据的精确同步问题,即50 Hz运动数据与音频必须严格对齐以避免时序偏移;异构开发者社区中衍生数据集的版本管理难度,因标签系统依赖手动维护可能导致元数据一致性下降;此外,开源生态下的协作要求数据集持续扩展,以覆盖更多元的情感类别与复杂组合动作,这对存储格式与加载效率提出了更高要求。
常用场景
经典使用场景
在社交机器人领域,情感表达是衡量人机交互自然度的核心维度之一。Reachy Mini Emotions Library 数据集专为轻量级桌面机器人 Reachy Mini 设计,其经典用途在于为机器人提供一套标准化的多模态情感动作模板。每条数据均将机械臂、头部偏航角、触角角度等运动轨迹与同步的 Opus 音频流深度融合,这使得研究者能够直接调用预定义情感指令(如“惊讶”),快速赋予机器人丰富且可重复的动态响应,极大简化了情感行为编排的复杂度。
解决学术问题
该数据集有效回应了自主机器人情感生成领域长期存在的两大痛点:动作时序的精细同步与跨平台可移植性。传统方法往往依赖人工逐帧编写行为脚本,不仅耗时且难以保证动作与音频的协调一致性。Reachy Mini Emotions Library 通过采样频率为 50Hz 的轨迹数据和原生支持的 Ogg/Opus 音频格式,解决了多模态信号在机器人实时控制中的对齐难题,为研究人机信任建立、非语言情感交流机制以及行为学实验中刺激的一致性控制提供了标准化基准。
实际应用
在实际部署中,该数据集已深度嵌入 Pollen Robotics 的生态体系,并衍生出两种典型应用路径。其一是面向开发者群体的 Python 接口,借助 reachy_mini 工具包,工程师可在室内导览、教育互动或医疗陪护等场景下,为机器人快速注入生动的情感表征。其二是通过 Marionette 网页应用实现可视化调用,降低了非编程用户的操作门槛,使设计师与心理学家能够直观地调整情感参数,从而加速了从实验室原型到消费级产品的迭代周期。
数据集最近研究
最新研究方向
在社交机器人领域,情感表达的真实性与自然度正成为人机交互研究的核心议题。Reachy Mini Emotions Library作为一款专为Reachy Mini机器人设计的情感动作与音频联合数据集,通过50Hz采样的头部姿态、天线角度与身体偏航等运动轨迹,配合Ogg/Opus格式的音频,构建了多模态情感表达基准。该数据集的出现标志着机器人情感计算从静态表情库向动态时域同步的跨越,尤其契合当前具身智能中“动作-语音协同”的研究热点。其与Marionette Web应用的集成,使得普通用户也能通过社区平台探索和测试情感交互原型,加速了情感机器人从实验室走向实际应用的进程。此外,数据集依托的reachy_mini社区标签机制,为衍生表情的共享与标准化提供了生态基础,对于推动开源机器人情感表达库的规范化和多样性具有重要参考价值。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

