
遇见数据集

Data-Gouv-FR/nuage-de-points-lidar-2023-de-la-metropole-de-lyon

收藏
Hugging Face2026-05-29 更新2026-05-31 收录
官方服务:

资源简介:

这是一个分类的LiDAR点云数据集,覆盖法国里昂大都会区域,采用CC46/NGF-IGN69投影。点云平均密度为30点/平方米,在密集城区可达100点/平方米。数据集包含2971个500x500米的地理参考瓦片,格式为LAZ,总大小为223.6 GB。点云分为8个类别:未分类(对应未识别的地面以上元素)、地面、低矮植被(高度<1.5米)、中等植被(高度1.5-5米)、高大植被(高度5-15米)、保留类(高度>15米的植被)、建筑物和水体。数据由Sintégra使用Riegl VQ-780 II-S传感器采集,高程精度为10厘米,平面精度为20厘米。由于行政限制,数据采集时间跨度为2023年7月至2024年9月。采集活动由CRAIG和里昂大都会联合采购,并由欧盟FEDER计划共同资助。

Semis de points LiDAR classé en projection Conique Conforme CC46 / NGF-IGN69 couvrant la Métropole de Lyon (X km²) réalisé avec une densité de 30 points/m² en moyenne, pouvant atteindre 100 points /m2 sur le secteur urbain dense. Le modèle est découpé en 2971 dalles géoréférencées, d’emprise 500 x 500 m, au format LAZ, représentant un volume de 223.6 Go. Il se présente sous la forme dun nuage de points réparti en 8 classes dobjets : Non classé (1), correspondant aux éléments du sur-sol non-identifiés; Sol (2); Végétation faible (3), correspondant à la végétation basse < 1,5 m; Végétation moyenne (4), correspondant à la végétation moyenne de 1,5-5 m; Végétation forte (5), correspondant à la végétation haute 5-15 m; Réservé (8), correspondant à la végétation haute > 15 m; Bâtiment (6); Eau (9). Ce semis de points a été réalisé par Sintégra avec un capteur Riegl VQ-780 II-S. La précision annoncée est de 10 cm en altimétrie (Z) et de 20 cm en planimétrie (XY). Du fait de contraintes administratives, lacquisition du nuage de points sest échelonnée sur plusieurs dates entre juillet / octobre 2023 et septembre 2024. Ces données ont été acquises dans le cadre dun groupement de commande entre le CRAIG et la Métropole de Lyon. Cette opération a été cofinancée par l’Union européenne dans le cadre du programme FEDER.
提供机构:
Data-Gouv-FR
搜集汇总
数据集介绍
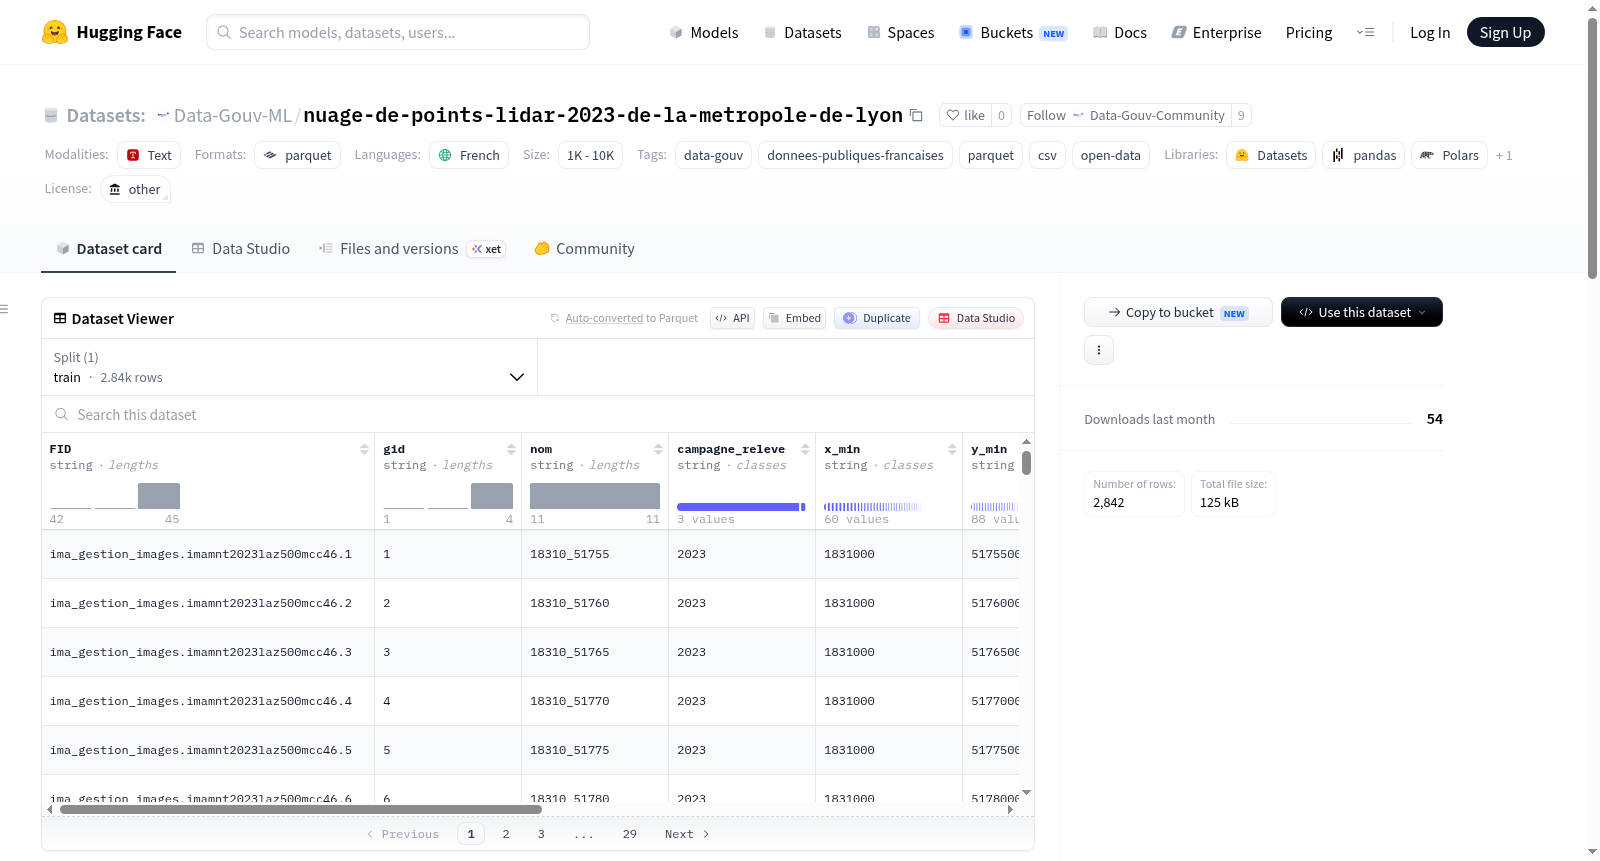
Data-Gouv-FR/nuage-de-points-lidar-2023-de-la-metropole-de-lyon 数据集图片
构建方式
本数据集源自法国里昂大都会区2023年开展的LiDAR点云采集工程,由Sintégra公司采用Riegl VQ-780 II-S传感器执行航测任务,平均点密度达30点/平方米,在密集城区可攀升至100点/平方米。数据以2971块500×500米的地理参考瓦片形式组织,存储为LAZ格式,总容量223.6 GB,并依据CC46圆锥投影与NGF-IGN69高程基准进行坐标配准。原始点云经过严格分类,划分为未分类元素、地面、低中高植被(按高度区间区分)、建筑、水体共8个类别,同时记录了两次航摄阶段(2023年7-10月及2024年9月)的采集时间属性,重叠区域则融合了双源数据。
特点
该数据集的核心特色在于其高精度与丰富语义层次。平面精度达20厘米,高程精度10厘米,确保了地形与地物的精细还原。分类体系兼顾了植被高度梯度(<1.5米、1.5-5米、5-15米及>15米),为城市生态分析与绿量估算提供了连续变量基础。此外,时间维度的引入使得可追溯每块瓦片的采集批次(2023/2024/叠合区),为监测城市动态变化提供了基线数据。作为开放数据,其以Parquet格式封装并托管于Hugging Face,兼顾了空间数据的可读性与机器学习工作流的兼容性。
使用方法
使用者可通过Hugging Face的datasets库便捷加载数据,仅需调用`load_dataset`函数并指定配置名称`metropole-de-lyon-ima_gestion_images.imamnt2023laz500mcc46`,即能获取以`train`分割形式组织的Parquet文件。该数据集适用于城市三维建模、植被覆盖分类、建筑物提取及地表形变分析等任务,推荐结合GIS软件或点云处理库(如PDAL、laspy)进行进一步的空间操作与滤波,或直接利用其结构化属性字段(如分类标签、采集时间)开展深度学习模型的训练与验证。
背景与挑战
背景概述
高精度三维点云数据作为城市数字孪生与智慧管理的重要基础,近年来在遥感与地理信息科学领域备受关注。由法国里昂大都会与CRAIG机构联合发起、Sintégra公司于2023年至2024年间采集的里昂大都会LiDAR点云数据集,采用Riegl VQ-780 II-S传感器以平均30点/平方米的密度获取,在城市密集区可达100点/平方米。该数据集以2971块500×500米的地面镶板形式组织,涵盖8类地物语义标签,包括地面、建筑、水体及多种高度的植被,旨在支持城市精细化建模、环境监测与基础设施规划等研究。其开放共享特性为欧洲乃至全球的城市三维分析提供了宝贵的基准参考。
当前挑战
该数据集在构建与应用中面临多重挑战。首先,领域问题层面,现有点云数据在城市复杂场景下的语义分割精度不足,尤其在高密度建筑与植被交叠区域,八类地物标签的界定与边缘模糊问题亟待解决。其次,构建过程中,因行政约束导致的数据采集跨越2023年7月至2024年9月多期,不同时期点云在配准时存在时空不一致性,部分重叠区域需融合两期数据,增加了噪声与冗余。此外,223.6 GB的大数据量对存储与高效处理提出要求,而分类体系中对高植被(>15米)的单独归类可能限制跨区域模型泛化性。
常用场景
经典使用场景
里昂大都会2023年LiDAR点云数据集,以其高密度(平均30点/平方米,城市密集区可达100点/平方米)和精细的八类地物分类(包括未分类、地面、低中高植被、建筑及水体),成为三维城市建模与地理空间分析领域的标杆性数据资源。研究者常利用该数据集开展城市地表覆盖分类、建筑物三维轮廓提取及植被冠层结构分析等经典任务,其高达10厘米的垂直精度与20厘米的平面精度,为解析复杂城市场景提供了坚实的数据基础。
解决学术问题
该数据集有效解决了高密度城市环境中地物精细分类与三维形态重建的学术难题。通过提供跨时段(2023-2024年)获取的密集点云,它支撑了多时相城市变化检测研究,并推动了LiDAR点云分割算法在高度异质场景下的鲁棒性评估。其公开的地面真值类别标注,显著降低了数据采集成本,促进了监督学习方法在遥感领域的深入发展,对城市生态监测与基础设施数字化管理具有重要理论价值。
衍生相关工作
该数据集催生了一系列前沿研究工作。基于其高密度点云特性,研究者开发了面向城市环境的轻量化点云压缩算法与实时语义分割模型;结合其多期次采集特征,衍生出跨年份点云配准与变化矢量分析框架。在开源社区中,该数据被用于验证面向LiDAR数据的Transformer架构与多模态融合网络,并成为法国国家地理研究所(IGN)评测三维地物分类新方法的标准基准之一,推动了地理空间人工智能领域的技术迭代。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

