farpoint-so101
收藏资源简介:
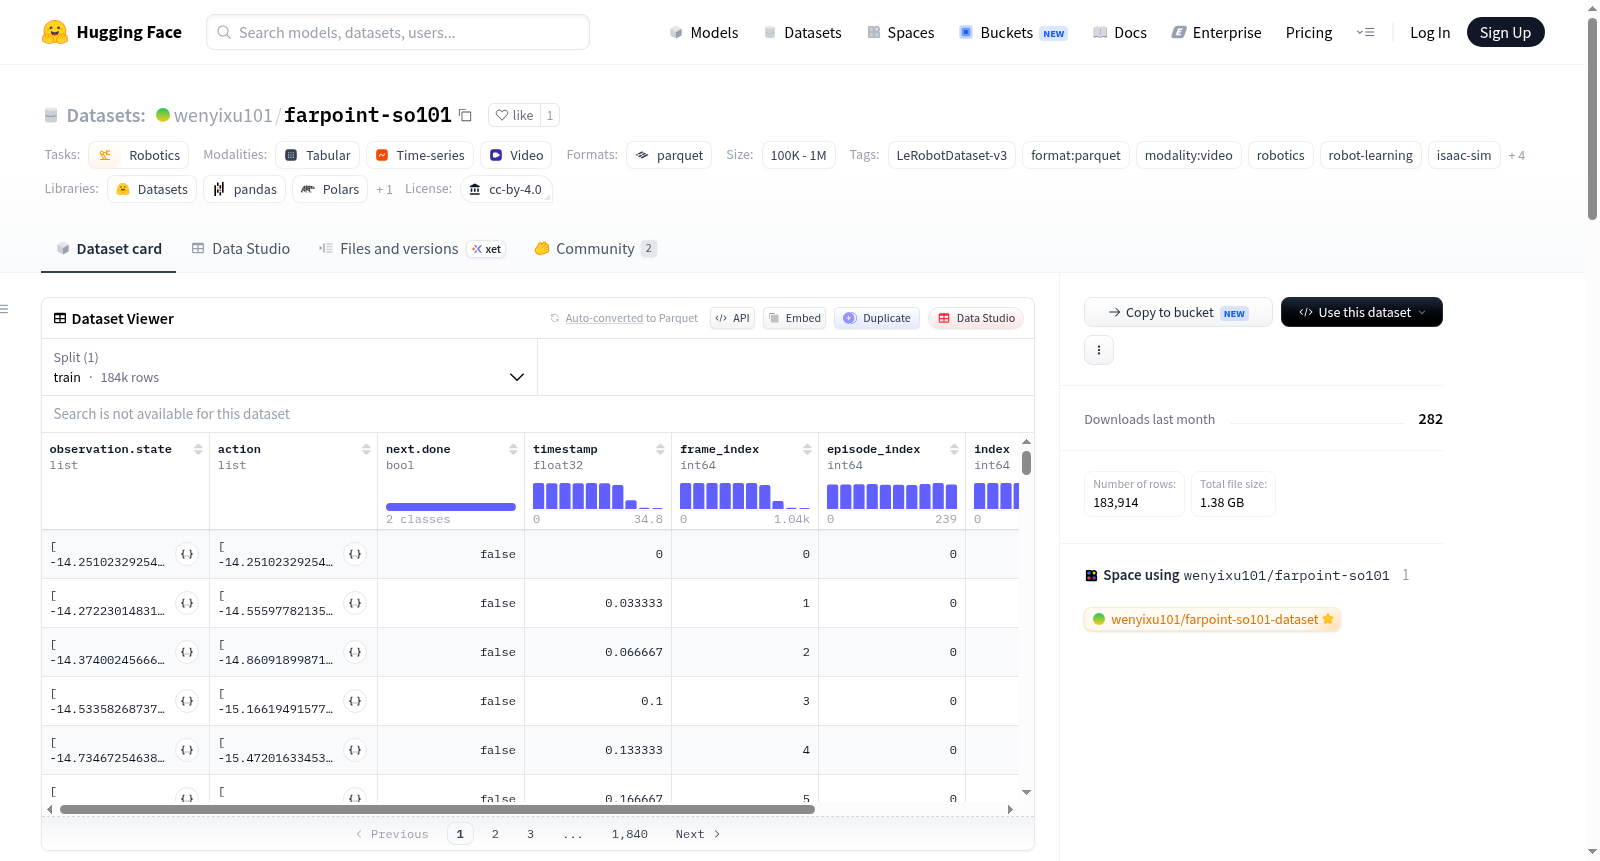
Farpoint SO-101是一个在Isaac Lab中生成的机器人操作数据集,由SO-101机械臂完成240个成功演示,任务为拾取立方体并放置在绿色目标垫上。数据集包含180个标称演示和40个连续状态恢复演示,其中训练集220个(含40个恢复演示),验证集20个。标称演示覆盖了多种变化:对象变体(100个蓝色立方体尺寸0.03m/质量0.03kg,100个红色立方体尺寸0.04m/质量0.04kg)、位置(连续确定性采样:核心50、中间100、外部50)、立方体偏航(五个等层,每层40个演示)以及放置目标(绿色凸起垫0.16m x 0.14m)。数据以30Hz采集,共183,914帧,总计约1小时42分钟10秒。提供前置和腕部RGB相机视频,分辨率640x480,帧率30Hz。策略特征包括:observation.state(6维关节位置)、observation.images.front(前置相机视频)、observation.images.wrist(腕部相机视频)和action(6维关节位置目标)。该数据集适用于机器人学习pipeline开发、行为克隆实验、模拟评估、数据加载器测试以及变体感知操作研究。数据集采用CC BY 4.0许可,基于Isaac Sim 6.0.0、PhysX和Isaac Lab 3.0.0-beta2生成,第三方组件(如Isaac Sim、Isaac Lab、NVIDIA Omniverse等)不重新许可。
Farpoint SO-101 is a robot manipulation dataset generated in Isaac Lab, consisting of 240 successful demonstrations by the SO-101 robotic arm for the task of picking up a cube and placing it on a green target pad. The dataset includes 180 nominal demonstrations and 40 continuous state recovery demonstrations, with a training set of 220 (including 40 recovery demonstrations) and a validation set of 20. The nominal demonstrations cover various variations: object variants (100 blue cubes of size 0.03m/mass 0.03kg, 100 red cubes of size 0.04m/mass 0.04kg), positions (continuous deterministic sampling: core 50, middle 100, outer 50), cube yaw (five equal layers, 40 demonstrations per layer), and placement target (green raised pad 0.16m x 0.14m). Data is collected at 30Hz, totaling 183,914 frames, approximately 1 hour, 42 minutes, and 10 seconds. Front and wrist RGB camera videos are provided with resolution 640x480 and frame rate 30Hz. Policy features include: observation.state (6D joint positions), observation.images.front (front camera video), observation.images.wrist (wrist camera video), and action (6D joint position targets). The dataset is suitable for robot learning pipeline development, behavior cloning experiments, simulation evaluation, data loader testing, and variant-aware manipulation research. The dataset is licensed under CC BY 4.0, generated based on Isaac Sim 6.0.0, PhysX, and Isaac Lab 3.0.0-beta2, and third-party components (such as Isaac Sim, Isaac Lab, NVIDIA Omniverse, etc.) are not re-licensed.
Farpoint SO-101 数据集概述
基本介绍
Farpoint SO-101 是一个基于 Isaac Lab 模拟器生成的机器人操作演示数据集,包含 240 个成功演示片段。数据集遵循 CC BY 4.0 许可证,格式为 Parquet,包含视频模态数据,采用 LeRobotDataset-v3 标准。
任务与机器人
- 任务:抓取立方体并将其放置在绿色目标垫上
- 机器人:SO-101 从动臂,包含 5 个臂关节和 1 个夹爪关节
- 模拟器:Isaac Sim 6.0.0 + PhysX,基于 Isaac Lab 3.0.0-beta2
- 控制器:基于仿真真值的接触感知 DLS IK 专家控制器
数据规模
| 指标 | 数值 |
|---|---|
| 演示片段 | 240 个成功演示 |
| 总帧数 | 183,914 帧,30 Hz(约 1 小时 42 分 10 秒) |
| 相机 | 前置和腕部 RGB 相机,各 640 x 480 分辨率,30 Hz |
数据划分
| 划分 | 名义演示 | 恢复演示 | 合计 |
|---|---|---|---|
| 训练集 | 180 | 40 | 220 |
| 验证集 | 20 | 0 | 20 |
| 总计 | 200 | 40 | 240 |
名义演示变化覆盖
- 物体变体:100 个蓝色立方体(0.03 m / 0.03 kg),100 个红色立方体(0.04 m / 0.04 kg)
- 位置:跨可行工作空间的连续确定性采样,核心区 50 个,中间区 100 个,外部区 50 个
- 立方体偏航角:
[0°, 90°)范围分五个等层,每层 40 个演示 - 放置目标:绿色凸起垫,尺寸 0.16 m x 0.14 m
策略特征
| 特征 | 形状/格式 | 描述 |
|---|---|---|
observation.state |
float32[6] |
当前 SO-101 关节位置 |
observation.images.front |
视频,480 x 640 x 3 |
外部前置相机 RGB 图像 |
observation.images.wrist |
视频,480 x 640 x 3 |
腕部相机 RGB 图像 |
action |
float32[6] |
控制步发送的关节位置目标 |
预期用途
该数据集面向机器人学习管线开发、行为克隆实验、仿真评估、数据加载器测试,以及变化感知操作研究。
许可与第三方组件
- Farpoint 原创内容采用 CC BY 4.0 许可证
- Isaac Sim、Isaac Lab、NVIDIA Omniverse 等第三方资产不在再许可范围内
- SO-101 USD 模型来源于 NVIDIA 的 Sim-to-Real SO-101 工作坊第
ce807d99提交,其上游 Apache-2.0 声明和 Farpoint 的第三方归属声明适用
版本与引用
数据集版本与 Farpoint Python 包版本相互独立。使用时需引用 Farpoint 源代码仓库,并注明数据集仓库地址和使用的不可变版本标签。数据集变更记录可通过 数据集变更日志 查看。
质量报告
训练集中包含 40 个连续状态恢复演示,恢复阶段详细分解及证据请参考 数据集质量报告。