
遇见数据集

kaiseong/icra_0526_bottle

收藏
Hugging Face2026-05-26 更新2026-05-31 收录
官方服务:

资源简介:

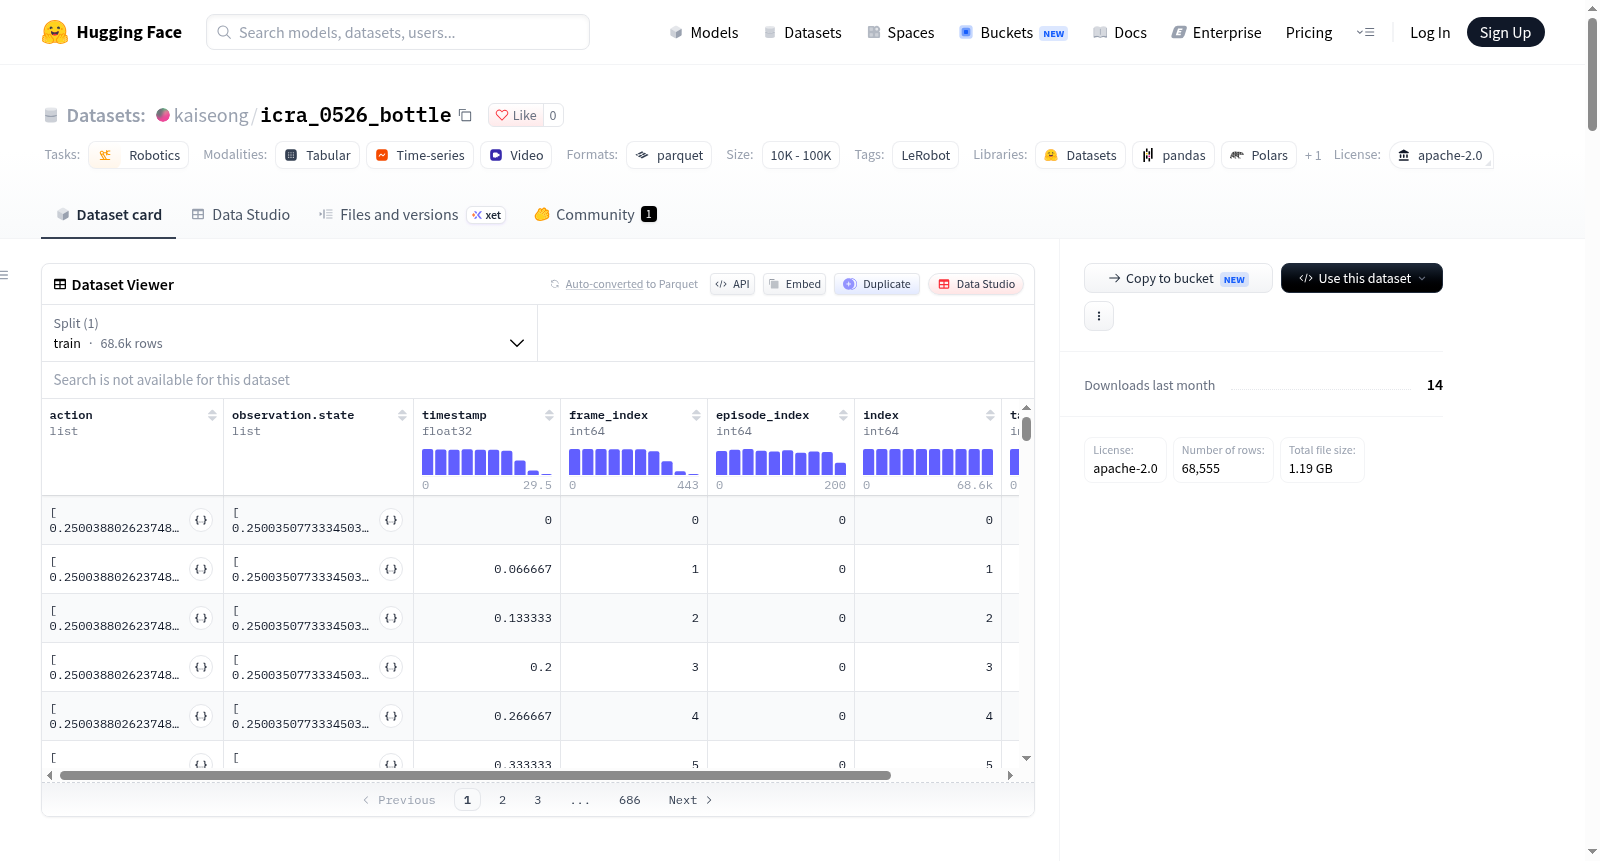
该数据集是一个机器人学数据集,使用LeRobot工具创建,专注于机器人控制任务。数据集包含201个训练片段,总计68,555帧,数据以Parquet格式存储,视频文件以MP4格式存储,帧率为15 FPS。机器人类型为rby1,具有双机械臂(右臂和左臂各7个关节)和双夹爪(每个夹爪1个关节),动作和状态观测均包含16维浮点数组。观测数据包括来自前、左、右三个视角的图像,分辨率分别为480x640和640x480,采用AV1编解码器。数据集用于训练和评估机器人学习模型,支持动作和状态预测任务。

This dataset is a robotics dataset created using the LeRobot tool, focusing on robot control tasks. It contains 201 training episodes with a total of 68,555 frames, stored in Parquet format for data and MP4 format for videos at 15 FPS. The robot type is rby1, featuring dual robotic arms (7 joints each for right and left arms) and dual grippers (1 joint each), with actions and state observations represented as 16-dimensional float arrays. Observations include images from front, left, and right perspectives with resolutions of 480x640 and 640x480, using the AV1 codec. The dataset is designed for training and evaluating robot learning models, supporting action and state prediction tasks.
提供机构:
kaiseong
搜集汇总
数据集介绍
kaiseong/icra_0526_bottle 数据集图片
构建方式
在机器人学习领域,高质量的真实操作数据集是推动策略泛化与算法验证的关键基础设施。该数据集依托LeRobot框架构建,采用rby1机器人平台采集,针对单一任务执行了201个回合的遥操作演示,累计68555帧,并以15Hz频率同步记录。原始数据经统一格式化为Parquet文件,按每1000个回合分块存储,视频流则编码为AV1格式的MP4文件,从而在保留多视角视觉信息的同时实现高效压缩与快速解码。
使用方法
使用该数据集时,研究者可借助LeRobot官方工具链直接加载Parquet数据与对应视频文件,并利用HuggingFace Spaces提供的可视化界面在线浏览回合回放。训练阶段,可按train拆分读取0至201号回合,将observation.state与observation.images作为策略输入,action作为监督目标,结合时间戳与帧索引构建时序样本。评估时,可利用多视角视频验证模型对操作过程的感知与复现能力。
背景与挑战
背景概述
机器人操作技能习得长期依赖高质量示范数据,以弥合仿真与真实世界之间的感知—动作鸿沟。icra_0526_bottle数据集由相关研究团队基于LeRobot框架构建,采用rby1双臂机器人平台,包含201个回合、68555帧、15 Hz采样率的抓取瓶状物体任务演示,涵盖前、左、右三路视觉观测与16维双臂关节及夹爪状态动作空间。该数据集面向真实机器人模仿学习与视觉—运动策略研究,为双臂协调操作与物体抓取任务提供了可复现的基准资源。
当前挑战
该数据集所应对的领域问题在于复杂真实场景下双臂机器人对瓶状物体的稳定抓取与协调控制,此类任务对视觉遮挡、物体位姿变化及双臂协同精度均构成严峻考验。在构建过程中,数据采集面临多相机同步标定、真实机器人动作空间与视觉观测时间对齐、15 Hz频率下视频编码质量与数据体积的平衡,以及回合间物体初始状态一致性控制等难题。此外,仅含单一任务与有限物体类型,使得策略泛化能力评估受到制约,跨场景迁移验证仍存挑战。
常用场景
经典使用场景
在机器人学习与具身智能领域,icra_0526_bottle数据集扮演着典型的双臂操作任务训练基石角色。该数据集基于rby1机器人平台,通过15Hz的采样频率记录了201个回合、总计68555帧的瓶子操作演示数据,涵盖前视、左视、右视三路视觉观测以及16维手臂与夹爪的关节状态和动作序列。其最经典的运用场景在于模仿学习与行为克隆研究,研究者可依托LeRobot框架加载数据,训练端到端的视觉-运动策略网络,使机器人能够在非结构化环境中完成对瓶子的抓取、移动与放置等精细操作,从而验证算法在真实物理交互中的泛化性能。
解决学术问题
该数据集有效缓解了机器人操作研究中高质量演示数据稀缺的瓶颈问题。传统学术探索常受限于真实机器人实验成本高昂、数据采集标准不一等困境,而此数据集以标准化格式提供了大规模、多视角同步的双臂操作轨迹,使得研究者能够系统性地探讨视觉-语言-动作模型在精细抓取任务中的表征学习与策略迁移难题。其意义在于为模仿学习、多模态感知融合以及双臂协调控制等前沿议题构筑了可复现的基准,推动了算法从仿真到现实的跨越,并为评估策略鲁棒性提供了统计上充分的样本支撑。
实际应用
在工业与服务机器人落地实践中,icra_0526_bottle数据集为自动化瓶体处理任务提供了直接可用的训练资源。物流分拣、实验室样品搬运、餐饮服务等场景均涉及对瓶状物体的稳定抓取与精准放置,该数据集所蕴含的丰富操作轨迹能够驱动策略模型学习应对不同初始位姿与视觉干扰。借助LeRobot工具链,开发者可快速微调预训练模型,部署于rby1或同类双臂平台,实现从拾取到归置的全流程自动化,显著降低传统示教编程的时间成本,并为柔性生产线上的自适应操作提供数据驱动的解决方案。
数据集最近研究
最新研究方向
在具身智能与机器人操作学习领域,基于LeRobot框架构建的icra_0526_bottle数据集正推动着双臂协同抓取策略的前沿探索。该数据集依托rby1机器人平台,以15Hz频率采集了201个回合、逾6.8万帧的多视角视觉与本体感知数据,涵盖左右臂关节位置、夹爪状态及前、左、右三路视频流,为模仿学习与视觉-动作联合建模提供了高保真样本。当前研究聚焦于利用此类真实世界操作数据训练端到端策略网络,以提升机器人在非结构化环境中对瓶状物体的稳健抓取与操作能力,同时探索多模态表征学习与跨任务泛化。该数据集的开放共享加速了机器人学习从仿真到现实的迁移进程,对推动通用操作策略的可复现研究具有积极意义。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

