
rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table_flip
收藏数据链接:
官方服务:
资源简介:
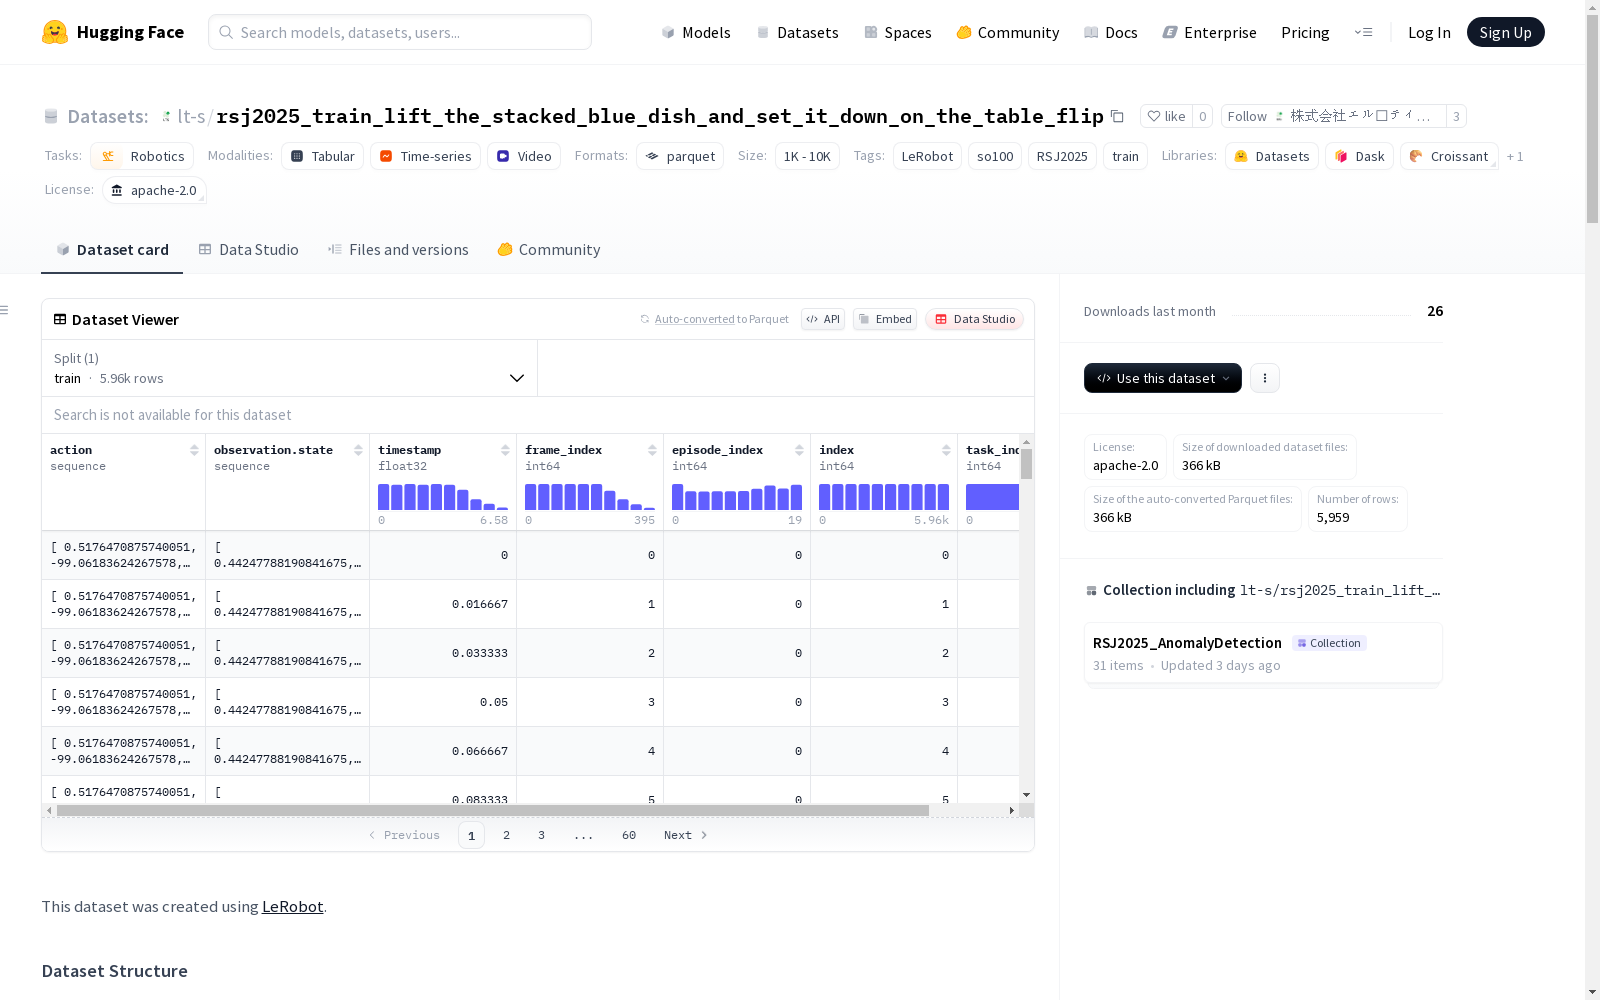
这是一个关于机器人技术的数据集,包含了20个剧集,共计5959帧,1个任务,40个视频和1个片段。数据集以Apache-2.0许可证发布,适用于机器人技术的相关研究。数据集包含了多种特征,如机器人的动作、状态、中心摄像头和右侧摄像头的图像信息等。
创建时间:
2025-06-23
搜集汇总
数据集介绍
构建方式
该数据集依托LeRobot开源机器人框架构建,采用so100_follower型机器人执行特定任务的数据采集工作。通过高精度传感器记录机械臂六个关节的位置数据(shoulder_pan.pos至gripper.pos),同步采集中心摄像头与右侧摄像头拍摄的480×640分辨率视频流,以60fps的采样频率形成多模态数据。数据以分块存储形式组织,20个完整任务周期被编码为parquet格式,每个数据块包含1000帧的时序信息,确保动作序列的连续性。
特点
数据集显著特征体现在其多维度的时空对齐数据架构。动作空间与状态观测空间均采用6维浮点向量精确描述机械臂运动轨迹,双视角视觉数据通过AV1编解码器压缩存储,保留RGB三通道色彩信息。时序标记系统包含帧索引、时间戳和任务索引三重定位标识,支持精细的时空分析。5959帧数据覆盖单一餐具操作任务的全流程,为机器人动作学习提供高密度的监督信号。
使用方法
使用该数据集时需通过meta/info.json解析数据组织结构,按照chunk-{episode_chunk:03d}的目录层级访问parquet文件。视频流数据需配合帧索引实现动作-视觉对齐,机械臂关节位置数据可直接用于逆运动学建模。建议采用60Hz的时序窗口处理传感器数据,利用episode_index实现任务分割,task_index则支持特定子任务的精准提取。数据集兼容主流机器人学习框架,适用于模仿学习、强化学习等算法的训练与验证。
背景与挑战
背景概述
rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table_flip数据集由LeRobot团队基于so100机器人平台构建,旨在推动机器人操作任务的研究。该数据集聚焦于机器人执行复杂物体操控动作的能力,特别是涉及堆叠餐具的抓取与放置任务。数据集包含20个完整操作序列,5959帧高精度动作记录,以及40段同步视频数据,为机器人动作规划与视觉感知研究提供了多模态基准。其60Hz的采样频率和6自由度机械臂动作捕捉,反映了当前机器人操作数据集向高精度、高动态性发展的趋势。
当前挑战
该数据集面临的核心挑战体现在两个维度:在领域问题层面,堆叠物体的稳定抓取与精准放置需要解决非刚性物体形变预测、多物体交互动力学建模等难题;在构建过程中,高精度机械臂动作同步采集、多视角视频数据的时间对齐、以及操作失败案例的标准化记录都构成了技术瓶颈。数据集仅包含单一任务类型和有限样本量,对泛化能力评估形成制约,且缺乏深度信息也限制了三维操作策略的研究。
常用场景
经典使用场景
在机器人控制与操作领域,rsj2025_train_lift_the_stacked_blue_dish_and_set_it_down_on_the_table_flip数据集被广泛应用于机械臂动作规划与执行的研究。该数据集通过记录机械臂在特定任务中的关节位置、视觉观察和时间戳等信息,为研究者提供了丰富的实验数据。经典使用场景包括机械臂抓取、放置和翻转等精细操作任务的模拟与优化。
衍生相关工作
围绕该数据集,研究者已开展了一系列经典工作,包括基于强化学习的机械臂控制算法、多模态感知的动作生成模型以及任务导向的机器人操作框架等。这些工作不仅推动了机器人操作技术的进步,也为相关领域的算法验证和性能评估提供了标准化基准。
数据集最近研究
最新研究方向
在机器人操作任务领域,多模态数据融合与强化学习结合的研究正成为前沿热点。该数据集通过提供高精度机械臂关节位置数据、双视角视觉信息及时间序列标注,为机器人精细操作任务的模仿学习与策略优化提供了宝贵资源。近期研究聚焦于如何利用此类多模态数据提升机器人对复杂物体操作的泛化能力,特别是在非结构化环境中处理堆叠餐具等日常物品的抓取和放置任务。随着家庭服务机器人需求增长,该数据集在推动机器人自主完成精细化家务操作方面展现出重要价值,其高帧率视频与精确动作记录的配合为研究动作分割与时序预测提供了理想实验平台。
以上内容由遇见数据集搜集并总结生成


