遇见数据集

Awesome-Embodied-AI

收藏
github2026-05-31 更新2026-06-04 收录
官方服务:

资源简介:

该合集是精心整理和积极维护的具身AI、机器人学习、视觉-语言-动作模型、人形机器人及安全相关资源的列表,涵盖了10个主要研究和工具轨道,包括数据集、模拟器、基准测试、工具包等。它提供了快速入门指南,并专注于收集和索引多个数据集资源,主题领域包括感知、大脑模型、VLA模型、具身AI与强化学习、人形机器人交互和安全等。

This carefully curated and actively maintained collection is a comprehensive list of resources related to embodied AI, robotic learning, vision-language-action (VLA) models, humanoid robots, and safety topics. It covers 10 core research and tool tracks, including datasets, simulators, benchmarks, toolkits, and other related assets. The collection provides quick start guides, and focuses on collecting and indexing multiple dataset resources, with thematic scopes spanning perception, brain models, VLA models, embodied AI and reinforcement learning, humanoid robot interaction, safety, and additional related fields.

创建时间:
2025-03-17
原始信息汇总

数据集详情总结:Awesome-Embodied AI

概述

这是一个精选且持续维护的资源列表,专注于具身人工智能(Embodied AI)领域,涵盖了综述、论文、数据集、模拟器、基准测试、工具包以及项目页面。该列表非数据集本身,而是一个综合性的导航项目,旨在为研究人员和开发者提供快速、全面的入门和参考资料。

核心内容

项目整理了超过 330 个资源,分布在 10 个主要研究与应用轨道,包括:

  • 综述(Surveys):提供该领域的入门指南。
  • 感知(Perception):涵盖物体抓取、姿态估计、触觉融合等。
  • 大脑模型(Brain Models):聚焦于策略学习、任务规划、模仿学习(如Mobile ALOHA、Diffusion Policy)。
  • VLA模型(VLA Models):视觉-语言-动作模型,如RDT-1B、π0、OpenVLA。
  • 具身AI与强化学习(Embodied AI and RL)
  • 机器人代码即策略(Robotic Code as Policy)
  • 机器人上下文学习(Robotic In-Context Learning)
  • 交互与人形机器人(Interaction and Humanoids)
  • 安全(Safety):专门章节,涵盖感知、认知、规划、交互和智能体系统的安全论文。
  • 模拟器(Simulators)
  • 数据集(Datasets)
  • 工具包(Toolkits)

数据与资源说明

  • 资源标记:使用图例标记资源的可获得性。
    • [x] :表示有公开的代码、数据集、基准测试、模拟器或工具包。
    • [ ] :表示只有论文或项目页面,或未找到维护的公共仓库。
  • 格式:资源条目通常包含论文链接、项目页面链接和发表年份。

关键特性

  • 社区维护:通过Pull Request和Issue报告保持更新。
  • 快速入口:按主题划分,方便不同需求的用户快速定位。
    • 新手:从“Surveys”部分开始。
    • 寻找模型:跳转到“Brain Models”和“VLA Models”。
    • 构建系统:使用“Simulators”、“Datasets”和“Toolkits”。
    • 评估部署风险:阅读“Safety”部分。
  • 更新记录(示例):
    • 2026-03-30:新增安全章节。
    • 2025-11-05:扩展了机器人代码即策略和上下文学习覆盖范围。
    • 2025-09-07:刷新了综述、感知、大脑模型、VLA模型和具身RL条目。

数据规模与结构

  • 数量:330+ 精选资源。
  • 轨道:10个主要类别。
  • 结构:包含目录、图例、分类章节、引用和维护者信息。
搜集汇总
数据集介绍
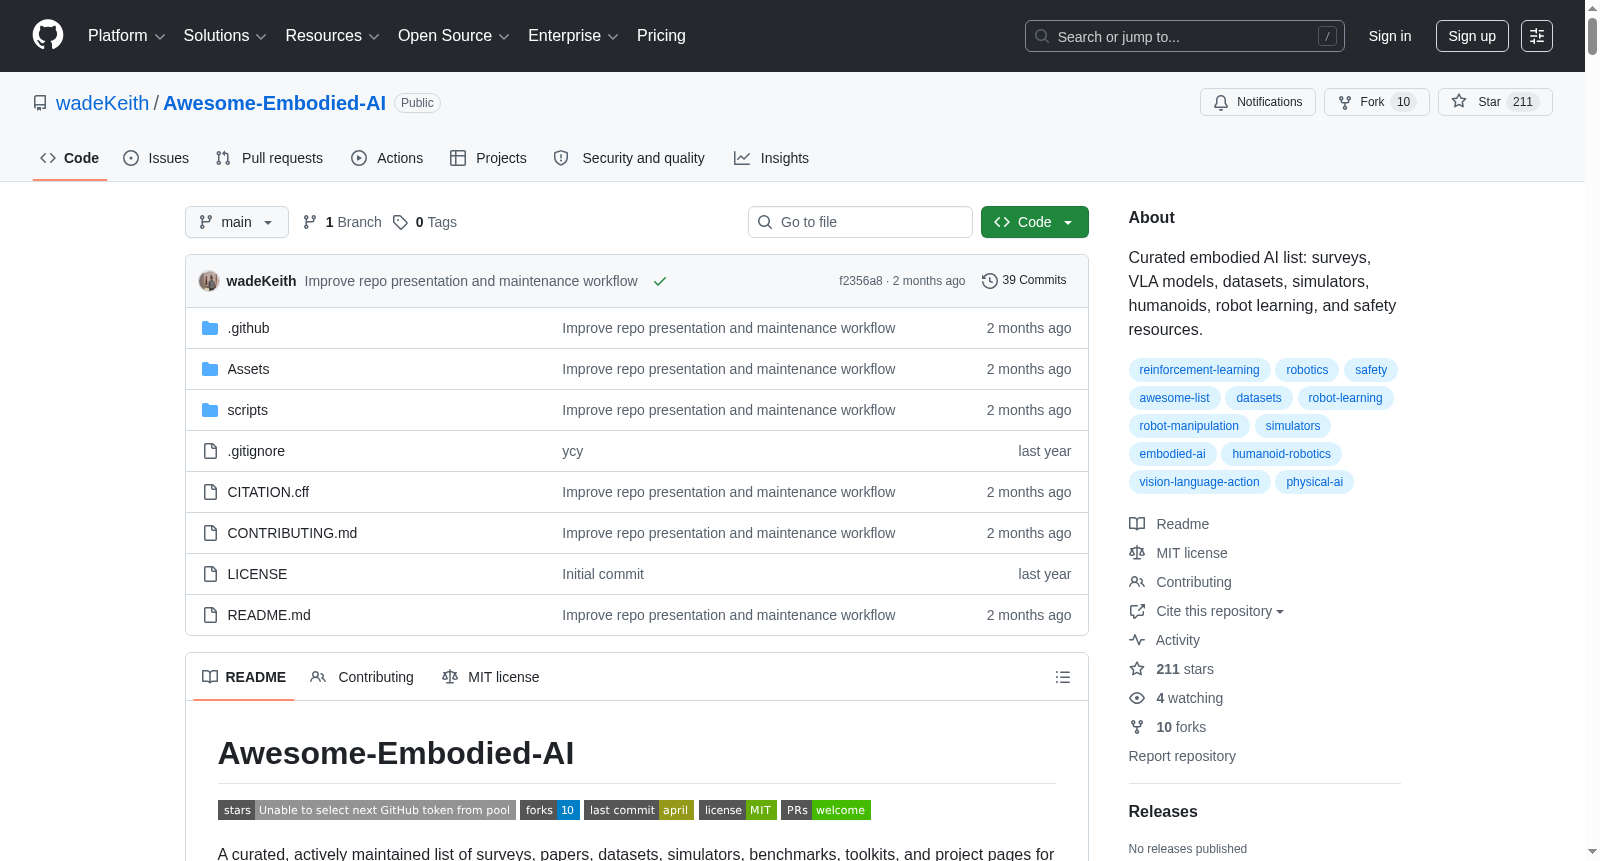
Awesome-Embodied-AI 数据集图片
构建方式
该数据集以社区协作的方式进行构建与维护,由多位研究者在GitHub平台上共同策划与整理。项目团队系统性地收集并分类了来自公开学术论文、项目页面及开源代码库的资源,涵盖了具身智能领域的综述、论文、数据集、仿真器、基准测试、工具包及项目页面等多个维度。资源条目通过持续更新机制(包括拉取请求与问题报告)不断扩充与优化,确保了数据集的时效性与全面性。
特点
该数据集具有高度的系统性和实用性,其核心特色在于将超过330条精选资源组织成10个主要研究主题,包括感知、大脑模型、视觉-语言-动作模型、安全等前沿方向。每个条目均附带公开代码或项目链接的可用性标记,便于用户快速识别可直接使用的资源。此外,数据集专为不同需求的用户设计了快速入口,如为新手提供综述列表,为系统构建者提供仿真器与工具包,充分体现了其作为入门指南与进阶工具的双重价值。
使用方法
用户可通过GitHub仓库直接访问该数据集,并根据自身研究需求灵活导航。新手可首先查阅综述部分以建立领域认知,而从事策略与模型研究的用户则可直接跳转至大脑模型或视觉-语言-动作模型章节。对于系统开发,仿真器、数据集与工具包部分提供了丰富的实践资源。用户还可通过提交拉取请求或报告问题参与维护,共同促进数据集的持续发展。项目采用MIT开源许可证,鼓励广泛引用与使用。
背景与挑战
背景概述
具身智能(Embodied AI)作为人工智能领域的前沿方向,致力于赋予智能体在物理世界中感知、推理与行动的能力。Awesome-Embodied-AI 数据集由 Cheng Yin、Chenyu Yang 等研究者于近年创建并持续维护,旨在系统性地梳理具身智能、机器人学习、视觉-语言-动作模型、人形机器人及安全等核心方向的研究进展。该数据集汇集了超过 330 项精选资源,涵盖综述、论文、数据集、模拟器、基准测试与工具包,为研究者与工程师提供了高效的入门路径与实用链接。其影响力体现在对多模态交互与通用机器人控制的推动,已成为该领域社区协作与知识更新的重要枢纽。
当前挑战
该数据集所解决的领域问题聚焦于具身智能的综合性研究整合,其核心挑战包括:一是跨模态感知与决策的深度融合,如视觉-语言-动作模型在复杂环境中的泛化能力不足;二是机器人从仿真到现实(Sim-to-Real)的迁移鸿沟,模拟环境与真实物理世界间的差异导致策略失效。在构建过程中,数据集面临资源筛选的时效性与全面性平衡难题,需持续追踪快速演进的论文与工具,同时维护社区贡献的标准化与质量。此外,安全评估框架的缺失使得对具身系统部署风险的量化成为另一关键挑战。
常用场景
经典使用场景
在具身智能这一融合计算机视觉、自然语言处理与机器人学的交叉领域中,Awesome-Embodied-AI数据集以其系统化的资源聚合能力,成为研究者入门与进阶的经典工具。其最典型的使用场景在于为新手提供一条清晰的认知路径——从综述论文到核心模型,从仿真环境到实际工具包,用户可沿着精心设计的目录结构,循序渐进地掌握感知、脑模型、视觉-语言-动作(VLA)模型等关键模块。该数据集通过整合超过330项资源,覆盖10个主要研究方向,有效降低了领域知识获取的门槛,尤其适合用于构建课程教学大纲、组织专题研讨或作为文献综述的起点。
实际应用
在实际应用中,该数据集服务于机器人系统开发的全生命周期。工程师可借助其收录的仿真器(如各类3D环境)和工具包,快速搭建测试平台以验证机械臂抓取、移动操作等算法的鲁棒性;而部署前,安全(Safety)章节提供的代表性论文则为风险评估与行为约束提供了理论参考。此外,数据集中的VLA模型与脑模型资源,已被广泛应用于工业场景中的自动分拣、家庭服务机器人的任务规划,以及医疗领域的手术机器人控制。这种从代码到硬件的资源闭环,显著缩短了从算法研究到产品落地的转化周期。
衍生相关工作
该数据集衍生了一系列具有影响力的相关工作,尤其在模型与基准测试层面催生了众多创新。例如,其收录的Diffusion Policy、π0等VLA模型,启发了后续将扩散过程与机器人控制深度融合的研究范式;而Mobile ALOHA等低成本遥操作系统的引入,则推动了双臂移动操作技术的民主化发展。在安全领域,基于该数据集梳理的感知-认知-规划风险框架,衍生出多篇关于大模型驱动的机器人故障检测与恢复策略的论文。这些工作不仅丰富了具身智能的理论工具箱,也通过开源代码与社区维护的机制,形成了持续迭代的知识生态,反哺了原始数据集的更新与扩展。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务