articulated-logistics-cages
收藏资源简介:
ProjectSim Logistics Cages 是 Kaedim 公司 ProjectSim 系列下的一个数据集,主要提供用于机器人学习的 sim-ready 3D 铰接物体资产。该数据集包含 5 个仓库线材笼子(wire roll cages)的 3D 模型,每个笼子均配备铰接式万向脚轮、滚动轮和下降门,并带有完整的关节链。所有资产均采用简化坐标铰接表示,每个连杆的质量和惯性从精确网格积分计算得出,具备每区域物理材质、4K AI 纹理以及通过 MuJoCo 认证的关节参数。每个样本提供 Blender(.blend)和 USD(.usda 及 play-ready 场景)格式,同时附带详细的 manifest.json 文件(包含尺寸、质量、三角面数、关节限制及单位信息)和 512 像素渲染缩略图。数据规模为 5 个样本,每个样本具有不同的尺寸(从 0.70×0.60×0.75 m 到 1.20×1.00×0.90 m)和质量(从 39.5 kg 到 132.8 kg),关节数在 1 到 9 之间。该数据集适用于机器人操作任务的模拟训练,尤其适用于基于 MuJoCo、Isaac Sim 等物理引擎的仿真环境,可用于铰接物体操纵、抓取、移动等研究。
ProjectSim Logistics Cages is a dataset under Kaedims ProjectSim series, primarily providing sim-ready 3D articulated object assets for robot learning. The dataset contains 3D models of 5 warehouse wire roll cages, each equipped with articulated swivel casters, rolling wheels, and a drop-down door, with complete kinematic chains. All assets use a simplified coordinate articulation representation, with mass and inertia of each link computed from precise mesh integration, featuring per-region physical materials, 4K AI textures, and MuJoCo-validated joint parameters. Each sample is provided in Blender (.blend) and USD (.usda and play-ready scenes) formats, along with a detailed manifest.json file (including dimensions, mass, triangle count, joint limits, and units) and a 512-pixel rendered thumbnail. The data scale is 5 samples, each with different dimensions (from 0.70×0.60×0.75 m to 1.20×1.00×0.90 m) and masses (from 39.5 kg to 132.8 kg), with joint counts ranging from 1 to 9. This dataset is suitable for simulation training of robotic manipulation tasks, especially in physics engine-based simulation environments such as MuJoCo and Isaac Sim, and can be used for research on articulated object manipulation, grasping, and mobile manipulation.
数据集概述
ProjectSim Logistics Cages 是一个面向机器人学习与仿真环境的合成3D数据集,由 Kaedim 的 ProjectSim 项目提供,主要用于仓库场景中的带铰接结构的金属丝网笼(wire roll cages)建模与仿真。
数据集内容与特性
- 资产类型:仓库用金属丝网笼,配备铰接式万向脚轮、滚动轮和翻板门,包含完整的关节链。
- 物理与几何特性:
- 每个资产均为降坐标铰接结构(reduced-coordinate articulation)
- 每个连杆均带有基于精确网格积分的质量与惯性(per-link mass and inertia)
- 分区物理材质(per-zone physics materials)
- 4K AI 生成纹理
- 关节链通过 MuJoCo 认证(MuJoCo-certified joints)
- 适用引擎与格式:
- Blender (.blend)
- USD(支持 Isaac Sim 及其他 USD 应用)
数据规模与配置
- 样本数量:n < 1K(少于1000个样本)
- 配置:默认配置,数据文件为
index.parquet - 任务类别:机器人学(robotics)
- 标签:robotics、simulation、3D、USD、Blender、Isaac Sim、articulated、articulated-objects、sim-ready、synthetic、warehouse、digital-twin
数据集资产列表
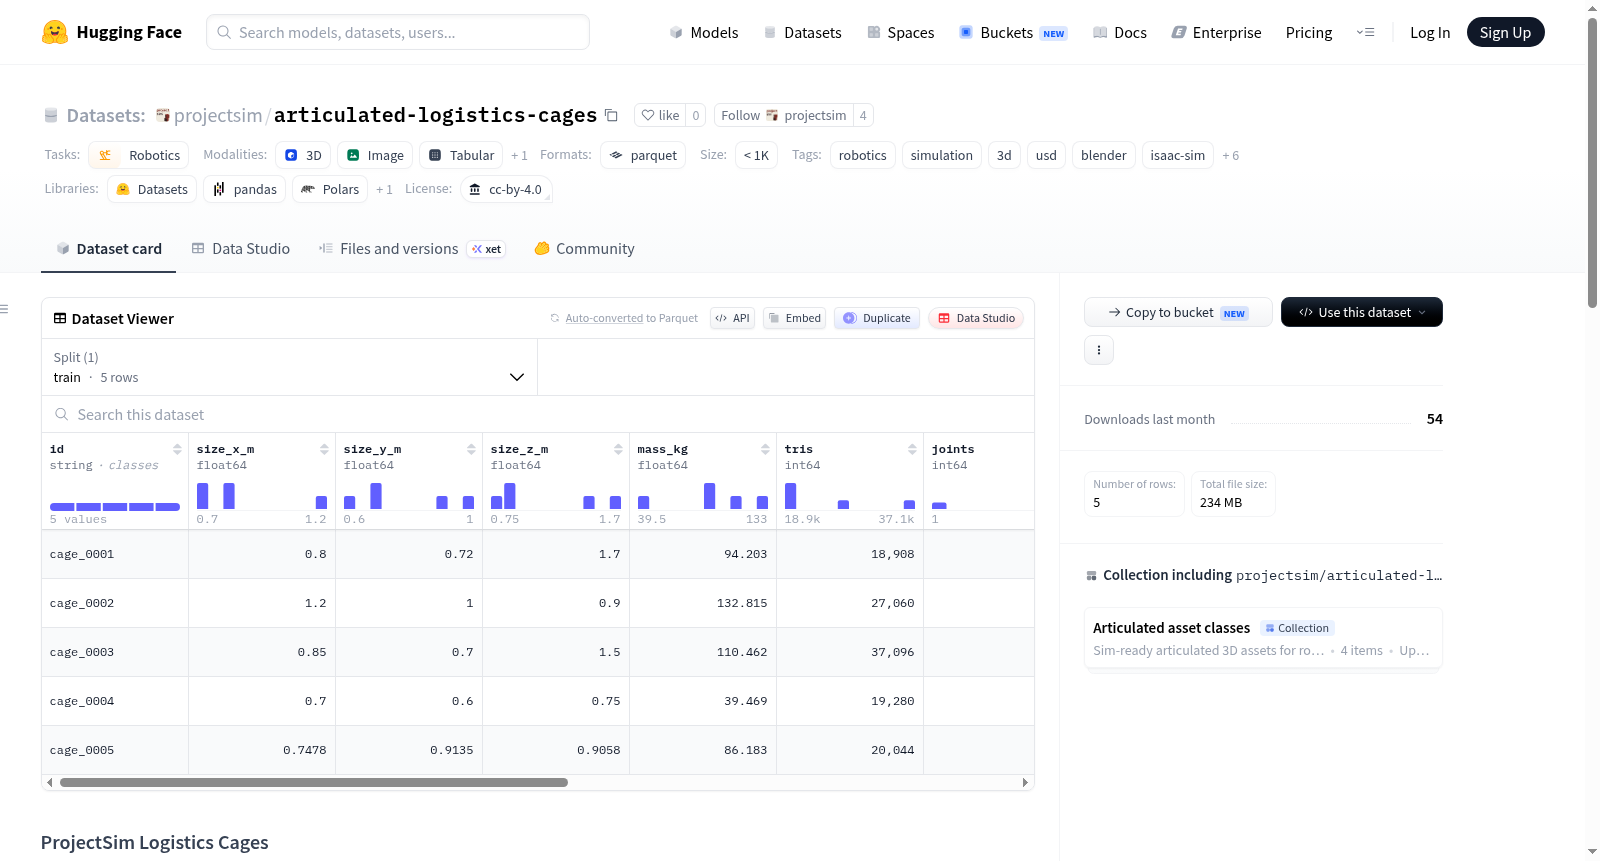
| ID | 尺寸(米) | 质量(kg) | 关节数 | 格式 |
|---|---|---|---|---|
| cage_0001 | 0.80 × 0.72 × 1.70 | 94.2 | 8 | .blend / USD |
| cage_0002 | 1.20 × 1.00 × 0.90 | 132.8 | 1 | .blend / USD |
| cage_0003 | 0.85 × 0.70 × 1.50 | 110.5 | 9 | .blend / USD |
| cage_0004 | 0.70 × 0.60 × 0.75 | 39.5 | 8 | .blend / USD |
| cage_0005 | 0.75 × 0.91 × 0.91 | 86.2 | 8 | .blend / USD |
文件结构与使用方法
每个资产的目录结构:
<id>.blend:Blender文件,纹理已打包<id>_usd.zip:包含资产的 .usda 文件、纹理文件夹,以及可直接播放的*_scene.usda(带 PhysicsScene 和地面)manifest.json:包含尺寸、质量、三角面数、各关节限位及单位、来源信息thumb.png:512像素预览渲染图
快速开始:
- Blender(macOS):通过命令行下载 .blend 文件并打开
- Isaac Sim / USD应用:下载
*_usd.zip,解压后打开*_scene.usda并点击播放;裸.usda文件用于引入自有场景(Z-up,单位:米)
许可与其他
- 许可证:CC-BY-4.0
- 提供方:ProjectSim by Kaedim(projectsim.ai)
- 相关数据集:同系列还包括 articulated-boxes、articulated-desks、wardrobes 等其他铰接物体数据集。