
遇见数据集

handedit_demo1

收藏
Hugging Face2026-07-15 更新2026-07-16 收录
官方服务:

资源简介:

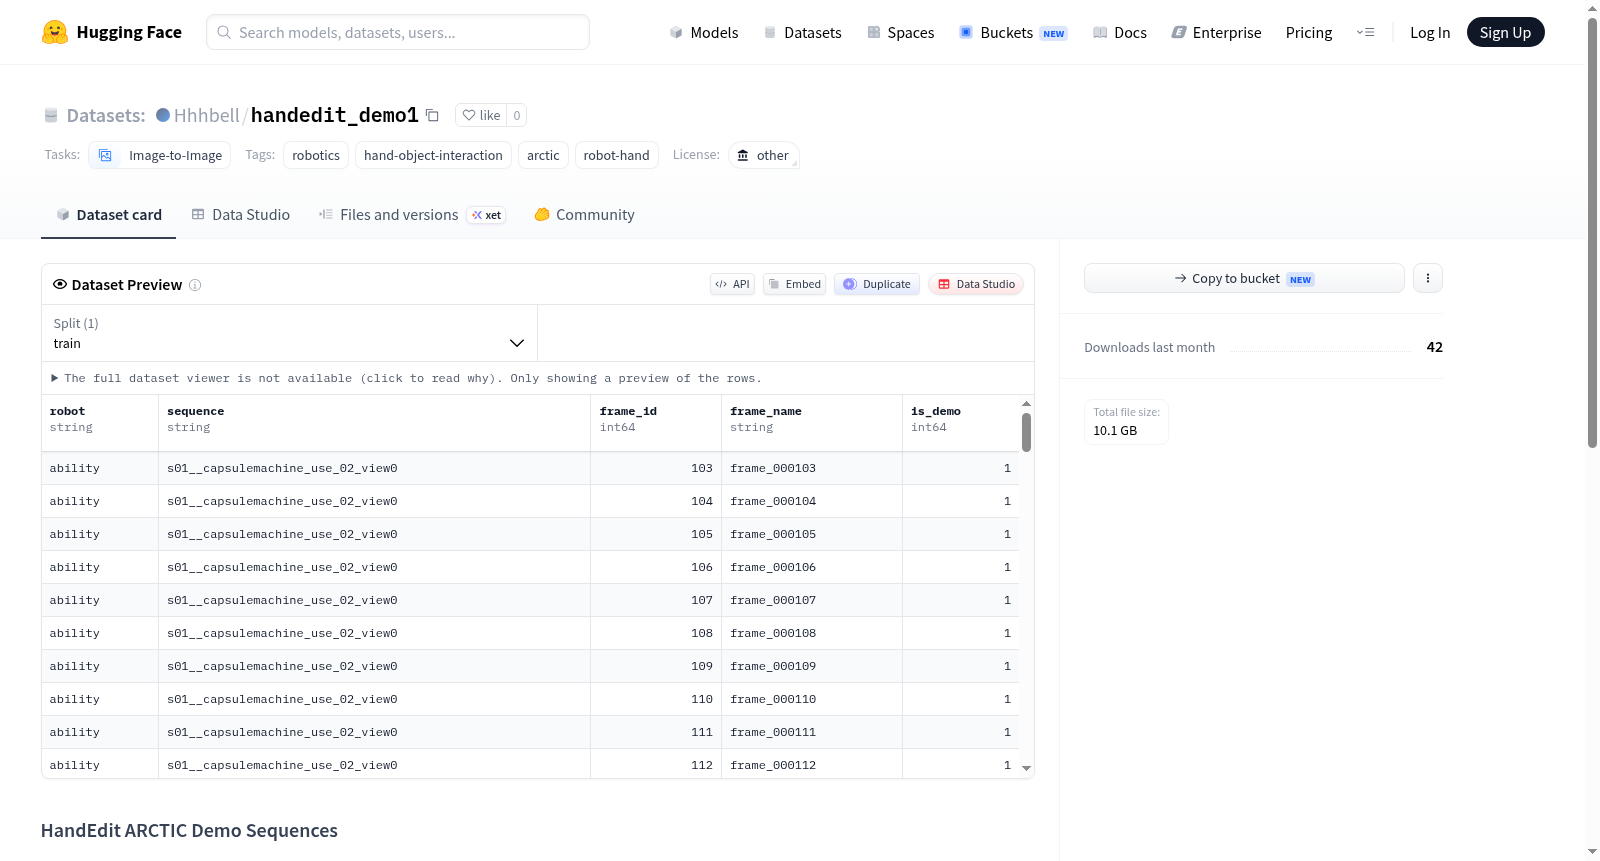
该数据集名为HandEdit ARCTIC Demo Sequences,是一个专注于机器人手-物体交互的图像到图像任务数据集。它包含从ARCTIC数据集中手动挑选的序列,每个序列至少包含一个DEMO(演示)范围。数据规模包括:10个URDF机器人模型、59个机器人序列、35,934个选中的机器人帧,其中14,412帧属于DEMO范围。数据以TAR存档格式存储,每个存档对应一个机器人和一个序列,保存在`archives/<robot>/<sequence>.tar`路径下。每个存档保留了原始的目录结构,包含该机器人/序列所有被接受的帧;其`demo/`子目录专门存放手动选择的DEMO范围数据,并且序列的qpos(关节位置)已根据包含的帧ID进行切片处理。数据集还提供了选择摘要、范围、来源信息以及每个URDF的清单,位于`manifests/`目录中。该数据集适用于机器人学、手-物体交互研究,特别是基于ARCTIC框架的视觉任务。

The dataset is named HandEdit ARCTIC Demo Sequences and is focused on image-to-image tasks for robot hand-object interaction. It contains manually selected sequences from the ARCTIC dataset, with each sequence including at least one DEMO (demonstration) range. The data scale comprises 10 URDF robot models, 59 robot sequences, and 35,934 selected robot frames, of which 14,412 frames belong to DEMO ranges. Data is stored in TAR archive format, with each archive corresponding to a robot and a sequence, saved under the path `archives/<robot>/<sequence>.tar`. Each archive preserves the original directory structure, containing all accepted frames for that robot/sequence; its `demo/` subdirectory specifically stores manually selected DEMO range data, and the sequences qpos (joint positions) have been sliced based on the included frame IDs. The dataset also provides selection summaries, ranges, source information, and manifests for each URDF, located in the `manifests/` directory. It is suitable for robotics, hand-object interaction research, particularly visual tasks based on the ARCTIC framework.

创建时间:
2026-07-12
原始信息汇总

数据集概述

数据集名称:HandEdit ARCTIC Demo Sequences
数据类型:图像到图像(image-to-image)
许可协议:其他(other)
标签:机器人学、手物交互、ARCTIC、机械手

数据集规模

  • 快照:arctic-demo-sequences-20260712-120618
  • URDF 机器人数量:10
  • 机器人-序列对数量:59
  • 选择的总帧数:35,934
  • DEMO 帧数:14,412

数据存储结构

每个机器人和序列的数据存储为一个独立的 TAR 归档文件,路径格式为:

archives/<机器人名称>/<序列名称>.tar

每个归档文件保持原始目录布局,包含该机器人/序列所有被接受的帧。其中 demo/ 子目录仅包含手动选择的 DEMO 范围。序列的 qpos 数据已根据包含的帧 ID 进行切片。

解压示例

解压一个序列的命令如下:

bash tar -xf archives/<机器人名称>/<序列名称>.tar -C /path/to/output

附加信息

选择摘要、范围、来源以及每个 URDF 的清单文件位于 manifests/ 目录下。
搜集汇总
数据集介绍
handedit_demo1 数据集图片
构建方式
HandEdit ARCTIC Demo Sequences数据集的构建源于对ARCTIC序列的精细筛选,旨在为机器人手-物交互研究提供高质量的演示数据。构建过程中,首先从ARCTIC数据集中手动挑选至少包含一个DEMO范围的序列,确保每个序列具备明确的演示价值。随后,针对每个机器人及其对应的序列,将选中的帧打包为独立的TAR归档文件,保留原始目录结构的同时,仅纳入经过人工验证的帧,并将序列的qpos数据裁剪至相应帧索引范围。此外,还整理了选择概览、范围、来源及URDF清单等元数据,存放于manifests目录下,以支持数据溯源与复现。
特点
该数据集的核心特点在于其精选性和结构化组织。数据涵盖10个URDF机器人、59个机器人-序列组合,共计35,934帧,其中DEMO帧达14,412帧,占比显著,确保了演示数据的充足性。每个序列以TAR归档形式独立存储,便于按需提取与灵活使用。DEMO子树的引入,使得用户能够聚焦于人工标注的演示片段,从而提升模型训练中正样本的准确性。此外,附带的清单与元数据文件提供了详尽的帧选择依据,增强了数据集的透明度和可复现性。
使用方法
使用该数据集时,用户可根据需求通过命令行直接提取特定序列。例如,运行`tar -xf archives/<robot>/<sequence>.tar -C /path/to/output`可将目标序列解压至指定目录,获得包含完整帧信息的原始文件结构。解压后的数据可直接用于机器人手部动作建模、手-物交互策略学习等图像到图像的迁移任务。研究者在引入数据集后,应重点关注`demo/`子树中的演示帧,并结合manifests目录下的选择说明,高效定位关键数据片段,以加速模型训练与验证流程。
背景与挑战
背景概述
手物交互(Hand-Object Interaction)是机器人操作与具身智能领域的核心研究议题,其挑战在于理解人手与物体间动态耦合的几何与物理约束。HandEdit ARCTIC Demo Sequences数据集应运而生,创建于2026年7月12日,由从事机器人操控与仿真研究的相关机构基于ARCTIC基准精心选取。该数据集聚焦于从大规模ARCTIC序列中手动筛选包含演示范围的片段,涉及10个URDF机器人、59条机器人-序列以及35,934帧候选帧,最终提取出14,412帧演示帧。其核心研究问题在于为机器人操作提供高质量的拟人化手部运动先验与示范数据,推动灵巧操作技能的迁移学习。该数据集通过提供结构化、经人工甄别的演示子集,显著降低了自动化数据抽取中的噪声,为仿真到现实迁移及策略学习社区贡献了关键资源,对机器人学习与手部运动建模领域产生了深远影响。
当前挑战
手物交互研究中,机器人操作的演示数据长期面临稀疏性、异构性与标注噪声三大挑战。HandEdit ARCTIC Demo Sequences数据集所解决的领域问题在于,从大规模、粗粒度的人类操作轨迹中精准剥离出具有示范价值的运动片段,这对于模仿学习与行为克隆算法至关重要。然而,构建过程充满挑战:首先,必须在数十万帧原始数据中手工识别“演示”范围,这一过程依赖专家知识且极度耗时,易引入主观偏差;其次,不同URDF机器人模型的运动学与动力学差异导致qpos切片与对齐困难,需确保切片后的帧序列在物理上自洽;此外,TAR归档与多层级清单管理增加了数据版本控制的复杂性,跨序列的帧计数一致性验证亦构成工程考验。这些挑战共同构成了从原始数据到可训练演示集之间的鸿沟。
常用场景
经典使用场景
HandEdit ARCTIC Demo Sequences数据集在机器人手物交互领域扮演着基准测试与训练素材的双重角色。研究者常将其用于评估灵巧手操作策略的泛化能力,特别是针对精细抓取与重定向任务。数据集中包含的DEMO范围标注为模仿学习算法提供了高质量示范轨迹,使得从真实机器人演示中提取操作意图成为可能。通过对URDF机器人模型与手动筛选帧序列的联合利用,该数据集在端到端视觉-运动策略学习中架起了仿真与现实之间的桥梁。
解决学术问题
该数据集有效解决了手物交互研究中示范数据稀缺且质量参差的痛点问题。传统方法往往依赖人工构建的规则化轨迹,难以捕捉真实世界中物体形状与接触力学的复杂性。HandEdit通过提供经过人工验证的丰富序列,使研究者得以探索多指关节协同运动与物体位姿动态变化之间的内在耦合关系。其结构化DEMO标注方式为解析人类操作先验知识提供了新颖视角,推动了从观察学习到零样本迁移等前沿课题的实质性进展。
衍生相关工作
基于该数据集,学术界已衍生出多项代表性工作。研究者通过对比不同手部配置下的DEMO轨迹偏好,提出了面向任务性质的奖励函数设计原理。另有工作将数据集中的时序接触信息融入扩散策略生成框架,显著提升了操作动作的平滑性与精准度。在跨形态迁移学习方面,该数据集被用作验证从人形手到夹爪的灵巧操作知识蒸馏效果的标准平台。这些衍生工作进一步巩固了HandEdit在手物交互研究生态中的基础地位。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

