
studytable_open_drawer_depth_1750444167
收藏官方服务:
资源简介:
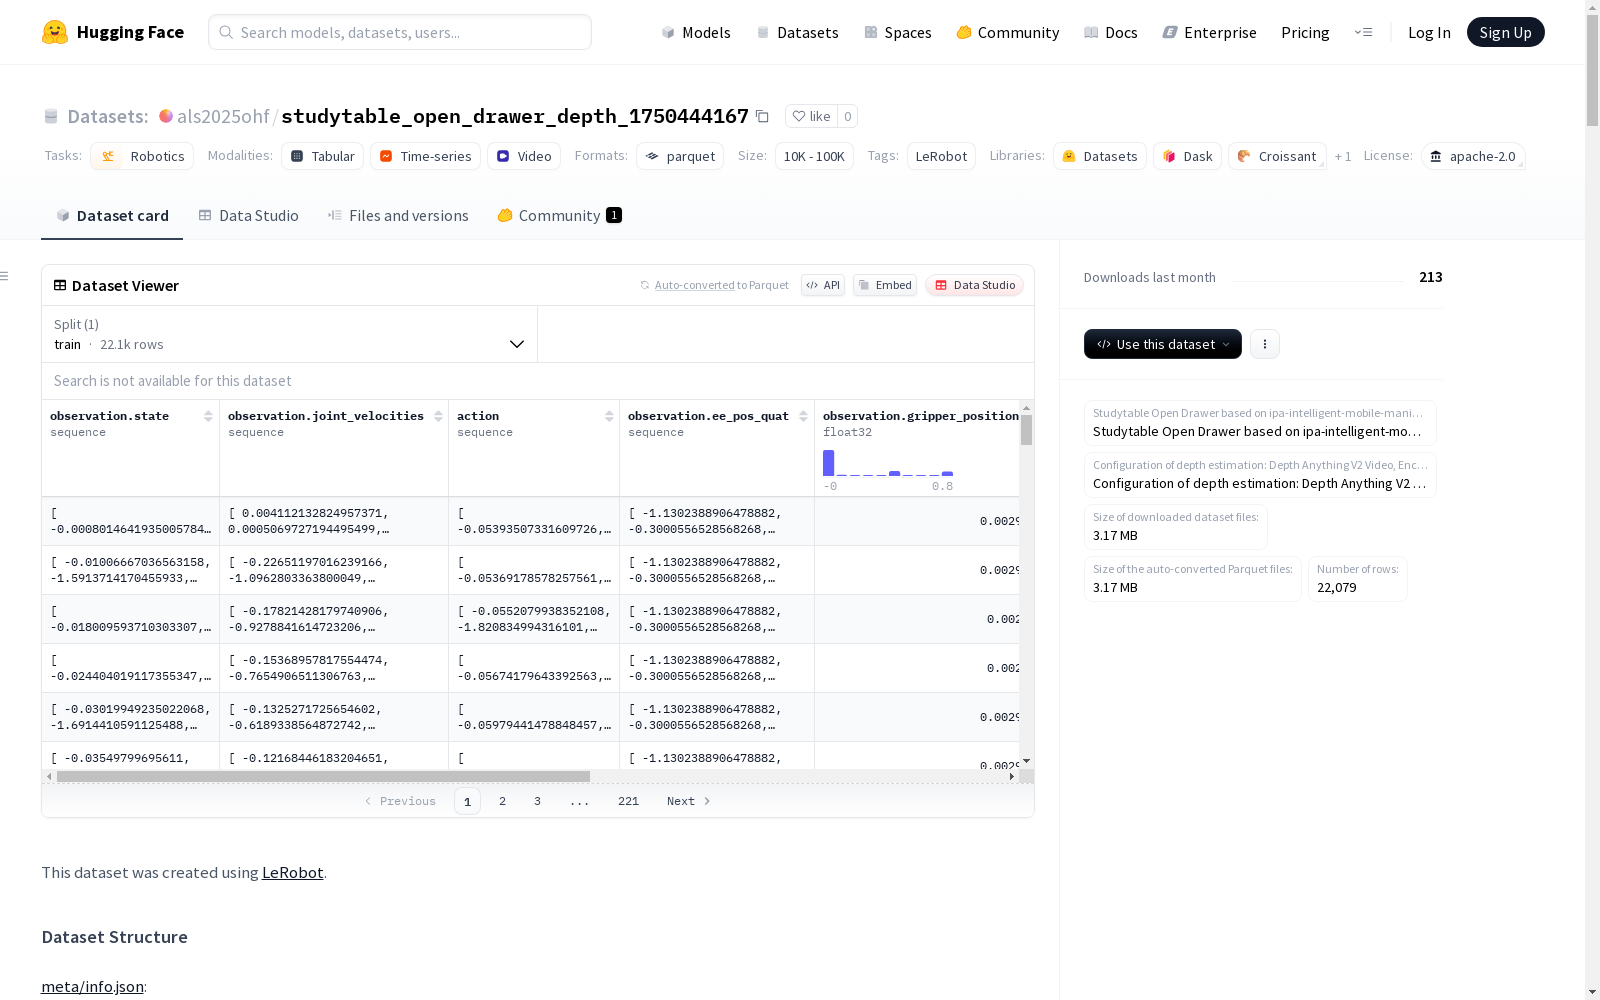
这是一个与机器人学任务相关的数据集,使用LeRobot创建。数据集包含多个剧集和帧,每个剧集包含图像、深度图以及机器人状态信息等特征。数据集的结构详细说明了每个特征的类型、形状和属性,例如相机图像、深度图和机器人状态。数据集遵循Apache-2.0许可证。
This is a robotics task-related dataset created using LeRobot. The dataset contains multiple episodes and frames, with each episode including features such as images, depth maps, and robot state information. The dataset structure details the type, shape, and attributes of each feature, such as camera images, depth maps, and robot states. The dataset is licensed under Apache-2.0.
创建时间:
2025-06-21
搜集汇总
数据集介绍
构建方式
在机器人操作研究领域,studytable_open_drawer_depth_1750444167数据集通过LeRobot平台精心构建,专注于书桌抽屉开启任务的深度视觉数据采集。该数据集基于ipa-intelligent-mobile-manipulators/studytable_open_drawer原始数据,创新性地采用DepthAnythingV2 Video技术为每个场景增添了三帧深度图像,运用vits编码器和多色彩模式进行深度估计,最终形成包含50个完整操作序列、22079帧视觉数据的结构化数据集。数据以parquet格式分块存储,每块包含1000帧10fps的视频片段,确保了数据的高效存取与处理。
使用方法
研究者可通过HuggingFace平台直接获取该数据集,数据以分块parquet文件形式组织,路径结构清晰可循。使用时应首先加载meta/info.json获取元数据信息,继而通过指定episode索引读取对应数据块。每段操作序列包含连续的视频帧和同步的机器人状态数据,适合用于监督学习或模仿学习任务。深度图像可与RGB图像联合使用,训练基于视觉的机器人操作策略模型。数据集已预设训练集划分,涵盖全部50个操作序列,可直接用于模型训练与验证。
背景与挑战
背景概述
该数据集由LeRobot团队创建,专注于机器人学领域中的智能移动机械臂操作任务。数据集基于ipa-intelligent-mobile-manipulators/studytable_open_drawer,通过引入DepthAnythingV2 Video技术,为每个任务片段添加了三幅深度估计图像,旨在提升相对深度估计的精度。数据集包含50个任务片段,共计22079帧图像,涵盖了机械臂状态、关节速度、末端执行器位置等多维度数据,为机器人操作策略的研究提供了丰富的信息源。
当前挑战
该数据集面临的挑战主要体现在两个方面:在领域问题层面,如何准确估计机械臂操作过程中的深度信息,以提升操作精度和鲁棒性,是一个关键难题;在构建过程中,数据采集的同步性、深度估计算法的选择与优化,以及多模态数据的融合与标注,均对数据集的构建提出了较高要求。此外,如何确保数据集的泛化能力,使其能够适应不同场景下的机械臂操作任务,也是亟待解决的问题。
常用场景
经典使用场景
在机器人操作任务的研究中,studytable_open_drawer_depth_1750444167数据集被广泛应用于深度估计与机械臂控制的联合训练。该数据集通过多视角摄像头捕捉机械臂开启抽屉的过程,结合Depth Anything V2 Video技术生成的深度图像,为视觉伺服控制算法提供了丰富的训练素材。其经典使用场景包括基于深度学习的机械臂运动规划、多模态感知融合算法的验证,以及机器人操作任务中的视觉-动作映射研究。
解决学术问题
该数据集有效解决了机器人操作任务中三维空间感知与动作生成的耦合难题。通过提供同步的RGB图像、深度信息及关节状态数据,研究者能够突破传统二维视觉在物体距离估计上的局限性,显著提升了机械臂在非结构化环境中的操作精度。其深度增强特性为研究相对深度估计在动态场景中的鲁棒性提供了标准化的评估基准,推动了具身智能领域的发展。
实际应用
在工业自动化领域,该数据集支撑了智能仓储机器人抽屉操作的算法开发,通过迁移学习可将模型应用于物流分拣系统。医疗机器人领域借鉴其多模态数据采集方案,优化了手术器械的精准操控。家庭服务机器人则利用该数据集的深度感知特性,实现了对家具部件的安全交互,显著降低了操作过程中的碰撞风险。
数据集最近研究
最新研究方向
在机器人操作领域,深度感知技术正成为提升机械臂环境交互能力的关键突破口。该数据集通过Depth Anything V2 Video技术实现多视角深度估计,为研究开抽屉这类精细操作任务提供了丰富的多模态数据支持。当前研究热点集中在如何融合RGB图像与深度信息来优化动作规划算法,以及探索基于Transformer的端到端学习框架在稀疏奖励场景下的应用潜力。这类数据集的发布显著降低了真实世界机器人操作研究的门槛,推动了仿真到实境迁移学习的发展。
以上内容由遇见数据集搜集并总结生成


