DAVIAN-Robotics/v2_delta_axisangle
收藏资源简介:
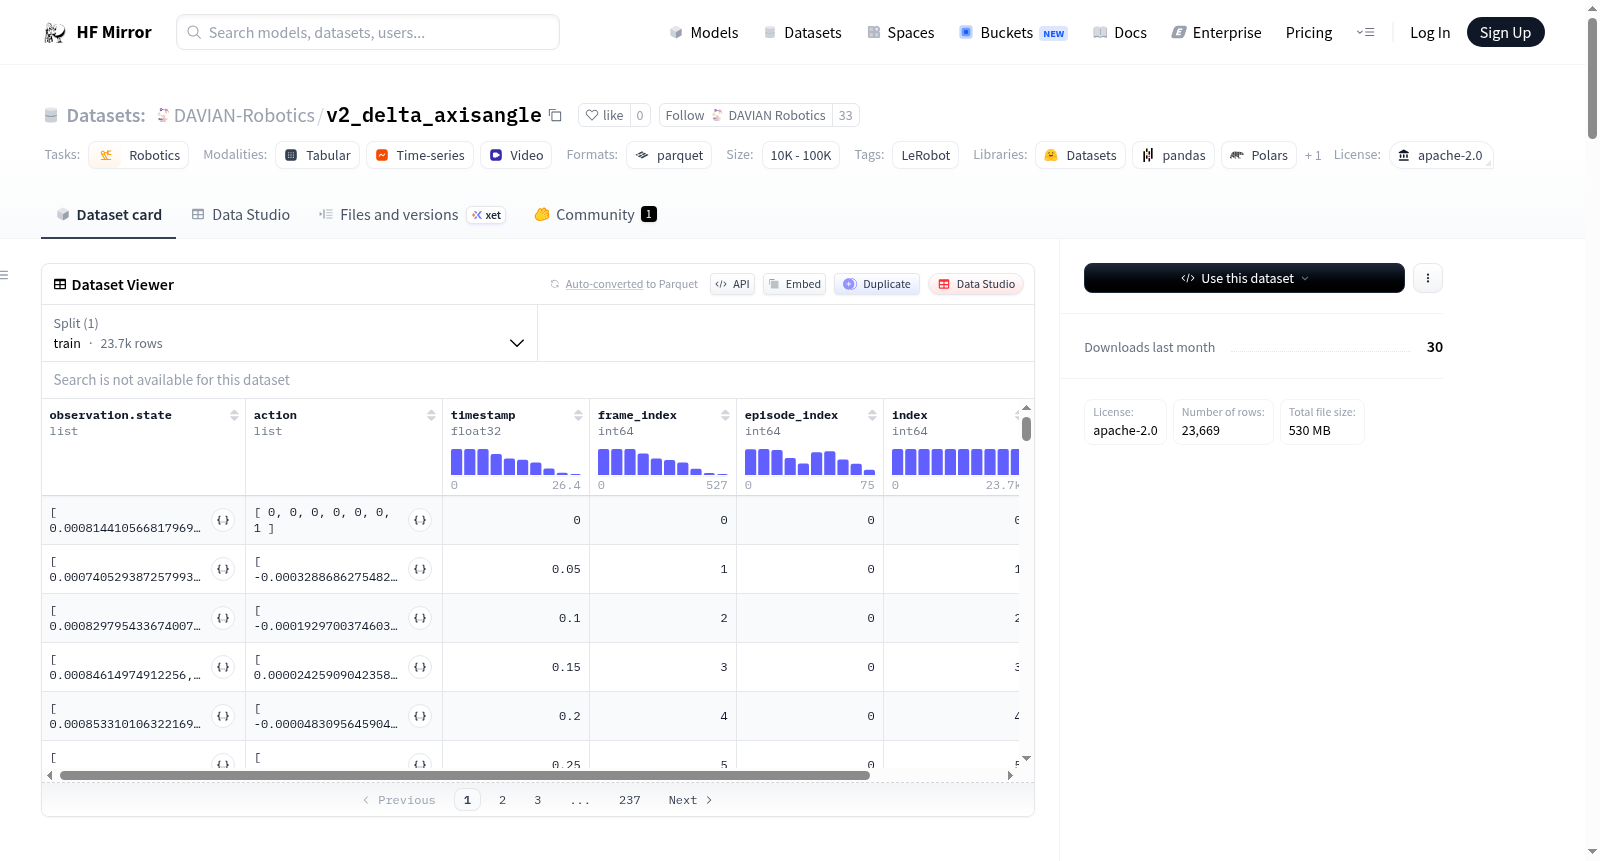
该数据集使用LeRobot框架创建,涉及Franka机器人的数据。包含多种观测(机器人状态、不同视角的图像)、动作和元数据。数据集由76个片段、23,669帧和10个任务组成,数据以parquet文件格式存储,视频以mp4格式存储。特征包括机器人状态观测(关节位置、速度、末端执行器姿态、夹持器状态)、动作(末端执行器位移和夹持器控制)以及多个摄像头视角的图像。
This dataset is constructed using the LeRobot framework and contains data related to Franka robots. It includes various observations such as robot states, images from different viewpoints, actions, and metadata. The dataset consists of 76 segments, 23,669 frames, and 10 tasks. The data is stored in Parquet file format, while the videos are saved in MP4 format. Its features cover robot state observations (joint positions, velocities, end-effector poses, gripper states), actions (end-effector displacements and gripper controls), and images from multiple camera perspectives.