
bimanual_blue_block_handover_4
收藏官方服务:
资源简介:
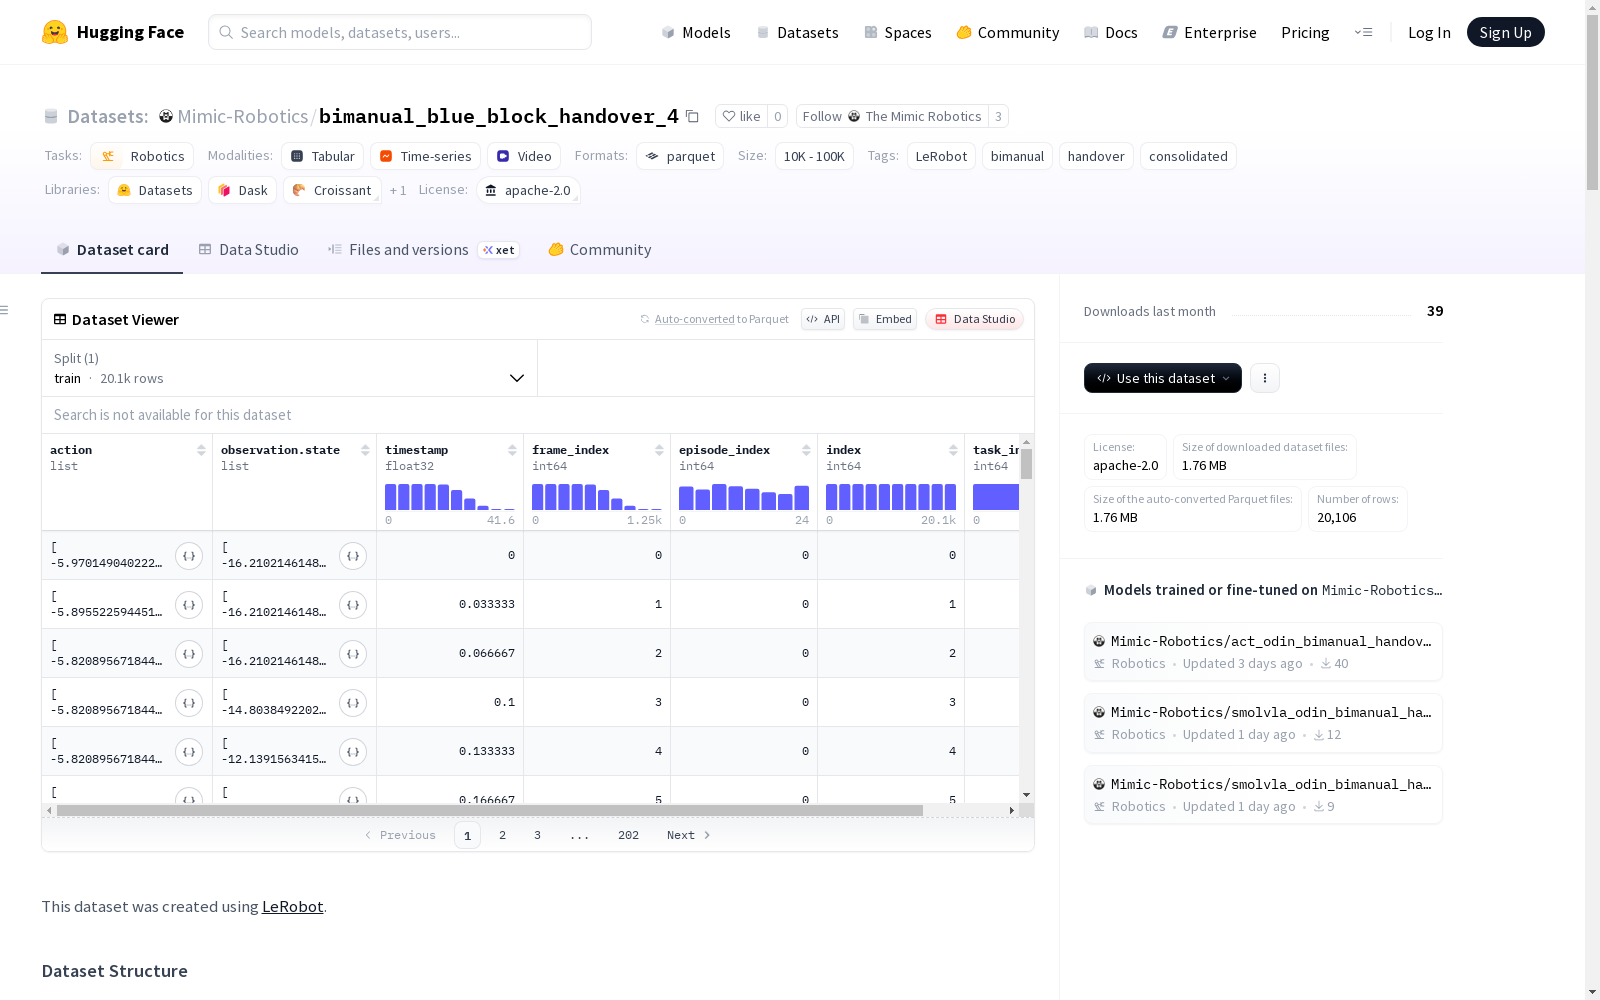
这是一个关于机器人学的数据集,包含双臂操作和交接等场景。数据集共有25个剧集,20106帧,1个任务,75个视频和1个数据片段,每个片段包含1000帧。数据集使用Apache-2.0许可。数据集中的特征包括动作、观察状态和三种视频数据(右手腕、左手腕和顶部RealSense相机),以及时间戳、帧索引、剧集索引、索引和任务索引等。
This is a robotics dataset covering scenarios including dual-arm manipulation and handover. The dataset contains 25 episodes, 20106 frames, 1 task, 75 videos and 1 data segment, with each segment containing 1000 frames. The dataset is licensed under the Apache-2.0 license. The features of the dataset include actions, observation states, three types of video data (right wrist, left wrist and top RealSense camera), as well as timestamps, frame indices, episode indices, indices and task indices.
创建时间:
2025-11-17
原始信息汇总
数据集概述
基本信息
- 数据集名称: bimanual_blue_block_handover_4
- 许可证: Apache-2.0
- 任务类别: 机器人技术
- 标签: LeRobot、双手操作、交接任务、整合数据
数据集统计
- 总任务数: 1
- 总片段数: 25
- 总帧数: 20106
- 总视频数: 75
- 数据块数: 1
- 数据块大小: 1000
- 帧率: 30 FPS
- 训练集划分: 0:25
数据结构
数据文件路径
- 数据文件:
data/chunk-{episode_chunk:03d}/episode_{episode_index:06d}.parquet - 视频文件:
videos/chunk-{episode_chunk:03d}/{video_key}/episode_{episode_index:06d}.mp4
特征字段
动作特征
- 名称: action
- 数据类型: float32
- 形状: [12]
- 关节位置:
- 左肩平移、左肩抬升、左肘弯曲、左腕弯曲、左腕旋转、左夹爪
- 右肩平移、右肩抬升、右肘弯曲、右腕弯曲、右腕旋转、右夹爪
观测状态
- 名称: observation.state
- 数据类型: float32
- 形状: [12]
- 关节位置: 与动作特征相同
图像观测
右手腕相机:
- 名称: observation.images.wrist_right
- 数据类型: 视频
- 分辨率: 480×640×3
- 编码: AV1
- 像素格式: yuv420p
- 非深度图
左手腕相机:
- 名称: observation.images.wrist_left
- 分辨率: 480×640×3
- 其他参数: 与右手腕相机相同
顶部RealSense相机:
- 名称: observation.images.realsense_top
- 分辨率: 480×640×3
- 其他参数: 与其他相机相同
索引字段
- 时间戳: float32[1]
- 帧索引: int64[1]
- 片段索引: int64[1]
- 数据索引: int64[1]
- 任务索引: int64[1]
技术信息
- 代码库版本: v2.1
- 机器人类型: bi_so101_follower
- 视频编码: AV1
- 音频: 无
搜集汇总
数据集介绍
构建方式
在机器人操作研究领域,bimanual_blue_block_handover_4数据集通过LeRobot平台精心构建,记录了双手机器人执行物体交接任务的完整过程。该数据集包含25个独立情节,总计20106帧数据,以30帧每秒的速率采集,所有情节均划分为训练集。数据以分块形式存储于Parquet文件中,每个情节的动作与状态信息均通过机器人关节位置传感器同步获取,确保了时序一致性。
特点
该数据集在机器人感知与控制方面展现出显著特点,其多维特征空间涵盖12维双手机器人关节动作与状态向量,并集成三路视觉流:左右腕部摄像头及顶部RealSense摄像头,均以480×640分辨率RGB格式记录。数据结构层次分明,包含时间戳、帧索引及情节索引等元数据,支持精细的时序分析与跨模态对齐,为双手协调操作研究提供了丰富基准。
使用方法
研究者可通过加载标准Parquet格式文件直接访问数据集,利用预定义的特征键提取关节控制指令与多视角视觉观测。视频数据以MP4格式独立存储,与传感器数据通过索引机制关联,支持端到端模仿学习或强化学习算法开发。该数据集遵循Apache 2.0许可协议,兼容主流机器人学习框架,可实现双手交接任务的策略训练与验证。
背景与挑战
背景概述
在机器人协作领域,双手机器人系统因其能够模拟人类双手操作而备受关注。bimanual_blue_block_handover_4数据集由HuggingFace的LeRobot项目团队构建,专注于双手机器人间的物体传递任务。该数据集记录了25个完整交互序列,包含20106帧多视角视觉数据及12维关节状态信息,为解决机器人精细协作控制问题提供了关键实验数据。其核心研究在于探索双手机器人系统在动态环境下的协调策略,对推动服务机器人和工业自动化发展具有重要价值。
当前挑战
双手机器人物体传递任务面临动作时序协调与空间定位精度的双重挑战。数据集构建过程中需同步采集三路高清视频流与多关节传感器数据,对硬件同步精度和存储容量提出极高要求。数据标注环节涉及复杂的状态动作映射,12维连续动作空间与多模态观测数据的对齐存在显著计算复杂度。此外,真实场景下的光照变化和物体形变等因素进一步增加了模型泛化能力的训练难度。
常用场景
经典使用场景
在机器人协作领域,bimanual_blue_block_handover_4数据集为双手机器人交接任务提供了标准化实验平台。该数据集通过记录双臂协同操作蓝色积木的完整轨迹,包括关节位置、视觉观测和时间序列数据,成为训练机器人精细操作能力的核心资源。研究者可基于此数据集开发动作预测模型,模拟人类双手协作的流畅性与协调性,为机器人自主执行复杂任务奠定基础。
衍生相关工作
该数据集已催生系列创新研究,包括基于注意力机制的双臂动作生成网络、多传感器融合的抓握策略优化等。部分工作通过迁移学习将其扩展至异质物体交接任务,另有研究结合强化学习框架开发出适应动态环境的协同控制算法。这些衍生成果持续推动着机器人操作技能从预设轨迹向自主决策的范式转变。
数据集最近研究
最新研究方向
在机器人协作领域,双手机器人交接任务正成为人机交互研究的前沿热点。该数据集通过记录双手机器人抓取蓝色积木的完整动作序列,为模仿学习与强化学习算法提供了多模态训练数据。当前研究聚焦于利用视觉-动作联合建模提升交接任务的流畅性与安全性,探索从多视角图像序列中提取时空特征以预测双臂协同运动轨迹。随着服务机器人应用场景的拓展,此类数据集对开发自适应交接策略、降低人类操作负荷具有重要价值,并为具身智能在动态环境中的行为泛化提供了基准验证平台。
以上内容由遇见数据集搜集并总结生成


