qsim-openarm-omar-solhetta-one-episode
收藏资源简介:
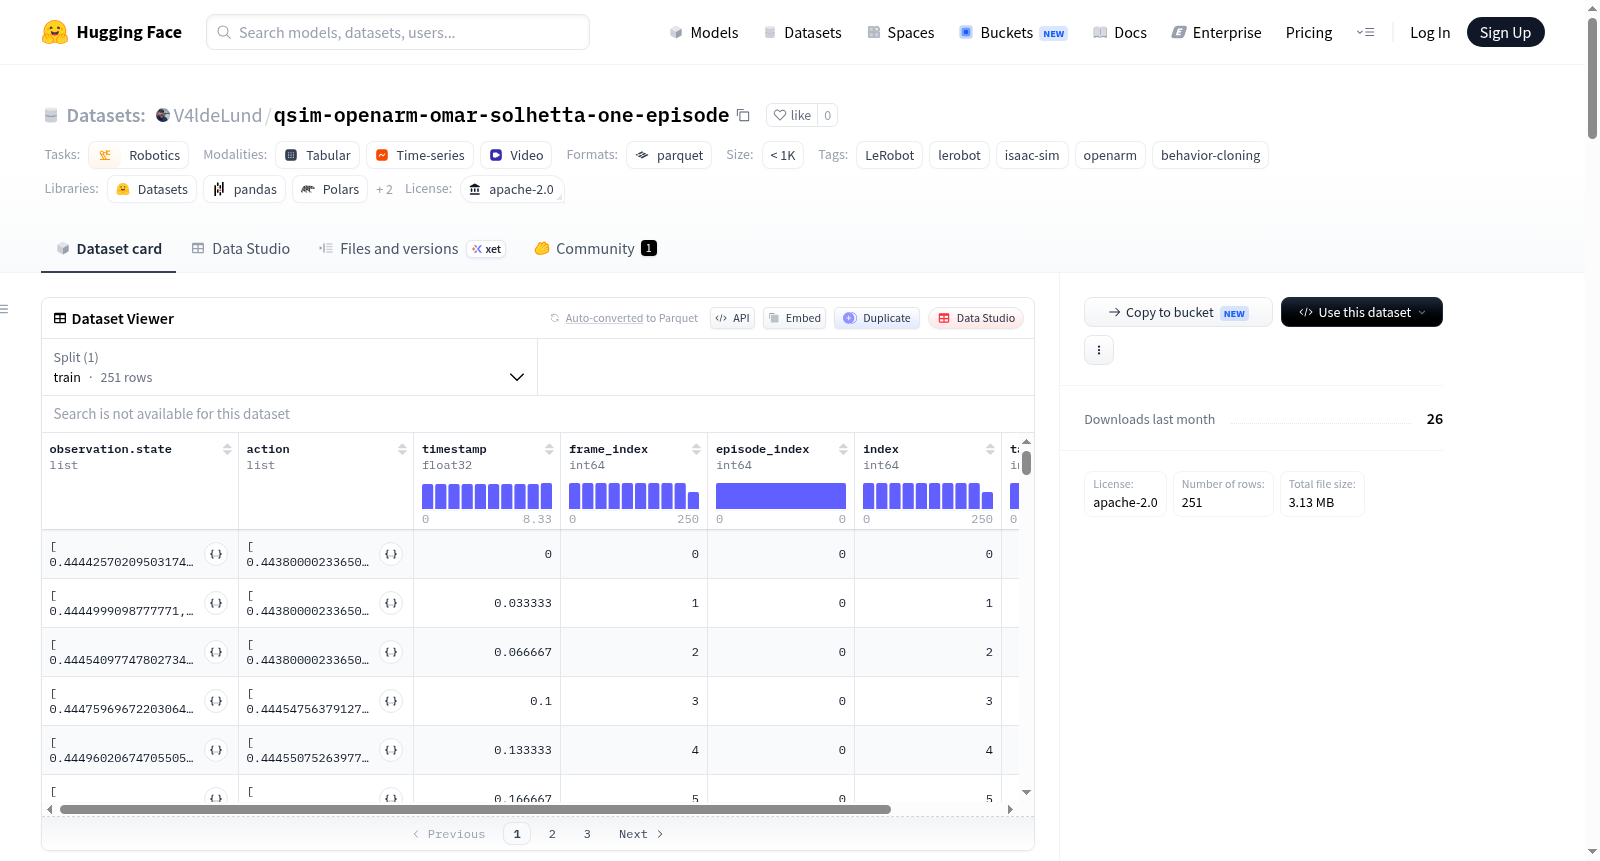
该数据集是基于LeRobot框架创建的机器人操控数据集,使用Isaac Sim仿真环境,针对OpenArm v2.0双机械臂机器人。数据集包含1个片段(episode),共251帧,帧率为30fps。数据特征包括:观察状态(observation.state)为16维浮点向量,表示左右各7个关节角度和夹爪开度;动作(action)为同样16维的关节控制指令;观察图像包括三个视角:context摄像机(376x672像素)、左腕摄像机(600x960像素)、右腕摄像机(600x960像素),均为H.264编码视频。此外还包含时间戳、帧索引、片段索引、任务索引等元数据。数据集总数据文件约100MB,视频文件约200MB。该数据集适用于机器人行为克隆等模仿学习任务。
This dataset is a robot manipulation dataset created based on the LeRobot framework, using the Isaac Sim simulation environment, targeting the OpenArm v2.0 dual robotic arm robot. The dataset contains 1 episode with a total of 251 frames at a frame rate of 30fps. Data features include: observation.state as a 16-dimensional floating-point vector representing the joint angles and gripper openings of the left and right arms (7 each); action as a 16-dimensional joint control command; observation images from three camera views: context camera (376x672 pixels), left wrist camera (600x960 pixels), right wrist camera (600x960 pixels), all encoded as H.264 videos. Additionally, metadata includes timestamps, frame indices, episode indices, task indices, etc. The total data file size is approximately 100MB, and video files are approximately 200MB. This dataset is suitable for imitation learning tasks such as robot behavior cloning.
数据集概述
该数据集名为 V4ldeLund/qsim-openarm-omar-solhetta-one-episode,用于机器人领域,特别是基于LeRobot框架的行为克隆任务。数据集使用NVIDIA Isaac Sim仿真环境生成,涉及OpenArm双臂机器人。
基本信息
- 许可证: Apache-2.0
- 任务类别: 机器人学(robotics)
- 标签: LeRobot、lerobot、isaac-sim、openarm、behavior-cloning
- 创建工具: LeRobot
数据集规模
- 总片段数(episodes): 1
- 总帧数: 251
- 总任务数: 1
- 帧率: 30 fps
- 训练/测试划分: 仅包含训练集(train: 0:1)
- 数据文件大小: 100 MB
- 视频文件大小: 200 MB
机器人配置
- 机器人类型: openarm_v2.0_bimanual(OpenArm v2.0 双臂机器人)
- 状态与动作特征维度: 16维,包含左右臂各7个关节角度和1个夹爪状态
- 左臂:left_joint_1 至 left_joint_7,以及 left_gripper
- 右臂:right_joint_1 至 right_joint_7,以及 right_gripper
传感器与视觉信息
数据集包含三种视觉观测流(均为H.264编码视频,30 fps,无音频):
| 观测名称 | 分辨率(高×宽) | 说明 |
|---|---|---|
observation.images.context |
376 × 672 | 环境上下文摄像头 |
observation.images.wrist_left |
600 × 960 | 左腕摄像头 |
observation.images.wrist_right |
600 × 960 | 右腕摄像头 |
其他字段
timestamp:时间戳,float32frame_index:帧索引,int64episode_index:片段索引,int64index:样本索引,int64task_index:任务索引,int64
数据存储结构
- 数据文件路径:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件路径:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 元数据文件:
meta/info.json,包含上述数据集结构和配置信息
引用信息
该数据集当前未提供BibTeX引用信息(标注为“More Information Needed”)。