Xense/newbalance_shoe_insole_retrieval_and_packing_0528
收藏资源简介:
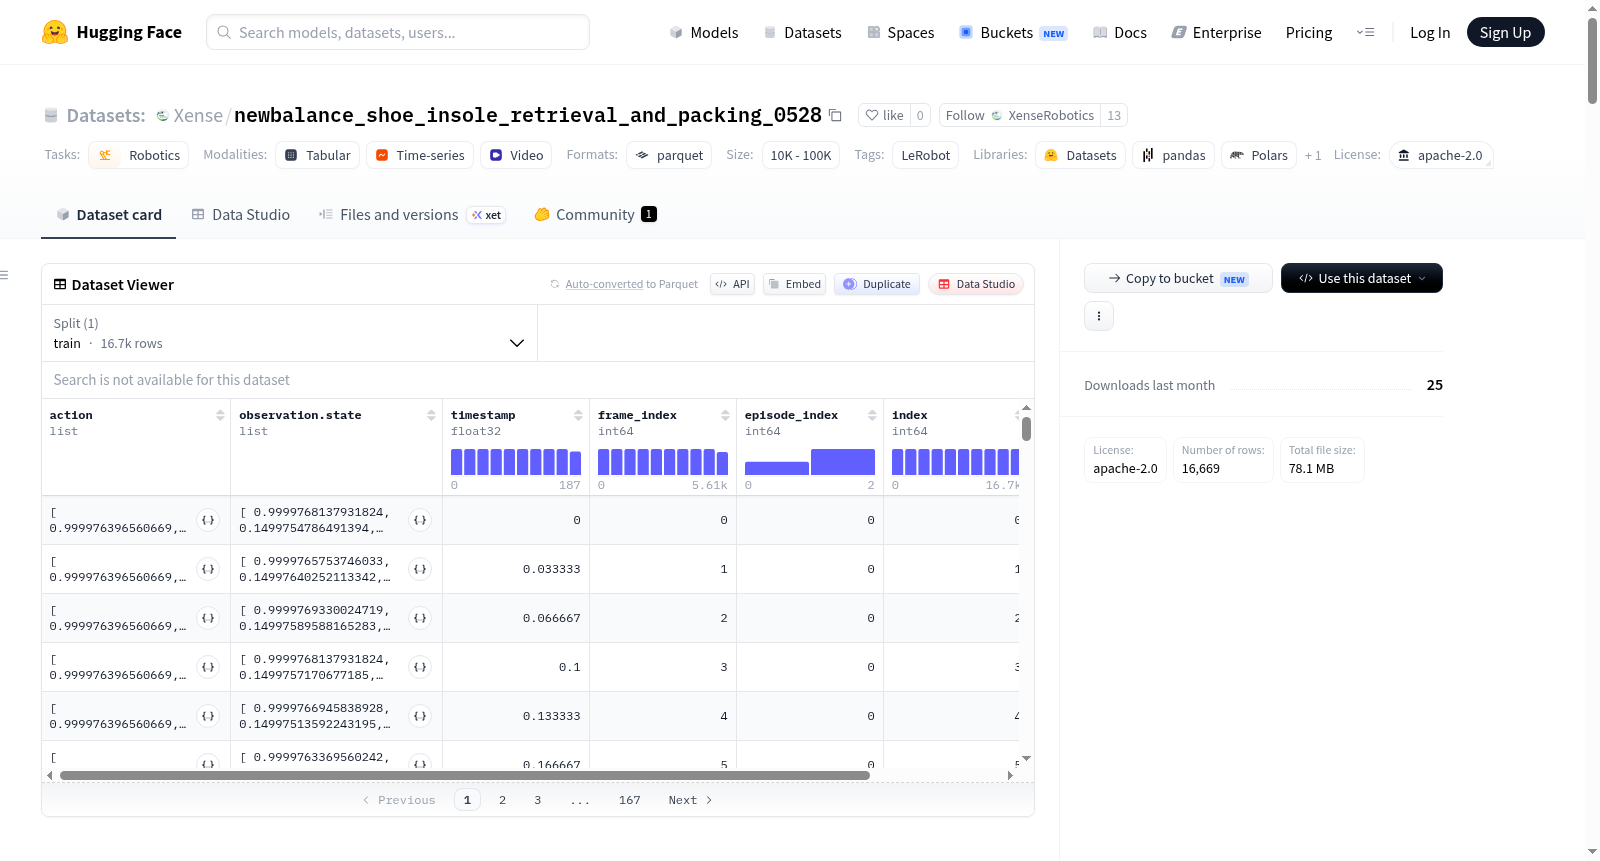
该数据集是使用LeRobot创建的机器人学数据集,专门用于机器人控制和学习任务。数据集包含3个总剧集、16669个总帧和1个总任务,数据以.parquet文件格式存储,视频文件以.mp4格式存储,帧率为30fps。机器人类型为bi_flexiv_rizon4_rt,支持双臂操作。特征包括动作(action)和观察(observation):动作特征为20维浮点数组,表示左右机械臂的工具中心点(TCP)位置(x, y, z)、姿态(r1至r6)以及夹爪位置;观察特征包括状态(与动作相同的20维数组)和多个图像源,如头部摄像头、左右手腕摄像头和左右触觉传感器(各两个),图像分辨率为480x640或400x700像素,彩色三通道。数据集还包含时间戳、帧索引、剧集索引等元数据。所有数据分为训练集,适用于机器人强化学习或模仿学习研究。
许可证:Apache-2.0 任务类别: - 机器人学 标签: - LeRobot 配置: - 配置名称:default 数据文件:data/*/*.parquet --- 本数据集基于[LeRobot](https://github.com/huggingface/lerobot)构建。 ## 数据集说明 - **主页**:[需补充更多信息] - **论文**:[需补充更多信息] - **许可证**:Apache-2.0 ## 数据集结构 `meta/info.json`文件内容如下: json { "代码库版本": "v3.0", "机器人型号": "bi_flexiv_rizon4_rt", "总回合数": 3, "总帧数": 16669, "总任务数": 1, "分块大小": 1000, "数据文件总大小(MB)": 100, "视频文件总大小(MB)": 500, "帧率": 30, "数据集划分": { "训练集": "0:3" }, "数据路径格式": "data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet", "视频路径格式": "videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4", "数据特征": { "动作": { "数据类型": "float32", "字段名称": [ "左工具中心点(Tool Center Point,TCP)x轴坐标", "左TCP y轴坐标", "左TCP z轴坐标", "左TCP 旋转角1", "左TCP 旋转角2", "左TCP 旋转角3", "左TCP 旋转角4", "左TCP 旋转角5", "左TCP 旋转角6", "右TCP x轴坐标", "右TCP y轴坐标", "右TCP z轴坐标", "右TCP 旋转角1", "右TCP 旋转角2", "右TCP 旋转角3", "右TCP 旋转角4", "右TCP 旋转角5", "右TCP 旋转角6", "左夹爪位置", "右夹爪位置" ], "维度": [ 20 ] }, "观测.状态": { "数据类型": "float32", "字段名称": [ "左TCP x轴坐标", "左TCP y轴坐标", "左TCP z轴坐标", "左TCP 旋转角1", "左TCP 旋转角2", "左TCP 旋转角3", "左TCP 旋转角4", "左TCP 旋转角5", "左TCP 旋转角6", "右TCP x轴坐标", "右TCP y轴坐标", "右TCP z轴坐标", "右TCP 旋转角1", "右TCP 旋转角2", "右TCP 旋转角3", "右TCP 旋转角4", "右TCP 旋转角5", "右TCP 旋转角6", "左夹爪位置", "右夹爪位置" ], "维度": [ 20 ] }, "观测.图像.头部相机": { "数据类型": "视频", "维度": [ 480, 640, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 480, "视频宽度": 640, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.左腕部相机": { "数据类型": "视频", "维度": [ 480, 640, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 480, "视频宽度": 640, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.右腕部相机": { "数据类型": "视频", "维度": [ 480, 640, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 480, "视频宽度": 640, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.左触觉传感器0": { "数据类型": "视频", "维度": [ 400, 700, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 400, "视频宽度": 700, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.左触觉传感器1": { "数据类型": "视频", "维度": [ 400, 700, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 400, "视频宽度": 700, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.右触觉传感器0": { "数据类型": "视频", "维度": [ 400, 700, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 400, "视频宽度": 700, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "观测.图像.右触觉传感器1": { "数据类型": "视频", "维度": [ 400, 700, 3 ], "字段名称": [ "高度", "宽度", "通道数" ], "详细信息": { "视频高度": 400, "视频宽度": 700, "视频编码格式": "H.264", "视频像素格式": "yuv420p", "是否为深度图": false, "视频帧率": 30, "视频通道数": 3, "无音频轨道": false } }, "时间戳": { "数据类型": "float32", "维度": [ 1 ], "字段名称": null }, "帧索引": { "数据类型": "int64", "维度": [ 1 ], "字段名称": null }, "回合索引": { "数据类型": "int64", "维度": [ 1 ], "字段名称": null }, "样本索引": { "数据类型": "int64", "维度": [ 1 ], "字段名称": null }, "任务索引": { "数据类型": "int64", "维度": [ 1 ], "字段名称": null } } } ## 引用 **BibTeX格式:** bibtex [需补充更多信息]