
TPT-Bench
收藏资源简介:
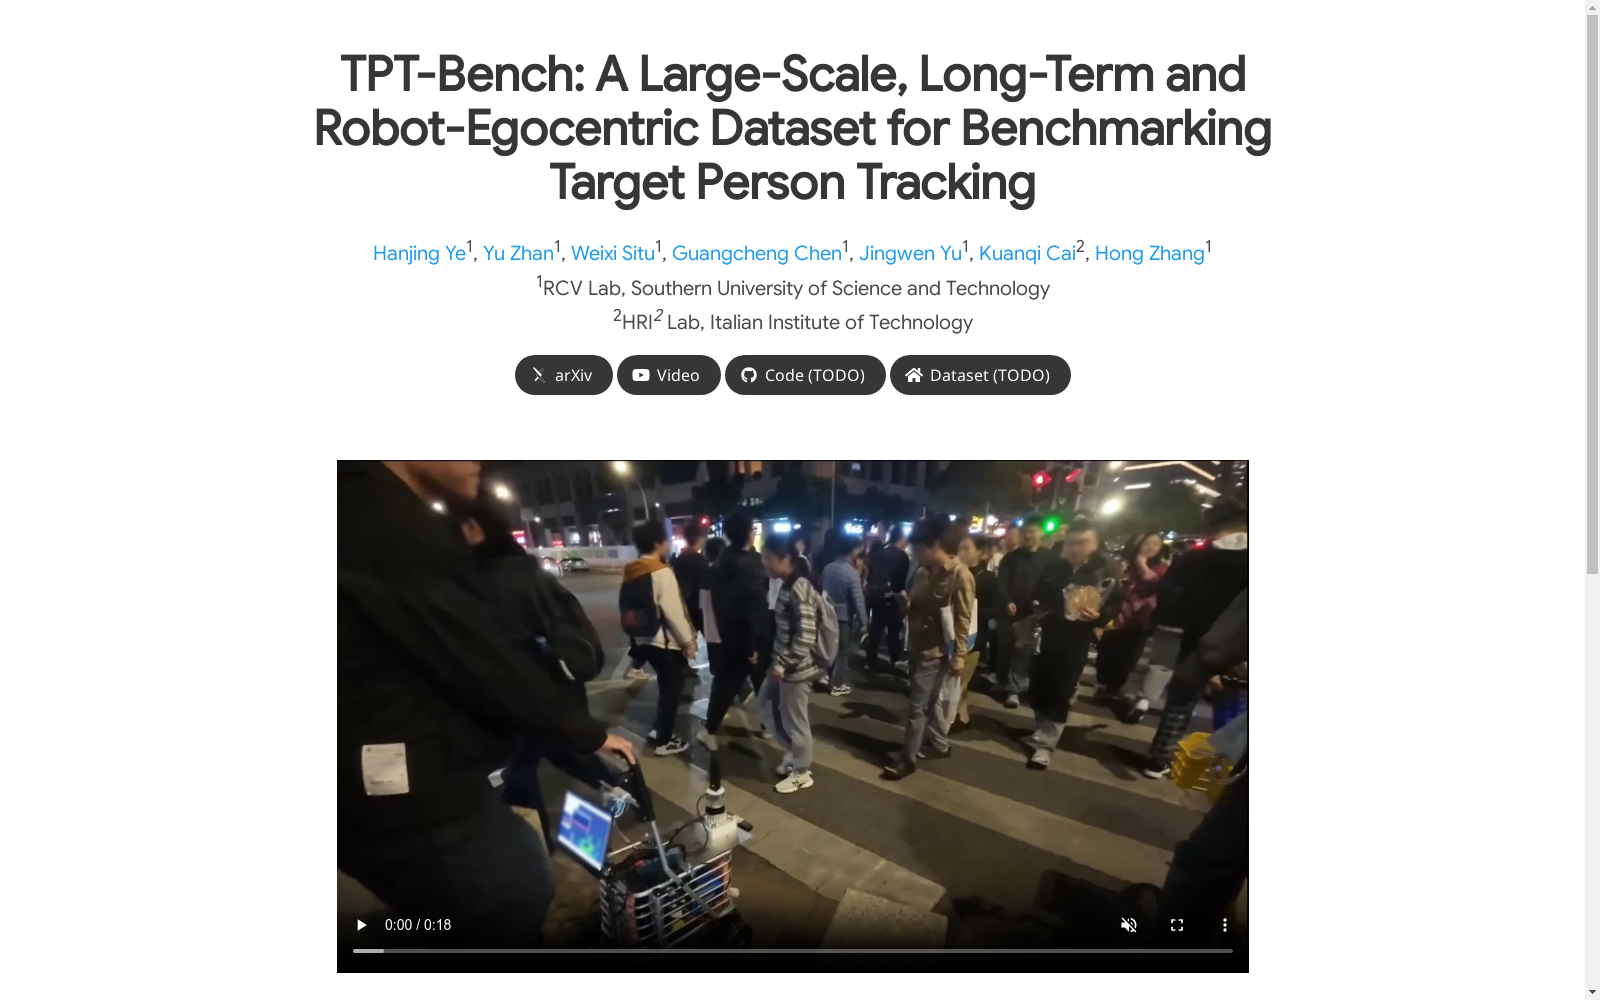
TPT-Bench是一个大规模、长期、多模态和机器人自传视角的目标人物跟踪数据集,强调在多样化和拥挤的环境中频繁目标消失等长期跟踪挑战。该数据集由一个人推动装有传感器的手推车跟随目标人物收集,捕获了类似人类的跟随行为,并在室内外35个序列中全面标注了目标人物的2D边界框。数据集包括里程计、3D激光雷达、IMU、全景和RGB-D图像等多模态数据流,旨在解决机器人与人类交互(HRI)和具身人工智能中的长期目标人物跟踪问题。
TPT-Bench is a large-scale, long-term, multimodal robotic egocentric target person tracking dataset that highlights long-term tracking challenges such as frequent target disappearances in diverse and crowded environments. Collected by a human operator pushing a sensor-equipped trolley to follow the target person, this dataset captures human-like following behaviors, and provides comprehensive 2D bounding box annotations for the target person across 35 indoor and outdoor sequences. The dataset encompasses multimodal data streams including odometry, 3D LiDAR, IMU, panoramic images, and RGB-D images, and is designed to address long-term target person tracking problems in human-robot interaction (HRI) and embodied artificial intelligence.
TPT-Bench: 大规模长期机器人中心视角目标人物追踪基准数据集
数据集概述
- 全称: TPT-Bench: A Large-Scale, Long-Term and Robot-Egocentric Dataset for Benchmarking Target Person Tracking
- 研究团队:
- Hanjing Ye1, Yu Zhan1, Weixi Situ1, Guangcheng Chen1, Jingwen Yu1
- Kuanqi Cai2
- Hong Zhang1
- 机构:
- 1RCV Lab, Southern University of Science and Technology
- 2HRI Lab, Italian Institute of Technology
核心特点
- 应用场景: 面向人机交互(HRI)和具身AI的个性化机器人辅助/协作场景
- 数据优势:
- 大规模、长期、机器人中心视角
- 覆盖拥挤和非结构化环境
- 模拟真实人类跟随行为
- 挑战特性:
- 长期跟踪挑战
- 频繁遮挡
- 大量行人干扰下的重识别需求
数据内容
- 模态:
- 里程计
- 3D LiDAR
- IMU
- 全景图像
- RGB-D图像
- 标注:
- 35个序列(室内外场景)
- 详尽的目标人物2D边界框标注
实验贡献
- 基于该数据集对现有TPT方法进行广泛实验
- 提供方法局限性分析
- 提出未来研究方向建议
- 1TPT-Bench: A Large-Scale, Long-Term and Robot-Egocentric Dataset for Benchmarking Target Person Tracking南方科技大学, 意大利理工学院 · 2025年


