licenta_dataset1
收藏资源简介:
该数据集是使用LeRobot创建的,适用于机器人技术任务。数据集包含5个片段,总计2629帧,涉及1个任务。数据以parquet文件格式存储,总数据大小为100MB,视频文件大小为200MB。数据集包含多种特征,包括动作状态(6个浮点型参数)、观察状态(6个浮点型参数)、前视和顶视视频观察(480x640分辨率,3通道,30fps),以及时间戳、帧索引、片段索引等辅助信息。视频数据采用av1编码,yuv420p像素格式,无音频。数据集采用apache-2.0许可证。
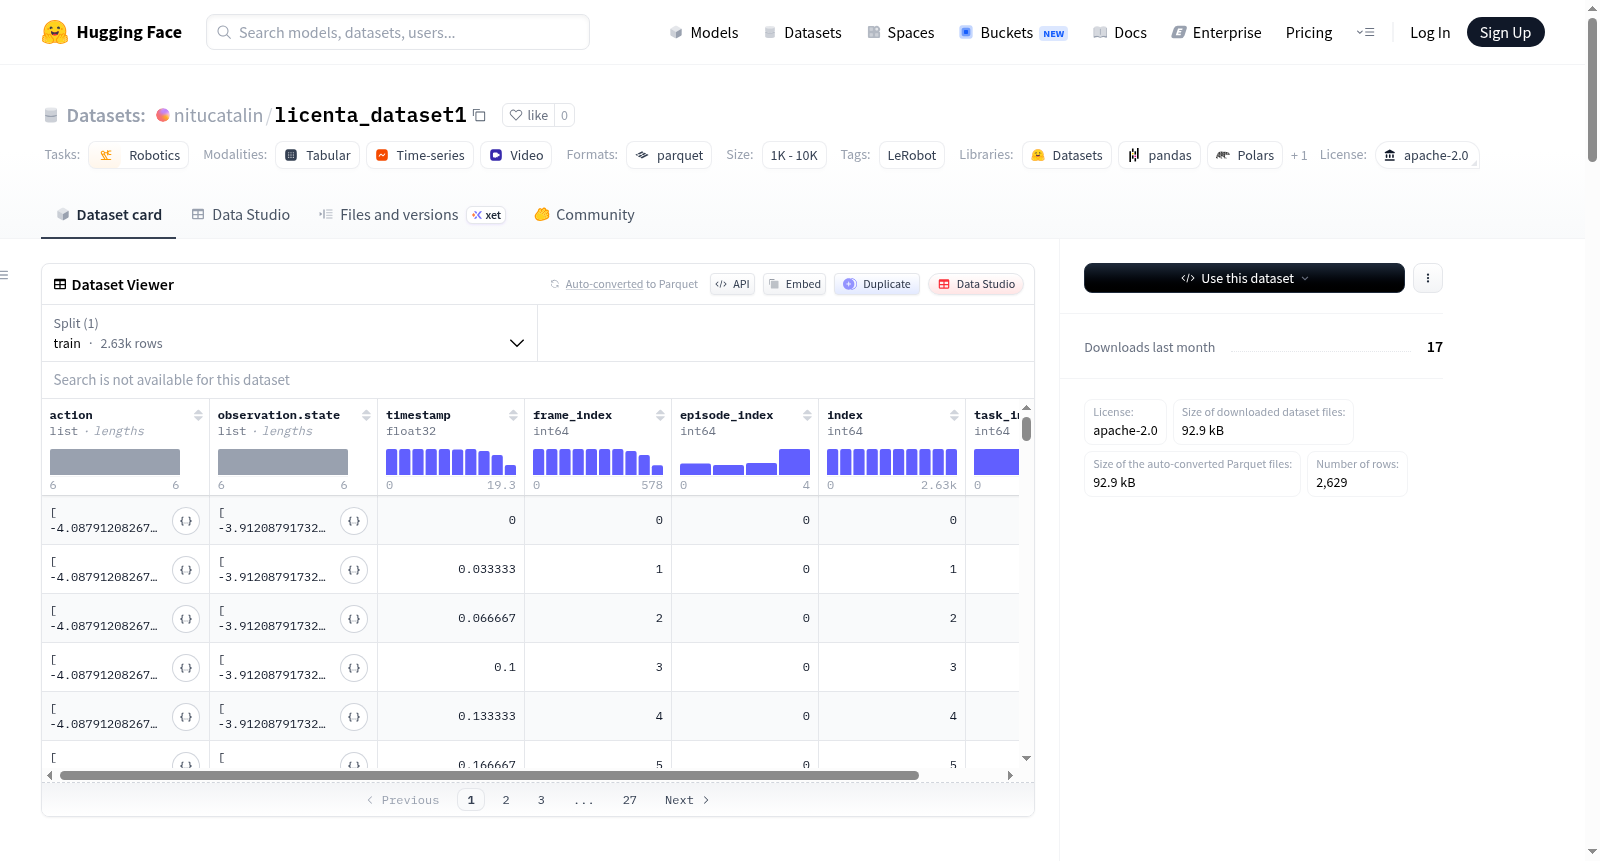
This dataset was developed using LeRobot for robotics-related tasks. It consists of 5 segments with a total of 2629 frames, covering one single task. The data is stored in Parquet file format, with an overall data size of 100 MB and a video file size of 200 MB. The dataset includes various features: action states (6 floating-point parameters), observation states (6 floating-point parameters), front-facing and top-down video observations (480x640 resolution, 3 channels, 30 fps), as well as auxiliary information such as timestamps, frame indices, and segment indices. The video data adopts AV1 encoding, uses YUV420p pixel format, and contains no audio. This dataset is licensed under Apache-2.0.
数据集概述
基本信息
- 数据集名称: licenta_dataset1
- 发布者: nitucatalin
- 许可证: Apache 2.0
- 任务类别: 机器人学
- 标签: LeRobot
- 创建工具: 使用 LeRobot 创建
- 可视化链接: https://huggingface.co/spaces/lerobot/visualize_dataset?path=nitucatalin/licenta_dataset1
数据集结构
- 配置名称: default
- 数据文件格式: Parquet 文件,路径模式为
data/*/*.parquet - 总数据文件大小: 100 MB
- 总视频文件大小: 200 MB
元数据摘要
- 代码库版本: v3.0
- 机器人类型: omx_follower
- 总情节数: 5
- 总帧数: 2629
- 总任务数: 1
- 数据块大小: 1000
- 帧率: 30 FPS
- 数据分割: 训练集包含所有5个情节(索引0到5)
数据特征
- 动作: 6维浮点数组,对应6个关节位置。
- 观测状态: 6维浮点数组,对应6个关节位置。
- 观测图像(前视): 视频数据,分辨率480x640,3通道,编码格式AV1。
- 观测图像(顶视): 视频数据,分辨率480x640,3通道,编码格式AV1。
- 时间戳: 单精度浮点数。
- 帧索引: 64位整数。
- 情节索引: 64位整数。
- 数据索引: 64位整数。
- 任务索引: 64位整数。
引用信息
- 论文: 未提供
- 主页: 未提供
- BibTeX引用格式: 未提供