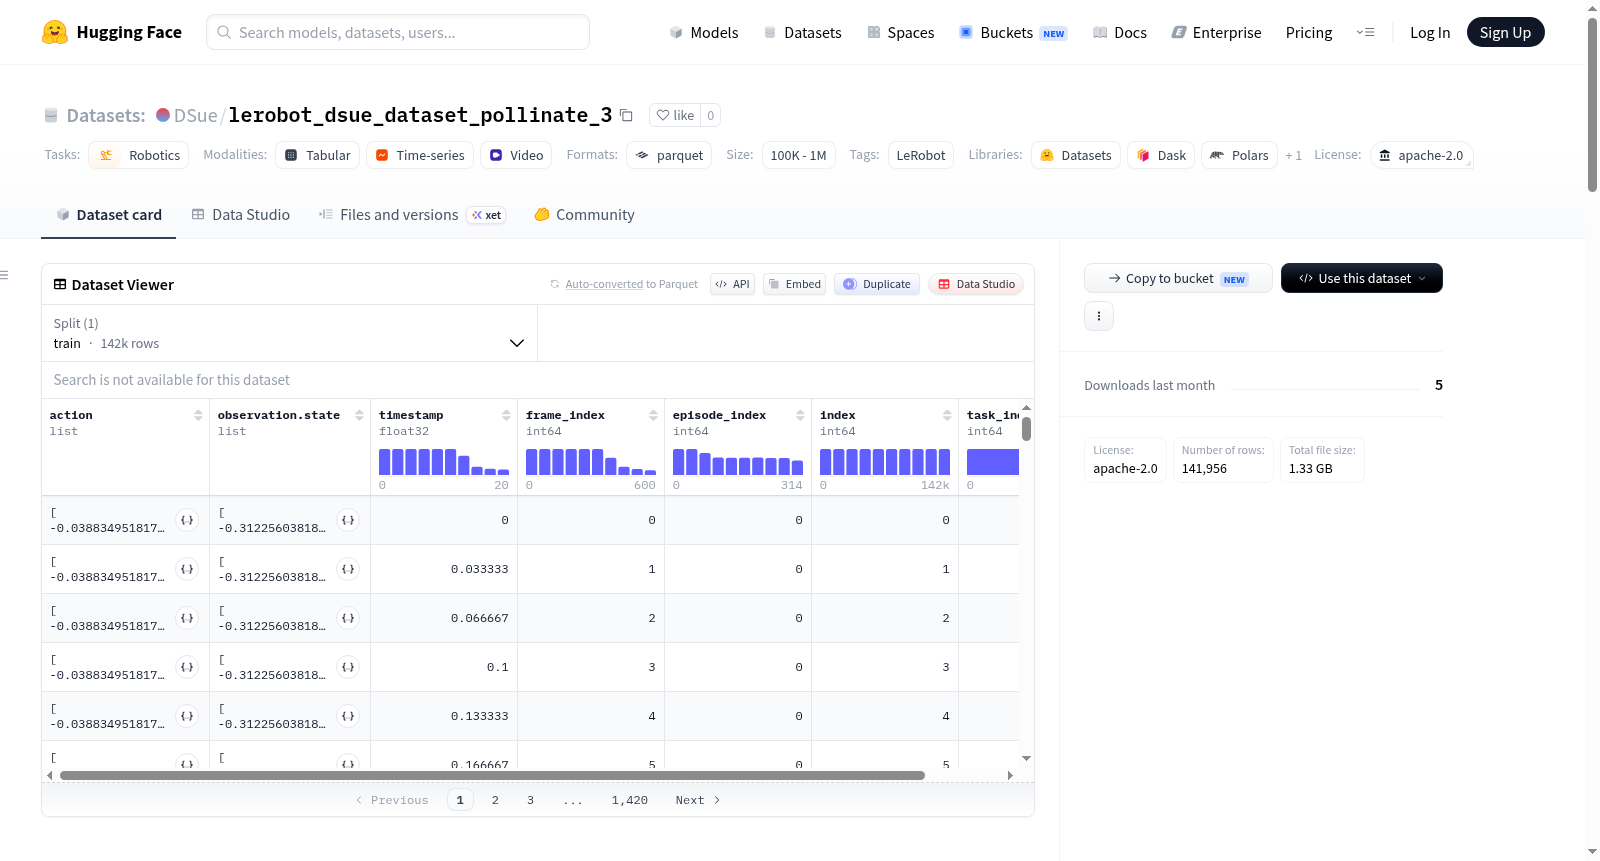
lerobot_dsue_dataset_pollinate_3
收藏资源简介:
该数据集是使用LeRobot框架创建的机器人领域数据集,主要用于机器人控制任务,特别是跟随(so_follower)类型任务。数据集以时序形式组织,包含多模态观测数据和对应的机器人动作指令。数据内容主要包括:机器人本体的6个关节(肩部平移、肩部升降、肘部弯曲、腕部弯曲、腕部旋转、夹爪)的位置信息,既作为观测状态也作为动作输出;来自两个视角(前视和侧视)的图像观测,均为分辨率480x640的RGB视频流,帧率为30fps。数据集还包含丰富的时间步和序列索引信息,如时间戳、帧索引、回合索引和任务索引,便于时序建模和任务划分。数据以分块形式存储,每个数据块包含1000帧,总数据文件大小约100MB,视频文件大小约200MB。该数据集适用于机器人模仿学习、强化学习、视觉-动作映射等研究任务。
This dataset is created using the LeRobot framework for the robotics domain, primarily designed for robot control tasks, especially the following (so_follower) type tasks. The dataset is organized in a temporal sequence format, containing multimodal observation data and corresponding robot action commands. The data content mainly includes: position information of the robots 6 joints (shoulder translation, shoulder elevation, elbow flexion, wrist flexion, wrist rotation, gripper), which serve both as observation states and action outputs; image observations from two perspectives (front view and side view), both as RGB video streams with a resolution of 480x640 and a frame rate of 30fps. The dataset also contains rich timestep and sequence index information, such as timestamps, frame indices, episode indices, and task indices, facilitating temporal modeling and task partitioning. Data is stored in chunks, with each chunk containing 1000 frames. The total data file size is approximately 100MB, and the video file size is about 200MB. This dataset is suitable for research tasks such as robot imitation learning, reinforcement learning, and vision-action mapping.
数据集概述
- 许可证: Apache-2.0
- 任务类别: 机器人学 (Robotics)
- 标签: LeRobot
- 创建工具: 使用 LeRobot 创建
数据集结构
- 机器人类型: so_follower
- 总剧集数: 0
- 总帧数: 0
- 总任务数: 0
- 数据块大小: 1000
- 数据文件大小: 100 MB
- 视频文件大小: 200 MB
- 帧率 (FPS): 30
数据路径
- 数据文件:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
特征描述
| 特征名称 | 数据类型 | 形状 | 维度名称 |
|---|---|---|---|
action |
float32 | [6] | shoulder_pan.pos, shoulder_lift.pos, elbow_flex.pos, wrist_flex.pos, wrist_roll.pos, gripper.pos |
observation.state |
float32 | [6] | shoulder_pan.pos, shoulder_lift.pos, elbow_flex.pos, wrist_flex.pos, wrist_roll.pos, gripper.pos |
observation.images.front |
video | [480, 640, 3] | height, width, channels |
observation.images.side |
video | [480, 640, 3] | height, width, channels |
timestamp |
float32 | [1] | 无 |
frame_index |
int64 | [1] | 无 |
episode_index |
int64 | [1] | 无 |
index |
int64 | [1] | 无 |
task_index |
int64 | [1] | 无 |
引用
- BibTeX: 暂无信息