
HorizonRobotics/EmbodiedGenData
收藏官方服务:
资源简介:
--- license: apache-2.0 configs: - config_name: default default: true data_files: - split: train path: dataset/dataset_index.csv --- https://huggingface.co/spaces/HorizonRobotics/EmbodiedGen-Gallery-Explorer
提供机构:
HorizonRobotics搜集汇总
数据集介绍
构建方式
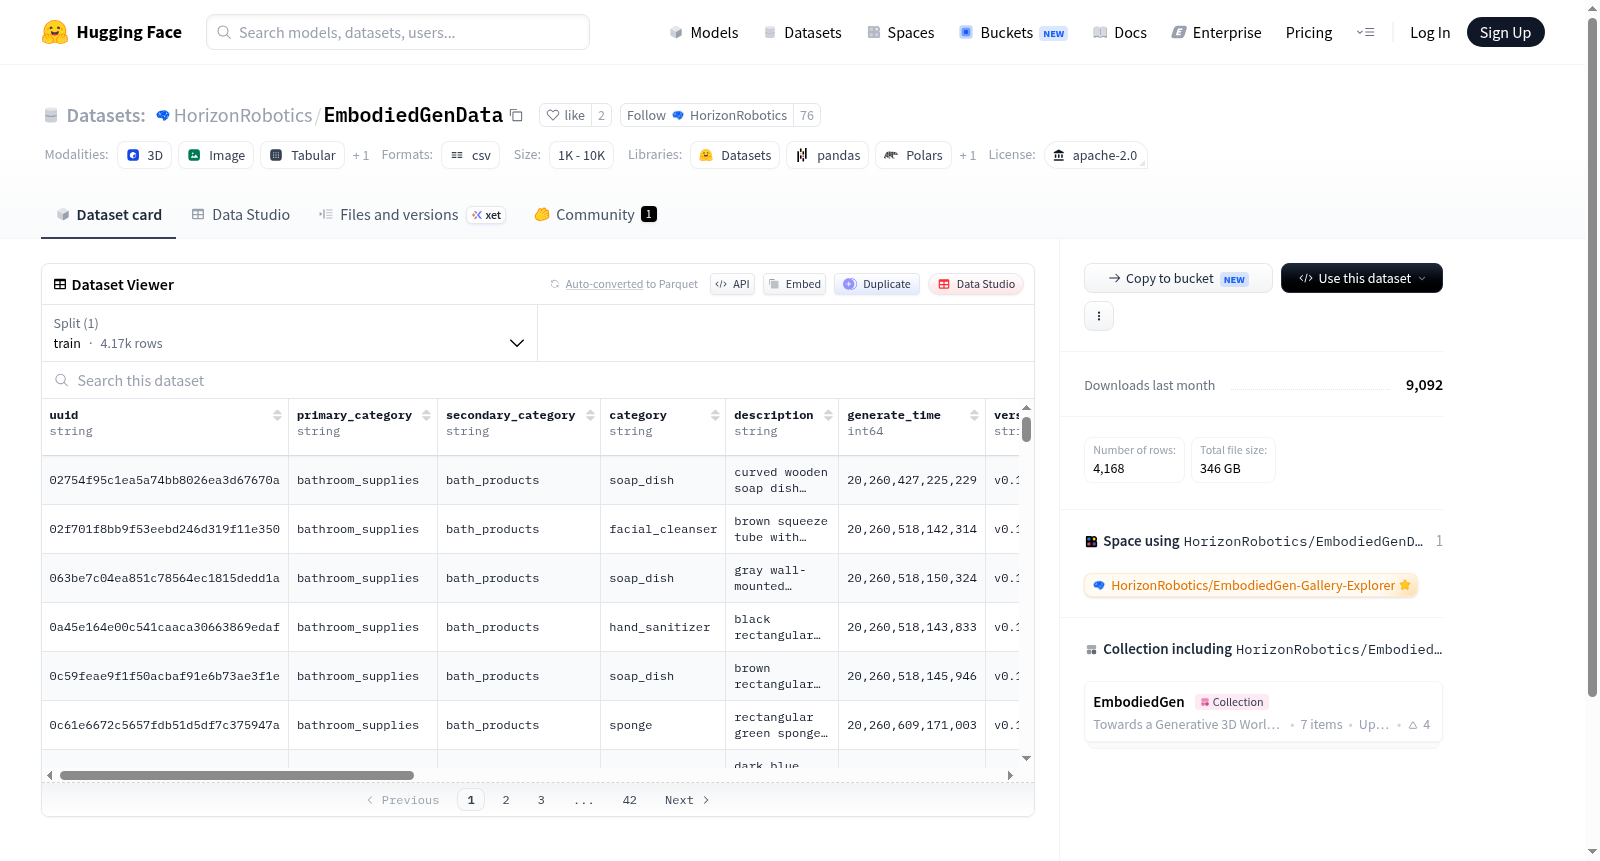
EmbodiedGenData数据集的构建基于大规模真实与合成数据的融合策略。其核心资源存储于dataset_index.csv文件中,该文件通过系统化的索引方式,汇总了来自多种具身智能场景的多模态数据样本。构建过程中,数据采集涵盖了视觉、力觉与运动控制等关键模态,并经过清洗与标注,确保数据质量与任务适配性。同时,数据集可通过HuggingFace上的空间应用(EmbodiedGen-Gallery-Explorer)进行可视化探索,进一步验证数据集的完整性与实用性。
使用方法
用户可通过HuggingFace Datasets库加载EmbodiedGenData,指定config_name为'default'并选取'train'分割,即可获取dataset_index.csv中的索引数据。此后,依据索引文件中的路径信息,用户可下载对应的原始数据文件,如深度图、点云或力反馈记录等。结合具身智能框架(如Habitat或MuJoCo),用户可将数据直接用于模型训练、评估或仿真环境配置。同时,借助线上空间(EmbodiedGen-Gallery-Explorer),用户能直观浏览数据样本,辅助理解数据结构与任务设计。
背景与挑战
背景概述
EmbodiedGenData数据集由地平线机器人(Horizon Robotics)研究团队创建,旨在推动具身智能领域的发展。具身智能致力于使智能体能够在物理世界中自主感知、决策与行动,而高质量的数据集是训练这类智能体的关键基石。该数据集聚焦于多模态感知与运动控制的融合问题,为机器人学习、人机交互等前沿研究提供标准化评估基准。自发布以来,EmbodiedGenData在机器人操控、导航等任务中展现出重要价值,促进了具身智能从仿真环境向真实场景的迁移能力研究,成为该领域研究者验证算法有效性的重要平台。
当前挑战
EmbodiedGenData所应对的核心挑战在于具身智能体在复杂动态环境中实现泛化能力。具体而言,如何让机器人从有限的数据中学习并适应未见过的新物体、新场景,是亟待突破的瓶颈。构建过程中,数据采集面临硬件平台的异构性问题,不同型号机器人传感器的差异导致数据一致性难以保证。此外,多模态数据(如视觉、触觉、运动指令)的精确时空对齐、大规模标注成本控制,以及在开放世界中保证数据覆盖度的平衡,均对数据集构建提出严苛要求。
常用场景
经典使用场景
在具身智能(Embodied AI)研究领域,EmbodiedGenData数据集被广泛用于机器人感知与交互任务的训练与评估。该数据集通过多模态数据融合的方式,涵盖了丰富的机器人操作场景,包括物体抓取、环境导航和动态交互等。研究者利用其提供的精细化标注信息,能够高效地训练视觉语言模型(VLMs)与策略网络,从而提升机器人在非结构化环境中执行复杂任务的泛化能力。该数据集的经典应用场景聚焦于模拟现实世界中机器人的端到端学习,为具身智能体从感知到动作的闭环推理提供了坚实的数据基础。
解决学术问题
EmbodiedGenData数据集有效解决了具身智能领域中数据稀缺与场景多样性不足的核心学术问题。在传统研究中,机器人学习常受限于小规模、低多样性的数据集,难以实现从模拟到现实的迁移。该数据集通过生成式技术构建了海量、高保真的交互场景,大幅提升了数据样本的覆盖范围与复杂程度。这不仅推动了多模态学习、迁移学习和零样本泛化等前沿方向的发展,还促使学术界重新审视具身智能体的学习效率与鲁棒性。其意义在于为构建通用型机器人智能提供了标准化数据支撑,加速了从任务特定算法向通用具身策略的范式转变。
实际应用
在实际应用中,EmbodiedGenData数据集被广泛用于服务机器人、工业自动化和家庭辅助系统的开发。例如,在智能仓储场景中,机器人需快速识别与抓取各类物品,该数据集提供的高质量视觉与运动数据可显著提升物品分类与抓取成功率。在家庭服务领域,基于该数据集训练的模型能够更好地理解人类指令并适应动态环境,如自主导航避障或执行精细化操作。此外,该数据集还支持跨场景迁移学习,降低机器人企业在真实环境中部署的成本与风险。通过与主流机器人平台(如ROS)集成,EmbodiedGenData为从学术研究走向产业落地架设了桥梁,推动了具身智能技术的商业化进程。
数据集最近研究
最新研究方向
EmbodiedGenData数据集聚焦于具身智能领域的前沿探索,通过提供大规模的交互式多模态数据,为机器人学习与环境感知的深度融合提供了关键支撑。该数据集的研究方向正引领向具身多模态学习、场景交互建模与零样本泛化能力提升等前沿课题,尤其是在生成式人工智能与机器人的耦合趋势下,EmbodiedGenData为从模拟环境到真实物理世界的知识迁移、以及复杂任务指令的语义理解与执行提供了标准化基准。其发布标志着具身智能从单一感知向认知执行一体化迈出了重要一步,对推动通用机器人自主化、人机协作的实用化落地具有深远意义。
以上内容由遇见数据集搜集并总结生成


