xarm-lift-medium-singlearm-v1
收藏资源简介:
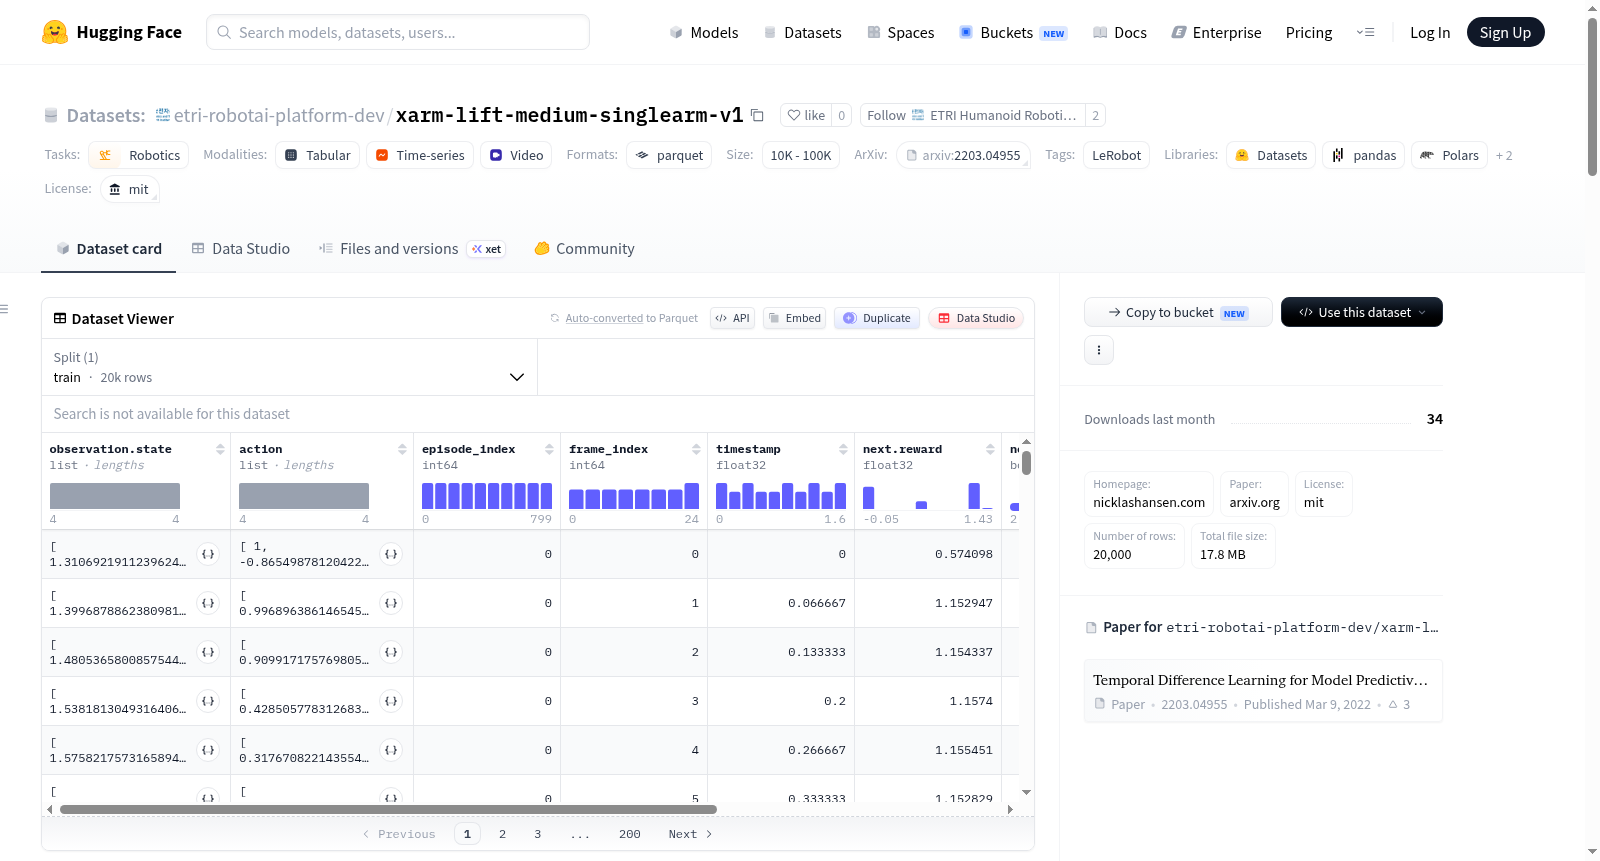
该数据集是一个机器人技术相关的数据集,使用LeRobot工具创建。其背景与ICML 2022发表的论文《Temporal Difference Learning for Model Predictive Control》相关,旨在支持机器人控制策略的学习,特别是与模型预测控制(MPC)和时序差分学习结合的研究。数据集包含800个完整的任务执行序列(episodes),总计20000个时间步(frames),对应800个视频记录。所有数据均用于训练。每个数据样本包含多模态观察和动作信息:观察部分包括一个84x84像素的RGB图像(observation.image)和一个4维的浮点向量表示机器人关节状态(observation.state,对应四个电机motor_0到motor_3)。动作部分(action)也是一个4维浮点向量,代表施加给四个电机的控制指令。此外,每个样本还包含元数据:episode_index(序列索引)、frame_index(帧索引)、timestamp(时间戳)、next.reward(下一步的奖励值)、next.done(序列是否结束的标志)、index(样本索引)和task_index(任务索引,本数据集中为单一任务)。数据以Parquet格式存储,视频以MP4格式(AV1编码,15fps)存储。该数据集适用于机器人强化学习、模仿学习、行为克隆以及视觉-动作策略建模等任务。
This dataset is related to robotics and was created using the LeRobot tool. Its background is associated with the ICML 2022 paper Temporal Difference Learning for Model Predictive Control, aiming to support the learning of robot control strategies, particularly in research combining Model Predictive Control (MPC) and temporal difference learning. The dataset contains 800 complete task execution sequences (episodes), totaling 20,000 time steps (frames), corresponding to 800 video recordings. All data is used for training. Each data sample includes multimodal observations and action information: the observation part consists of an 84x84 pixel RGB image (observation.image) and a 4-dimensional floating-point vector representing robot joint states (observation.state, corresponding to four motors: motor_0 to motor_3). The action part (action) is also a 4-dimensional floating-point vector, representing control commands applied to the four motors. Additionally, each sample includes metadata: episode_index (sequence index), frame_index (frame index), timestamp (timestamp), next.reward (reward for the next step), next.done (flag indicating whether the sequence has ended), index (sample index), and task_index (task index, which is a single task in this dataset). Data is stored in Parquet format, and videos are stored in MP4 format (AV1 encoding, 15fps). This dataset is suitable for tasks such as robot reinforcement learning, imitation learning, behavior cloning, and vision-action policy modeling.
数据集概述
- 名称: xarm-lift-medium-singlearm-v1
- 许可证: MIT
- 任务类别: 机器人学
- 标签: LeRobot
- 创建工具: 使用 LeRobot 创建
- 相关资源:
数据集结构
- 代码库版本: v2.0
- 机器人类型: 未知
- 总episode数: 800
- 总帧数: 20000
- 总任务数: 1
- 总视频数: 800
- 总chunk数: 1
- chunk大小: 1000
- 帧率 (FPS): 15
- 数据划分:
- 训练集: episodes 0 到 799
- 数据路径:
data/chunk-{episode_chunk:03d}/episode_{episode_index:06d}.parquet - 视频路径:
videos/chunk-{episode_chunk:03d}/{video_key}/episode_{episode_index:06d}.mp4 - 配置文件: default (数据文件:
data/*/*.parquet)
数据特征
| 特征名称 | 数据类型 | 形状 | 说明 |
|---|---|---|---|
observation.image |
视频 | (84, 84, 3) | 观察图像,编码为AV1,帧率15 FPS,无音频,非深度图 |
observation.state |
float32 | (4,) | 机器人状态(4个电机) |
action |
float32 | (4,) | 动作(4个电机) |
episode_index |
int64 | (1,) | episode索引 |
frame_index |
int64 | (1,) | 帧索引 |
timestamp |
float32 | (1,) | 时间戳 |
next.reward |
float32 | (1,) | 下一状态的奖励 |
next.done |
bool | (1,) | 下一状态是否终止 |
index |
int64 | (1,) | 索引 |
task_index |
int64 | (1,) | 任务索引 |
引用
bibtex @inproceedings{Hansen2022tdmpc, title={Temporal Difference Learning for Model Predictive Control}, author={Nicklas Hansen and Xiaolong Wang and Hao Su}, booktitle={ICML}, year={2022} }