newbalance_shoe_insole_retrieval_and_packing_0611
收藏资源简介:
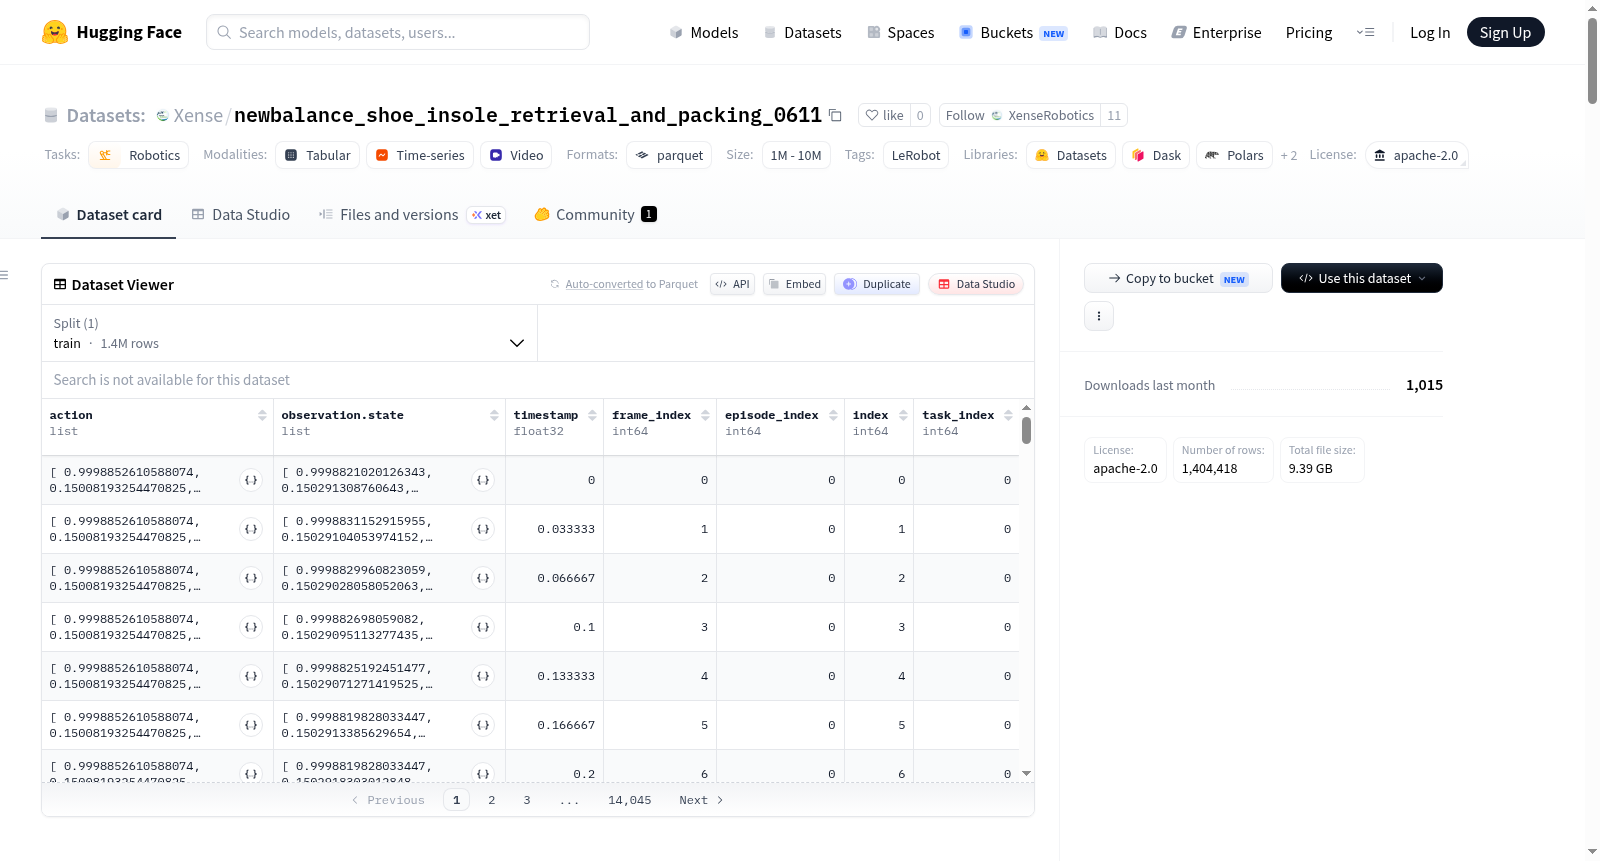
该机器人数据集使用LeRobot框架创建,旨在为机器人学习研究提供多模态演示数据。数据采集自名为bi_flexiv_rizon4_rt的双臂机器人系统,核心数据包括动作指令、状态观测和多路视觉观测。动作和状态观测由20维浮点数向量表示,涵盖左右机械臂末端执行器在三维空间中的位置(x, y, z)和姿态(r1至r6),以及左右夹爪的开合位置。视觉观测包括:头部摄像头(480x640 RGB)、左右腕部摄像头(各480x640 RGB)、左右机械臂上的触觉传感器图像(各两个,分辨率为400x700 RGB)。所有视频流以30 FPS录制。数据集包含94条完整工作序列,总计超过140万帧数据,全部划分为训练集。数据以分块形式存储,结构化数据保存在Parquet文件中,视频数据保存在MP4文件中。适用于机器人模仿学习、强化学习、视觉伺服控制、多模态感知与策略学习等研究任务。
This robot dataset is created using the LeRobot framework and aims to provide multimodal demonstration data for robot learning research. The data is collected from a dual-arm robot system named bi_flexiv_rizon4_rt. Core data includes action commands, state observations, and multi-channel visual observations. Actions and state observations are represented by 20-dimensional floating-point vectors, covering the position (x, y, z) and orientation (r1 to r6) of the left and right robot arm end-effectors (TCP) in three-dimensional space, as well as the opening and closing positions of the left and right grippers. Visual observations include: a head camera (480x640 RGB), left and right wrist cameras (each 480x640 RGB), and tactile sensor images on the left and right robot arms (two each, with a resolution of 400x700 RGB). All video streams are recorded at 30 FPS. The dataset contains 94 complete work episodes, totaling over 1.4 million frames, all divided into a training set. Data is stored in chunks, with structured data (actions, states, indices, etc.) saved in Parquet files and video data saved in MP4 files. It is suitable for research tasks such as robot imitation learning, reinforcement learning, visual servoing control, multimodal perception, and policy learning.
数据集概述
- 数据集名称:newbalance_shoe_insole_retrieval_and_packing_0611
- 来源平台:Hugging Face Datasets
- 许可证:Apache-2.0
- 任务类别:机器人(Robotics)
- 标签:LeRobot
数据集规模与结构
- 机器人类型:双Flexiv Rizon4 RT(bi_flexiv_rizon4_rt)
- 总剧集数:94
- 总帧数:1,404,418
- 总任务数:1
- 块大小:1,000
- 数据文件大小:约100 MB
- 视频文件大小:约500 MB
- 帧率:30 FPS
- 数据集划分:全部94个剧集用于训练(train: 0:94)
数据特征
- 动作(action):20维浮点数(float32),包含左右TCP位置(x, y, z, r1-r6)和左右夹爪位置(left/right_gripper.pos)。
- 观测状态(observation.state):20维浮点数(float32),与动作特征完全相同。
- 观测图像(observation.images):视频数据,包括:
- head:480×640像素,3通道
- left_wrist:480×640像素,3通道
- right_wrist:480×640像素,3通道
- left_tactile_0:400×700像素,3通道
- left_tactile_1:400×700像素,3通道
- right_tactile_0:400×700像素,3通道
- right_tactile_1:400×700像素,3通道
- 所有视频采用H.264编码,30 FPS,无音频。
- 其他特征:
- 时间戳(timestamp):float32,形状[1]
- 帧索引(frame_index):int64,形状[1]
- 剧集索引(episode_index):int64,形状[1]
- 索引(index):int64,形状[1]
- 任务索引(task_index):int64,形状[1]
数据存储路径
- 数据文件:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频文件:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
引用信息
- 当前暂无可用的BibTeX引用信息。