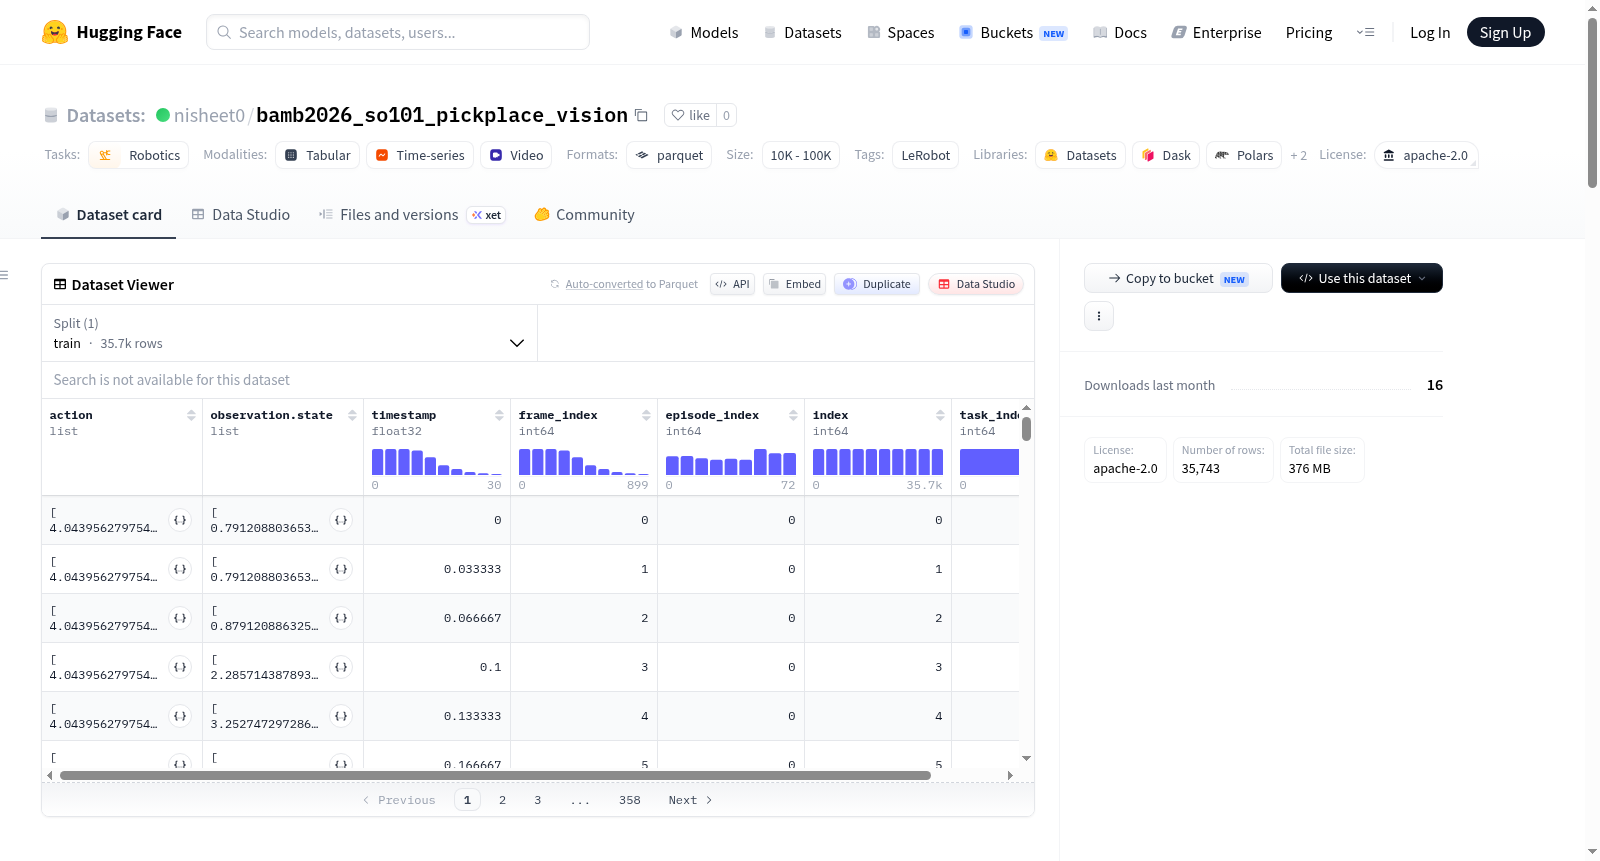
bamb2026_so101_pickplace_vision
收藏资源简介:
该数据集是一个用于机器人操作任务的数据集,使用LeRobot框架创建。它包含72个完整的操作序列(episodes),总计35298个数据帧,涵盖单一任务类型。数据以分块形式组织,每个数据块包含1000帧。数据集总大小为300MB(其中数据文件100MB,视频文件200MB),采用30fps的帧率记录。关键字段包括:动作(action)字段记录6个关节(肩部平移、肩部升降、肘部弯曲、腕部弯曲、腕部旋转、夹爪)的位置信息;状态观测(observation.state)字段同样包含这6个关节的位置信息;视觉观测(observation.images.wrist)字段提供腕部摄像头的RGB视频流,分辨率为480x640,3通道;此外还包含时间戳(timestamp)、帧索引(frame_index)、序列索引(episode_index)、全局索引(index)和任务索引(task_index)等元数据字段。数据集专门针对so_follower型机器人设计,适用于机器人模仿学习、强化学习、视觉运动控制等研究任务,并已划分为训练集(包含所有72个序列)。
This dataset is designed for robotic manipulation tasks and is created using the LeRobot framework. It contains 72 complete operation sequences (episodes), totaling 35,298 data frames, covering a single task type. The data is organized in chunks, with each chunk containing 1,000 frames. The total dataset size is 300MB (with data files at 100MB and video files at 200MB), recorded at a frame rate of 30fps. Key fields include: the action field records position information for 6 joints (shoulder translation, shoulder lift, elbow bend, wrist bend, wrist rotation, gripper); the state observation (observation.state) field also contains position information for these 6 joints; the visual observation (observation.images.wrist) field provides an RGB video stream from a wrist-mounted camera with a resolution of 480x640 and 3 channels; additionally, it includes metadata fields such as timestamp, frame_index, episode_index, index, and task_index. The dataset is specifically designed for the so_follower type robot and is suitable for research tasks in robot imitation learning, reinforcement learning, and visual-motor control. It has been divided into a training set (containing all 72 sequences).
- 数据集名称:bamb2026_so101_pickplace_vision
- 许可证:Apache-2.0
- 任务类型:机器人(Robotics)
- 标签:LeRobot
- 数据集规模:
- 总片段数:72
- 总帧数:35,298
- 总任务数:1
- 数据文件大小:100 MB
- 视频文件大小:200 MB
- 帧率:30 FPS
- 机器人类型:so_follower
- 数据拆分:
- 训练集:片段 0 至 71(共 72 个片段,无验证/测试集)
- 数据集结构:
- 数据路径:
data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet - 视频路径:
videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4 - 特征:
- 动作(action):6维连续控制(shoulder_pan.pos, shoulder_lift.pos, elbow_flex.pos, wrist_flex.pos, wrist_roll.pos, gripper.pos),浮点32
- 观测状态(observation.state):6维(与动作空间相同),浮点32
- 观测图像-手腕摄像头(observation.images.wrist):视频,分辨率 480×640,3通道,编码 AV1,FPS 30
- 时间戳(timestamp):浮点32,形状 1
- 帧索引(frame_index):int64,形状 1
- 片段索引(episode_index):int64,形状 1
- 索引(index):int64,形状 1
- 任务索引(task_index):int64,形状 1
- 数据路径:
- 用途:该数据集用于机器人拾取和放置任务(pick and place),包含手腕摄像头视觉观察和机器人关节状态/动作记录。数据集由 LeRobot 框架创建,可可视化展示。