robocasa_20260430T030150Z_full_run_setup_wine_glasses
收藏资源简介:
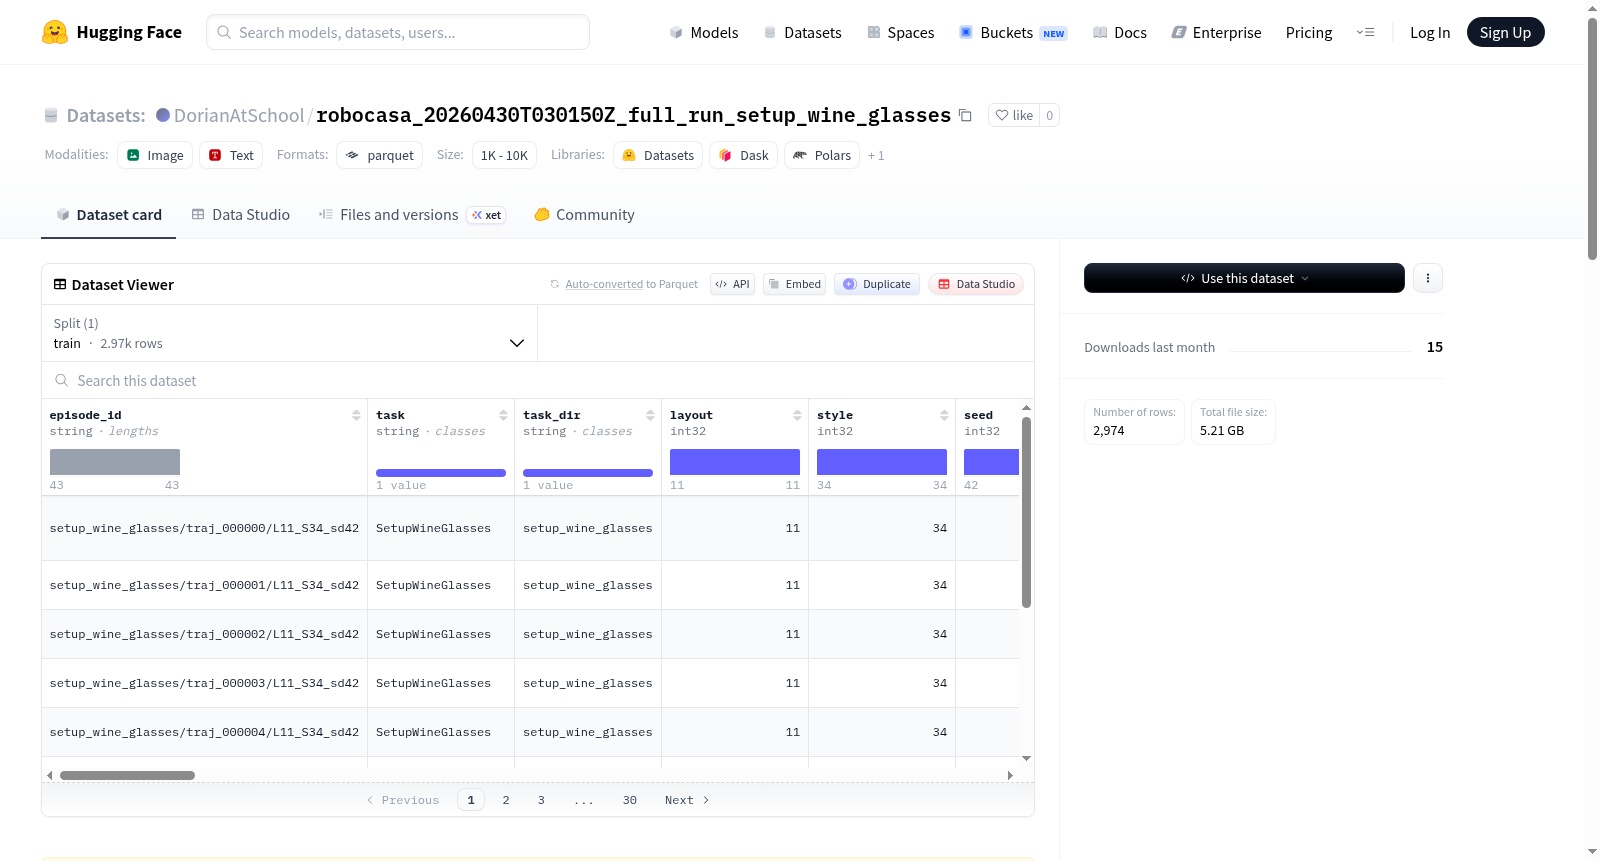
RoboCasa Trajectories Single 数据集包含 RoboCasa 环境中的轨迹/情节数据,每条记录对应一个轨迹/情节。数据集采用结构化存储,包含情节级数据(如adapted_trajectory、original_trajectory、execution_metadata,以JSON格式内联存储)、步骤级数据(如step_index、tool_name、tool_args、robot_idx、success,存储在序列列中)和图像列(如room_view、top_view、map、agentview_center、agentview_left、agentview_right、wrist,保持内联并可在数据表中查看)。数据集统计显示总行数为2974,情节数为2974,任务类型为SetupWineGlasses,平均每情节步数为34.9。注意事项包括相机渲染存储为JPEG格式,地图保持PNG格式,不包含MP4视频和调试用的初始相机帧,行粒度为轨迹,且嵌套序列列对HF表格查看器不太友好。
The RoboCasa Trajectories Single dataset contains trajectory/episode data from the RoboCasa environment, with each record corresponding to a trajectory/episode. The dataset is stored in a structured format, including episode-level data (such as adapted_trajectory, original_trajectory, execution_metadata, stored inline in JSON format), step-level data (such as step_index, tool_name, tool_args, robot_idx, success, stored in sequence columns), and image columns (such as room_view, top_view, map, agentview_center, agentview_left, agentview_right, wrist, kept inline and viewable in the data table). Dataset statistics show a total of 2974 rows, 2974 episodes, task type SetupWineGlasses, and an average of 34.9 steps per episode. Notes indicate that camera renders are stored in JPEG format, maps remain in PNG format, no MP4 videos are included, no debug initial camera frames are included, row granularity is trajectory, and nested sequence columns are not very friendly to the HF table viewer.
数据集概述:RoboCasa Trajectories Single
基本信息
- 数据集名称:RoboCasa Trajectories Single
- 数据集地址:https://huggingface.co/datasets/DorianAtSchool/robocasa_20260430T030150Z_full_run_setup_wine_glasses
- 配置文件:
default,包含训练集(train) - 数据文件路径:
data/train-*
数据规模
- 总行数:2974
- 总episodes数:2974
- 任务类型:
SetupWineGlasses - 平均每episode步数:34.9
数据结构
每行数据代表一个完整的 RoboCasa 轨迹/episode,包含以下内容:
Episode 级别数据(内联JSON存储)
adapted_trajectoryoriginal_trajectoryexecution_metadata
Step 级别数据(对齐的序列列)
step_index:步骤索引tool_name:工具名称tool_args:工具参数robot_idx:机器人索引success:成功标志
图像数据(内联显示)
room_view:房间视图top_view:俯视图map:地图(PNG格式)agentview_center:中央视角agentview_left:左侧视角agentview_right:右侧视角wrist:腕部视角
加载方式
python from datasets import load_dataset
ds = load_dataset("DorianAtSchool/robocasa_20260430T030150Z_full_run_setup_wine_glasses", split="train")
注意事项
- 相机渲染图像以JPEG格式存储,地图以PNG格式存储
- 不包含MP4视频
- 不包含调试用的
initial/pre_initial_state相机帧 - 数据粒度级别为
trajectory - 嵌套序列列在HF表格查看器中显示不够友好,但可通过
load_dataset()完整加载