
遇见数据集

ankile/square-01a-baseline-uniform-r2-nocf

收藏
Hugging Face2026-05-28 更新2026-05-31 收录
官方服务:

资源简介:

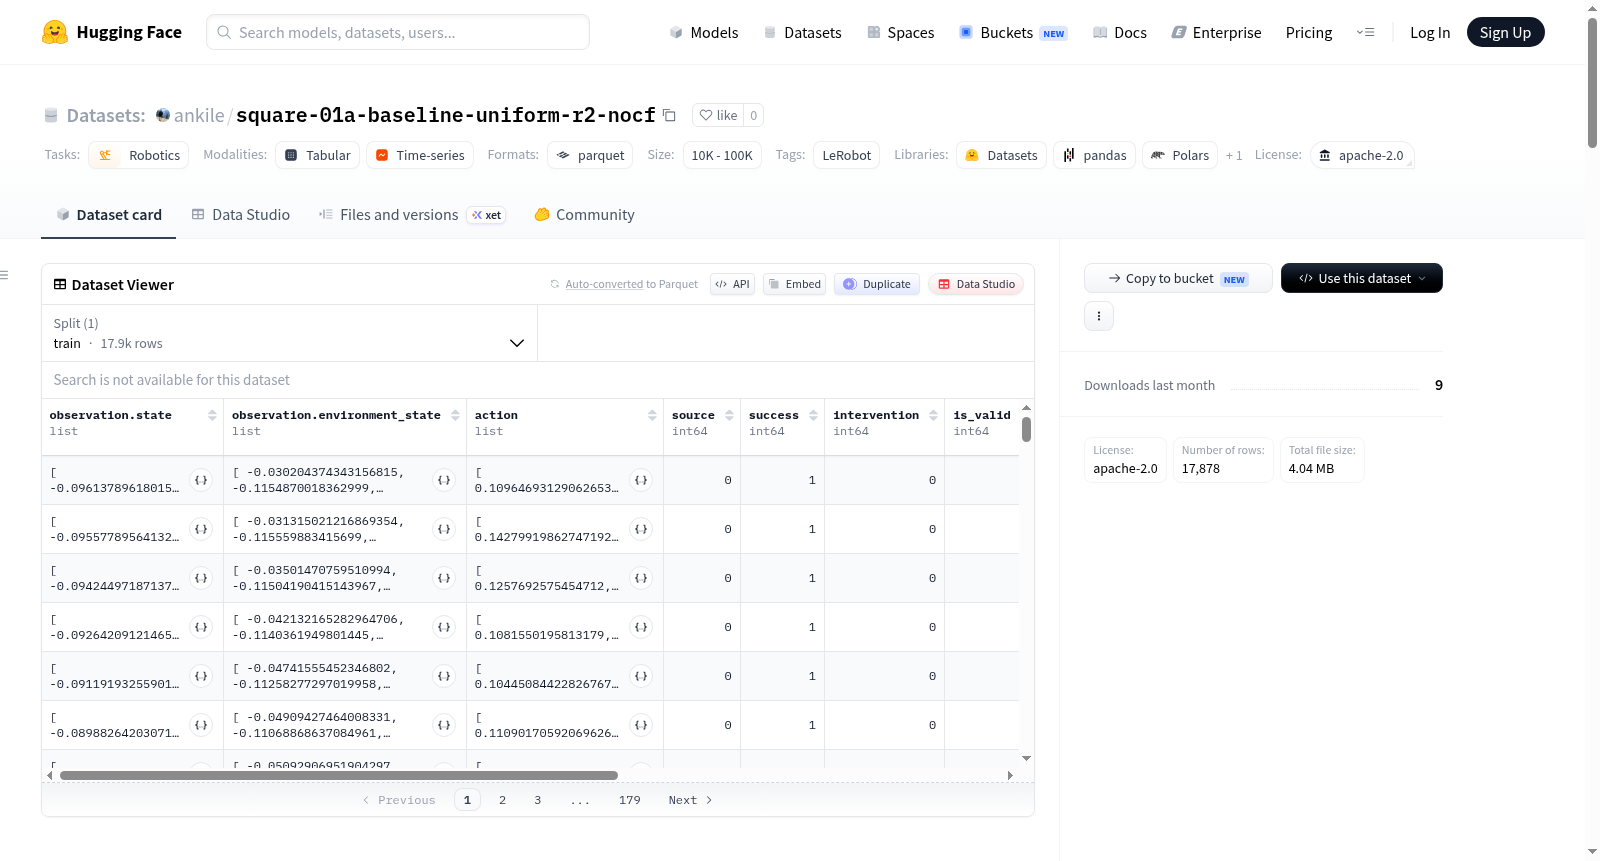
该数据集使用LeRobot框架创建,专注于机器人技术领域,特别是针对panda机器人。数据集包含100个训练集,总帧数为17878,数据以Parquet格式存储。特征包括机器人末端执行器(eef)的位置和姿态、环境状态、动作指令、成功标志、干预标志、有效性标志、奖励信号、完成标志、时间戳和索引信息。数据集用于机器人控制任务,例如操作螺母等对象,帧率为20fps,总数据大小约为100MB,视频数据大小约为200MB。

This dataset was created using the LeRobot framework, focusing on the robotics domain, specifically for the panda robot. It contains 100 training episodes with a total of 17,878 frames, stored in Parquet format. Features include robot end-effector (eef) position and orientation, environment state, action commands, success flags, intervention flags, validity flags, reward signals, done flags, timestamps, and indices. The dataset is designed for robot control tasks, such as manipulating objects like nuts, with a frame rate of 20fps, total data size of approximately 100MB, and video data size of about 200MB.
提供机构:
ankile
搜集汇总
数据集介绍
ankile/square-01a-baseline-uniform-r2-nocf 数据集图片
构建方式
该数据集基于LeRobot框架构建,旨在为机器人操作任务提供标准化的训练与评估基准。数据集以Franka Emika Panda机械臂为硬件平台,通过遥操作采集了100个示范回合的完整轨迹,共计17,878帧时序数据,采样频率为20帧/秒。所有数据按统一格式存储于Parquet文件中,并以1000帧为单元进行分块组织,便于并行访问与加载。数据集采用Apache 2.0许可证开放,确保了广泛的可复现性与合法性。
特点
数据集聚焦于单一任务——螺栓装配,记录了机械臂末端执行器在三维空间中的位姿、夹爪开合状态及环境状态等9维观测数据,同时提供了7维动作指令,包括末端位置的增量变化和夹爪控制信号。尤为独特的是,数据集中包含了环境状态信息,如螺母相对于机械臂的位姿,这为学习物体间精密的交互关系提供了关键线索。此外,数据集还标注了任务成功标志、干预标志及有效标志,便于进行模仿学习中的离线评估与策略分析。
使用方法
该数据集适用于基于行为克隆或离线强化学习的机器人策略训练。用户可通过LeRobot框架的API直接加载Parquet格式的数据,利用其内置的数据迭代器按回合或帧进行采样。数据集已预设训练集(0至100回合),无需额外划分。在模型训练中,可将“observation.state”与“observation.environment_state”作为输入特征,以“action”为预测目标,通过最小化动作预测误差来学习控制策略。同时,“success”标志可用于评估所学策略的装配成功率。
背景与挑战
背景概述
该数据集由LeRobot团队创建,依托于HuggingFace的LeRobot框架,旨在为机器人操作学习提供标准化数据资源。数据集采用Franka Emika Panda机械臂,围绕“螺母对齐”这一精细操作任务,采集了100轮完整演示,共计17878帧数据。每帧记录了包含末端执行器位姿、夹爪状态、螺母相对位置在内的多维观测信息,以及7维动作指令和奖励信号。该数据集因其统一的采样频率(20Hz)和规范的Parquet存储格式,为模仿学习与行为克隆研究提供了高质量的训练基准,在机器人学习社区中具有基础性价值。
当前挑战
该数据集所锚定的核心挑战在于物理交互层面的精密操作泛化:螺母对齐任务要求机械臂在连续空间中实现亚毫米级位姿控制,且需应对接触动力学中的不确定性与摩擦效应。从构建视角看,数据集设计面临的挑战包括:如何通过有限演示(100轮)覆盖状态空间的高维连续性,以及如何保证人类遥操作产生的示范数据在运动平滑性与策略可复现性间的平衡。此外,不含视频模态的设计限制了视觉-运动联合表征学习的可能性,而对源数据(source_id)与干预标记(intervention_flag)的引入,虽有利于训练效果的消融分析,却也增加了数据清洗与预处理的复杂性。
常用场景
经典使用场景
在机器人学习与操控领域,square-01a-baseline-uniform-r2-nocf数据集凭借其精细化的状态-动作空间设计,成为模仿学习与行为克隆研究的经典基准。该数据集基于Franka Emika Panda机械臂平台,采集了100条包含螺丝拧紧任务的完整回合数据,记录机械臂末端执行器的三维位置、四元数姿态及夹爪开合状态,同时提供目标螺丝与机械臂间的相对位姿作为环境状态。研究人员通过监督学习范式,以观测状态为输入、关节/末端动作为输出训练策略网络,评估模型对精准装配动作的复现能力。其均匀采样策略与无显式闭环反馈的设定,尤其适合探究基础运动规划与控制策略的泛化边界。
解决学术问题
该数据集的核心学术贡献在于为精密装配操作中的技能学习提供了标准化验证平台。它系统性地解决了两个关键问题:一是量化评估在部分可观测条件下,仅凭末端位姿与目标相对关系能否完成高精度插装任务;二是探究无显式力反馈时,纯位姿控制策略如何应对接触力自适应调整的挑战。通过记录17维观测特征与7维动作指令的时序关联,研究者得以分析策略网络在不同收敛阈值下的鲁棒性。其公开的100条完整演示轨迹为对比不同行为克隆算法(如扩散策略、高斯混合模型)的数据效率提供了统一基准,推动了从示教到自主执行的闭环控制理论发展。
衍生相关工作
围绕该数据集衍生出一系列推动机器人学习前沿的经典工作。在算法层面,扩散策略(Diffusion Policy)利用其动作空间的连续特性,验证了去噪概率模型在机器人轨迹生成中的优势;隐式行为克隆(IBC)则基于能量函数建模处理多模态动作分布。在系统层面,LeRobot框架将该数据集作为标准化评估接口,支撑了从单任务演示到多任务泛化的联合训练方法。此外,研究者通过引入闭环控制器修正弱化数据集'无显式闭环'的设计局限,催生了混合模仿-强化学习范式的实验验证。这些工作共同确立了该数据集作为精密操作技能学习核心benchmark的地位。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

