
遇见数据集

gsethia08/part3-insert_remove_usb

收藏
Hugging Face2026-05-21 更新2026-05-31 收录
官方服务:

资源简介:

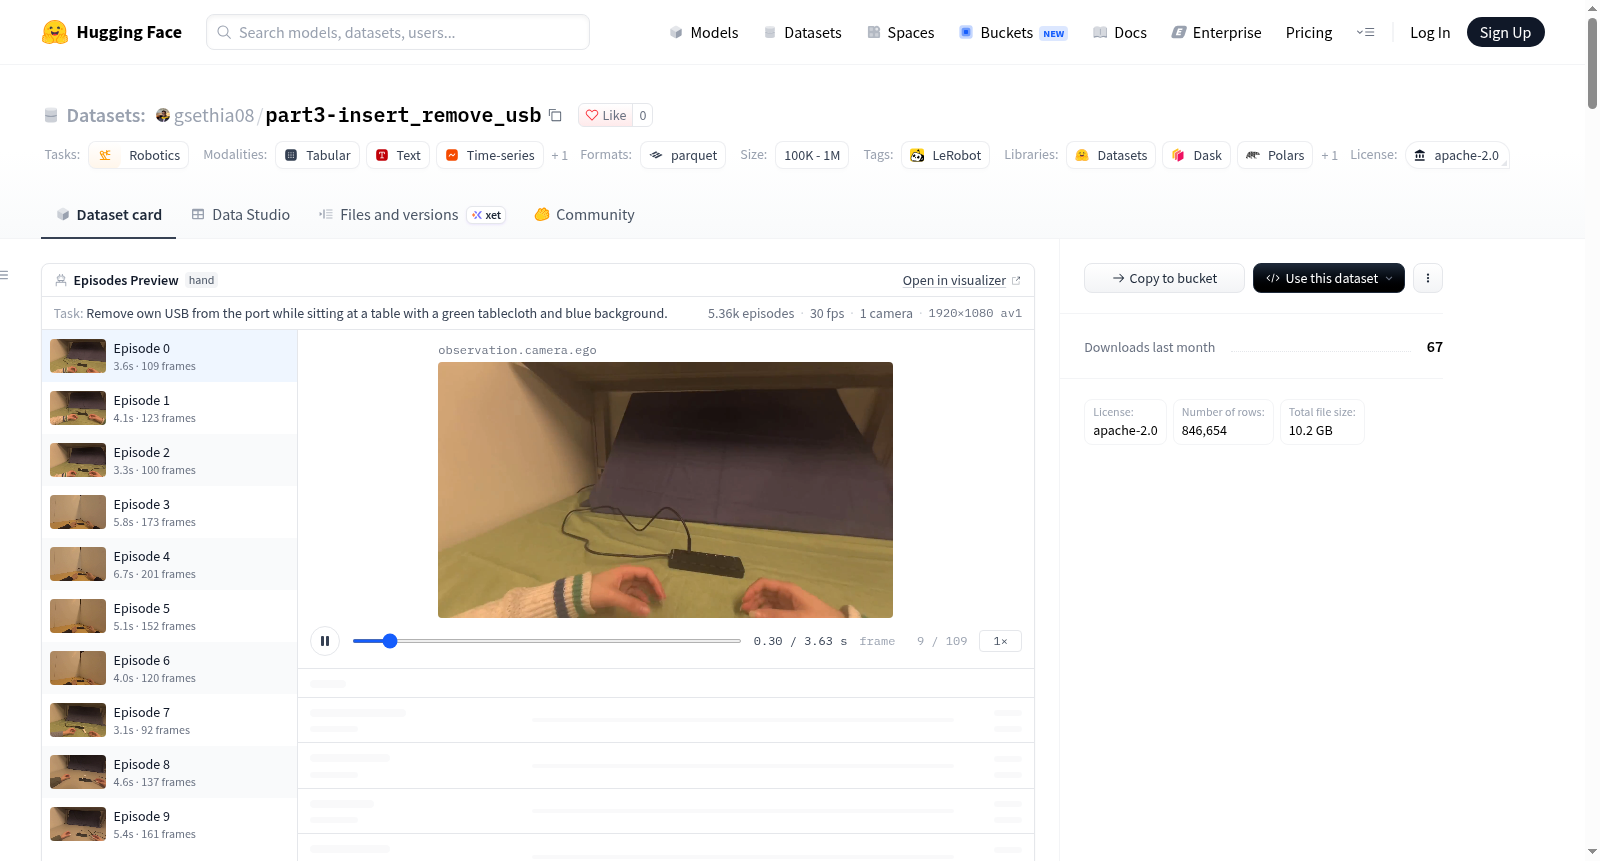
该数据集是一个机器人学数据集,专注于手部机器人的操作任务,使用LeRobot工具创建。数据集包含5363个训练episodes,总计846654帧,覆盖49个不同任务。数据以30fps的视频格式存储,视频分辨率为1080x1920,并包含丰富的特征信息,如观察状态(48维向量,包括左右手腕和手指的坐标及旋转参数)、相机内外参、动作向量(48维)、语言指令、时间戳、帧索引、episode索引和任务索引。数据文件格式为Parquet,总数据大小约100MB,视频文件大小约200MB,适用于机器人控制和强化学习研究。

This is a robotics dataset dedicated to dexterous robotic hand manipulation tasks, developed using the LeRobot toolkit. It encompasses 5363 training episodes, with a total of 846,654 frames, covering 49 distinct tasks. The data is stored as 30fps videos with a resolution of 1080×1920, and includes rich feature information: observation states (a 48-dimensional vector containing coordinates and rotation parameters of the left and right wrists and fingers), camera intrinsic and extrinsic parameters, 48-dimensional action vectors, language instructions, timestamps, frame indices, episode indices, and task indices. The data files are stored in Parquet format, with a total size of approximately 100 MB, while the video files total around 200 MB. This dataset is suitable for research in robotic control and reinforcement learning.
提供机构:
gsethia08
搜集汇总
数据集介绍
gsethia08/part3-insert_remove_usb 数据集图片
构建方式
面向具身智能与机器人操作研究,高质量轨迹数据的构建依赖多源传感信号的同步记录与标准化封装。part3-insert_remove_usb 由 LeRobot 工具链创建,依据 LeRobot v3.0 规范将 USB 插入与移除任务中的机器人手部动作、第一视角视频、关节状态、动作指令、相机内外参及语言指令统一纳入数据集。数据以分块 Parquet 文件和 MP4 视频文件保存,训练集覆盖全部 5363 条片段、846654 帧,采样频率为 30 Hz,并以 1000 为分块粒度组织,便于大规模读取与复现实验。
特点
在机器人学习与视觉-语言-动作建模领域,数据集的特征结构直接影响策略泛化与多模态融合效果。该数据集以机器人手为本体,包含 48 维 observation.state 与 48 维 action,涵盖左右手腕位姿及五指位置;observation.camera.ego 提供 1920×1080、30 fps 的 AV1 第一视角视频;camera.extrinsics 与 camera.intrinsics 分别记录 16 维和 9 维相机参数;language_instruction 提供自然语言任务描述。其 49 项任务、5363 条轨迹和 846654 帧构成较大规模插拔操作数据源,适用于精细操作研究。
使用方法
面向机器人操作策略训练与评估,该数据集可借助 HuggingFace datasets 与 LeRobot 生态进行加载和解析。使用者可依据 meta/info.json 中的 data_path 与 video_path 定位分块 Parquet 文件及对应 MP4 视频,按 episode_index、frame_index、timestamp、task_index 等字段对齐观测、动作和语言指令,并构建模仿学习、行为克隆或视觉-语言-动作模型的训练管线。官方提供的可视化入口可用于检查轨迹质量。使用时需遵循 apache-2.0 许可,训练集划分覆盖 0:5363,可直接用于 USB 插拔任务的策略学习与基准测试。
背景与挑战
背景概述
作为机器人学习领域中兼具双手灵巧操作与真实接触交互特性的数据资源,part3-insert_remove_usb依托LeRobot框架构建,公开元数据表明其涵盖5363个回合、846654帧、49项任务,采样频率30 Hz,观测包括1080p第一视角视频、48维双手状态与动作、相机内外参及语言指令。该数据集聚焦USB插入与移除这一高精度装配任务,其核心研究问题在于从多任务、多模态演示中学习可泛化的双手协调策略与接触丰富操作技能。Hugging Face页面未披露具体创建时间、主要研究人员或机构及引用文献,故相关归属信息尚待补充;就影响潜力而言,该数据为机器人模仿学习、视觉-语言-动作建模及灵巧手控制研究提供了大规模真实操作样本。
当前挑战
围绕USB插入与移除所代表的精密装配场景,该数据集需应对的领域难题包括狭小空间内的亚厘米级对位、接触力与位姿耦合控制、双手协同与手指间协调、第一视角下的目标遮挡以及长时程任务中的误差累积。在构建过程中,LeRobot采集需保证30 Hz、1080p AV1视频与48维手部状态和动作的严格时间同步,处理左右手高维关节与腕部旋转的标定一致性,覆盖49项任务并维持5363个回合的演示多样性,同时降低不同操作者、物体位姿和光照条件带来的分布偏移。如何从这些数据中抽取稳定且可迁移的插拔策略,仍构成显著挑战。
常用场景
经典使用场景
在机器人精细操作与模仿学习深度交织的研究脉络中,part3-insert_remove_usb 的经典使用场景聚焦于双手灵巧手对 USB 连接器的插入与移除。数据集以 30 帧每秒的自我中心视觉、48 维双手腕与手指状态、相机内外参及语言指令构成多模态序列,5363 段演示与 49 项任务为视觉-语言-动作策略、行为克隆和离线强化学习提供训练与评测基础。研究者可据此建模接触丰富、毫米级对准与双臂协调的连续控制过程,并检验策略在真实演示分布中的泛化能力。
衍生相关工作
围绕 LeRobot 格式与精细装配任务,该数据集衍生或支撑的相关经典工作多集中于模仿学习、动作分块与视觉-语言-动作建模。行为克隆基线、ACT 类动作分块 Transformer、Diffusion Policy 扩散策略以及 RT 系列风格的 VLA 模型,常借助此类双手演示检验长时程接触操作能力。数据集的统一 parquet 与视频组织亦促进数据集可视化、训练脚本复用和跨任务策略比较,使 USB 插拔成为连接器装配与灵巧手学习领域中可复用的评测载体,并推动开源机器人学习生态的标准化进程。
数据集最近研究
最新研究方向
伴随具身智能与开源机器人数据生态的迅速演进,part3-insert_remove_usb 以 5363 条演示、逾 84 万帧和 49 项任务,聚焦灵巧手完成 USB 插入与移除这类接触密集、容差严苛的装配操作。当前前沿研究正沿语言条件视觉运动策略、扩散策略与视觉—语言—动作模型展开,借助高分辨率第一视角视频、48 维双手腕与手指状态、相机内外参及语言指令,学习双臂协调、指尖级力位控制与跨任务泛化。Hugging Face LeRobot 社区的可视化与标准化格式,推动该类数据成为开源具身智能基准的重要组成。其意义在于为精密装配、工业自动化与家庭服务机器人提供可复现训练资源,并促进精细操作策略在真实场景中的鲁棒迁移。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

