so101_cup_bluecircle_1task_var
收藏资源简介:
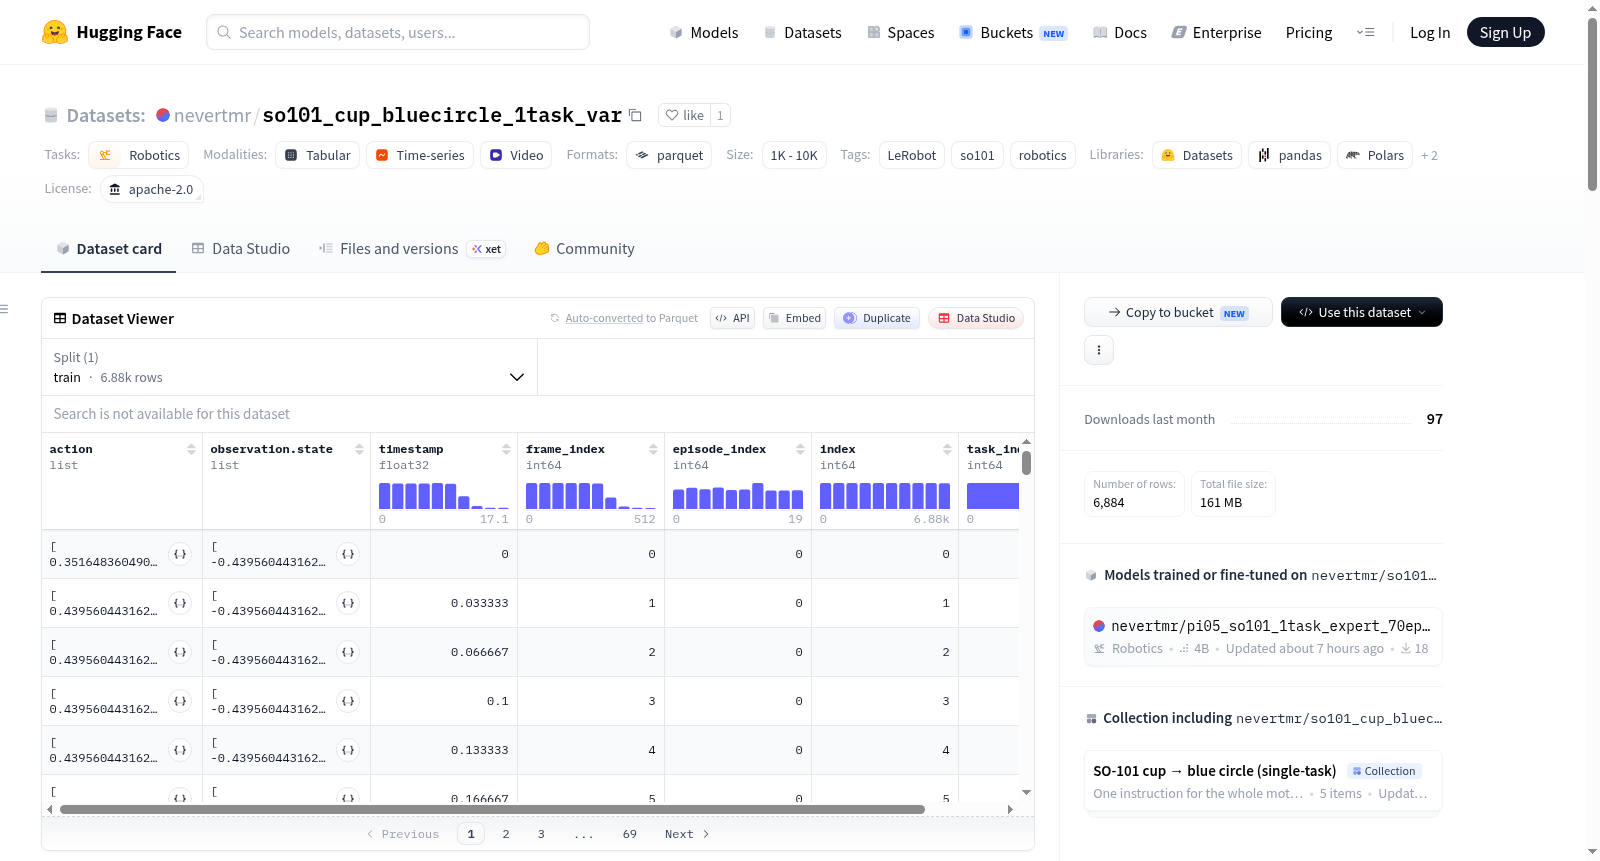
so101_cup_bluecircle_1task_var 是一个机器人操作演示数据集,作为主数据集 so101_cup_bluecircle_1task 的伴随集,专门用于增加任务场景的多样性。该数据集的核心任务定义为“拾取蓝色圆圈附近的杯子,并将杯子放置到蓝色圆圈上”。数据集包含20条人工遥操作演示剧集,总计6,884帧图像(录制帧率为30 fps),平均每条剧集时长约11.5秒(范围10.1–17.1秒)。与主数据集相比,本数据集的关键特点是起始布局具有更高的变异性:杯子的起始位置分布更广,并且蓝色圆圈(目标位置)在部分剧集中也会移动(在10条剧集中偏离其通常的固定位置),这打破了目标位置在图像空间固定的假设,有助于训练更具泛化能力的模型。数据采集使用了两台摄像头:一台固定的俯视相机(`front`)和一台腕部相机(`wrist`),分辨率均为640×480。数据集采用LeRobotDataset v3.0格式创建,使用LeRobot库的v0.4.4版本命令行工具在Apple Silicon MacBook上录制。该数据集适用于机器人模仿学习、策略学习等任务,尤其适合研究在目标物体和初始物体位置均发生变化的条件下的操作技能泛化。
The so101_cup_bluecircle_1task_var is a robotic manipulation demonstration dataset, serving as a companion set to the primary dataset so101_cup_bluecircle_1task, specifically designed to enhance the diversity of task scenarios. The core task defined in this dataset is: "Pick up the cup near the blue circle and place the cup onto the blue circle". This dataset contains 20 manually teleoperated demonstration episodes, with a total of 6,884 image frames (recorded at 30 fps). The average duration of each episode is approximately 11.5 seconds, ranging from 10.1 to 17.1 seconds. Compared with the primary dataset, the key feature of this dataset is its higher variability in initial layouts: the initial positions of the cup are more widely distributed, and the blue circle (target position) also shifts in some episodes (10 episodes deviate from its usual fixed position). This breaks the assumption that the target position is fixed in image space, which helps train models with stronger generalization capabilities. Two cameras were used for data collection: a fixed overhead camera (`front`) and a wrist-mounted camera (`wrist`), both with a resolution of 640×480. The dataset was created in the LeRobotDataset v3.0 format, and recorded on an Apple Silicon MacBook using the command-line tool of the LeRobot library v0.4.4. This dataset is applicable to tasks such as robotic imitation learning and policy learning, and is particularly suitable for researching the generalization of manipulation skills under conditions where both the target object and the initial position of the object change.
数据集概述:so101_cup_bluecircle_1task_var
该数据集是一个针对“拿起杯子并放到蓝色圆圈”这一机器人操作任务的20段变体演示数据,作为主数据集 nevertmr/so101_cup_bluecircle_1task 的补充。
- 任务描述: "pick up the cup near the blue circle and place the cup to the blue circle"(拿起蓝色圆圈附近的杯子,并将杯子放到蓝色圆圈上)。
- 数据规模: 20个片段(episodes),共6,884帧,帧率为30 fps。片段时长范围为10.1秒至17.1秒(平均11.5秒)。
- 传感器: 两个摄像头:
front(固定俯视)和wrist(手腕视角),分辨率均为640×480。 - 记录工具: 官方 LeRobot v0.4.4 CLI,运行于 Apple Silicon MacBook。
- 数据格式: LeRobotDataset v3.0。
- 许可证: Apache-2.0。
- 标签: robotics, LeRobot, so101。
与主数据集的差异
相较于主数据集 nevertmr/so101_cup_bluecircle_1task,本数据集的主要变化在于起始布局的多样性:
- 杯子起始位置更分散: 杯子的初始位置比主数据集中的近距离范围分布更广。
- 目标(蓝色圆圈)位置会移动: 在20个片段中,有10个片段的蓝色圆圈不在其通常的胶带固定位置。例如,在第12个片段中,圆圈被放在了最左侧,靠近第一个咖啡机的位置。主数据集中圆圈从未移动。
起始布局展示
- 布局总览图: 展示了全部20个片段的杯子(红点)和圆圈(蓝点)起始位置分布。
- 逐片段起始帧: 展示了编号为0至19的每个片段的起始帧画面。

使用方式
可以通过 LeRobot 库加载该数据集: python from lerobot.datasets.lerobot_dataset import LeRobotDataset
ds = LeRobotDataset("nevertmr/so101_cup_bluecircle_1task_var")