put_banana_apple_in_pink_blue_plates
收藏资源简介:
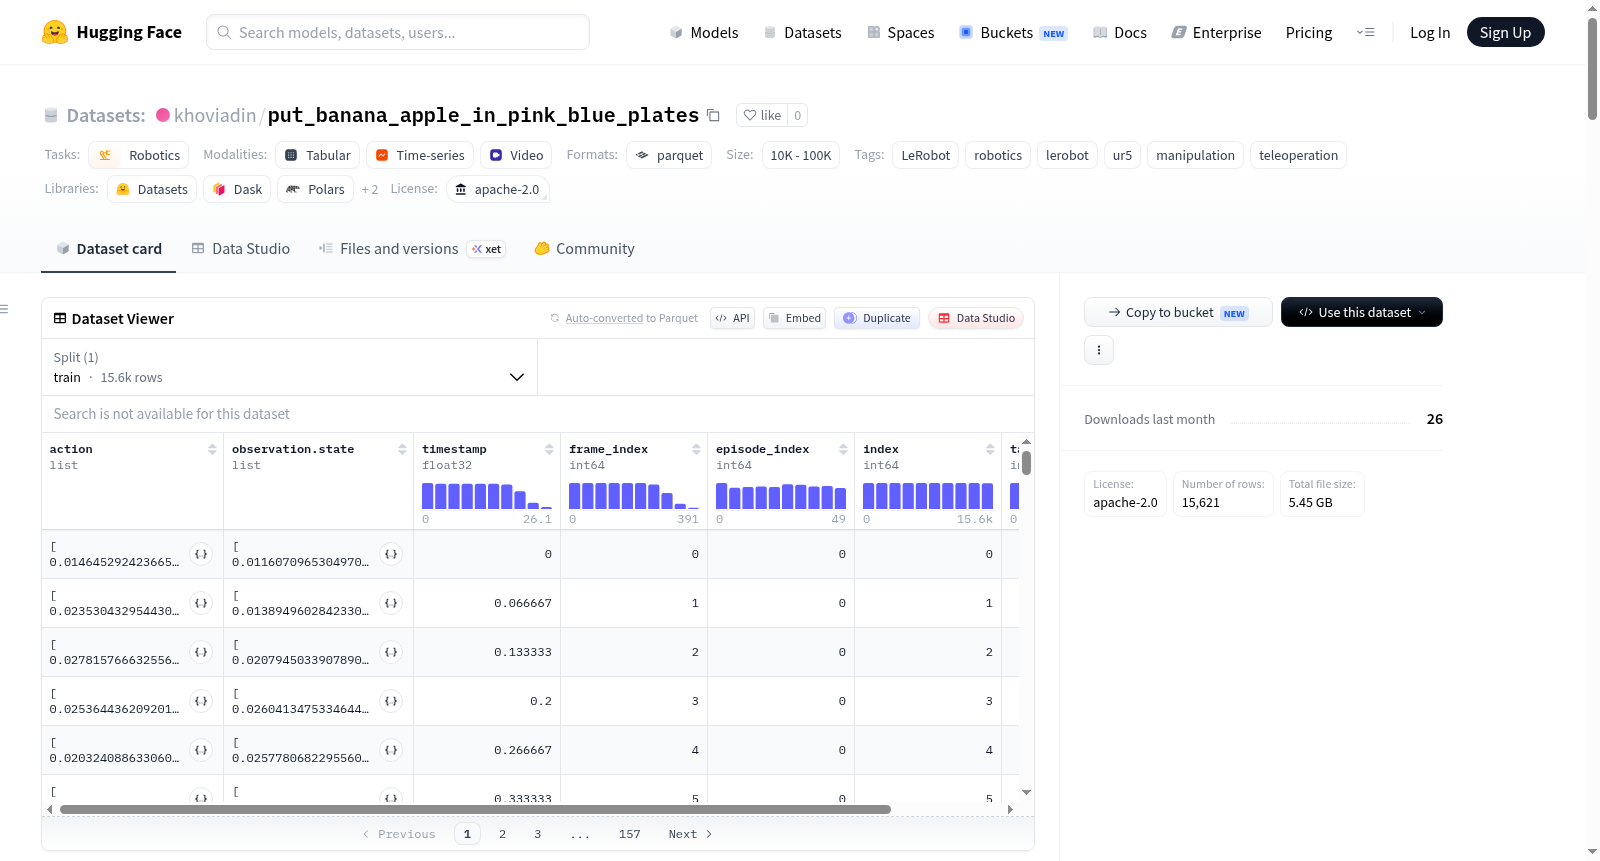
该数据集是使用LeRobot框架创建的机器人操作数据集。数据集包含一个遥操作任务:将香蕉和苹果放入粉色和蓝色盘子中(put banana and apple in pink and blue plates)。机器人类型为mantis_follower(基于UR5)。数据集包含50个episodes,共计15621帧,帧率为15fps。每个样本包含7维关节动作(6个自由度加夹爪)和对应的7维关节状态观测,以及来自四个摄像头的图像:左RGB、右RGB、左深度、右深度。深度图像为无损HEVC编码,单位为毫米,深度范围0.01-10米。RGB图像使用AV1编码。所有图像分辨率为720x1280。数据集还包含时间戳、帧索引、episode索引和任务索引。数据以parquet文件和MP4视频文件形式存储,总数据量约100MB(parquet)+200MB(视频)。许可证为Apache-2.0。该数据集适用于机器人操作策略学习、模仿学习、视觉运动控制等任务。
This dataset is a robot manipulation dataset created using the LeRobot framework. It contains a teleoperation task: put banana and apple in pink and blue plates. The robot type is mantis_follower (based on UR5). The dataset includes 50 episodes with a total of 15621 frames at 15fps. Each sample consists of 7-dimensional joint actions (6 degrees of freedom plus gripper) and corresponding 7-dimensional joint state observations, along with images from four cameras: left RGB, right RGB, left depth, and right depth. Depth images are lossless HEVC encoded in millimeters, with a depth range of 0.01-10 meters. RGB images use AV1 encoding. All images have a resolution of 720x1280. The dataset also includes timestamps, frame indices, episode indices, and task indices. Data is stored as parquet files and MP4 video files, with a total size of approximately 100MB (parquet) + 200MB (video). License: Apache-2.0. The dataset is suitable for robot manipulation policy learning, imitation learning, visual motor control, etc.
数据集概述
- 数据集名称: put_banana_apple_in_pink_blue_plates
- 许可证: Apache-2.0
- 任务类别: 机器人学 (robotics)
- 标签: LeRobot, 机器人学, ur5, 操作 (manipulation), 遥操作 (teleoperation)
- 创建工具: LeRobot (https://github.com/huggingface/lerobot)
数据集结构
- 总片段数 (episodes): 50
- 总帧数 (frames): 15,621
- 总任务数 (tasks): 1
- 帧率 (fps): 15
- 机器人类型: mantis_follower
- 数据划分: 训练集 (train) 0:50
数据特征 (Features)
- action: 7维浮点数组, 包含6个关节位置和1个夹爪位置
- observation.state: 7维浮点数组, 与action结构相同
- observation.images.left: 视频数据, 分辨率720x1280, 3通道, 编码AV1, 帧率15fps
- observation.images.right: 视频数据, 分辨率720x1280, 3通道, 编码AV1, 帧率15fps
- observation.images.left_depth: 深度视频数据, 分辨率720x1280, 1通道, 编码HEVC, 深度单位mm
- observation.images.right_depth: 深度视频数据, 分辨率720x1280, 1通道, 编码HEVC, 深度单位mm
- timestamp: 时间戳, 1维浮点数组
- frame_index: 帧索引, 1维整数数组
- episode_index: 片段索引, 1维整数数组
- index: 索引, 1维整数数组
- task_index: 任务索引, 1维整数数组
数据文件
- 数据文件格式: Parquet
- 视频文件格式: MP4
- 数据文件大小: 约100 MB
- 视频文件大小: 约200 MB