IsaacLab-Arena_RoboDojo_Assets
收藏资源简介:
该数据集是 IsaacLab-Arena 与 RoboDojo 联合评估的资产集合,用于在 ARX X5 双机械臂(dual_x5)平台上执行 RoboDojo 的双臂操作任务。数据集包含以下内容:ARX X5 双臂机器人的 USD 模型和网格文件(Embodiment/x5/);评估场景中使用的纹理材质(texture/);10 个 RoboDojo 任务(build_tower, classify_objects, put_bottles_into_dustbin, pour_balls_into_vase, general_pickup, cover_blocks, insert_tubes, sort_nesting_dolls_by_size, deposit_coin, organize_table)的场景布局(Layouts/RoboDojo/);以及这些布局中引用的对象 USD 实例(Objects/RoboDojo/)。数据集通过 IsaacLab-Arena 项目提供的脚本进行下载,适用于机器人操作任务的仿真评估与训练。
本数据集为IsaacLab-Arena与RoboDojo联合推出的评估用资产集合,用于在ARX X5双机械臂(dual_x5)平台上开展RoboDojo双臂操作任务。数据集涵盖以下组成部分:ARX X5双臂机器人的USD模型与网格文件(路径:Embodiment/x5/);评估场景所用的纹理材质资源(路径:texture/);包含10项RoboDojo任务——build_tower、classify_objects、put_bottles_into_dustbin、pour_balls_into_vase、general_pickup、cover_blocks、insert_tubes、sort_nesting_dolls_by_size、deposit_coin、organize_table——的场景布局文件(路径:Layouts/RoboDojo/);以及上述布局所引用的对象USD实例文件(路径:Objects/RoboDojo/)。本数据集可通过IsaacLab-Arena项目提供的脚本获取,适用于机器人操作任务的仿真评估与模型训练。
IsaacLab-Arena × RoboDojo 数据集详情
基本信息
- 许可证:Apache-2.0
- 任务类别:机器人学(Robotics)
数据集简介
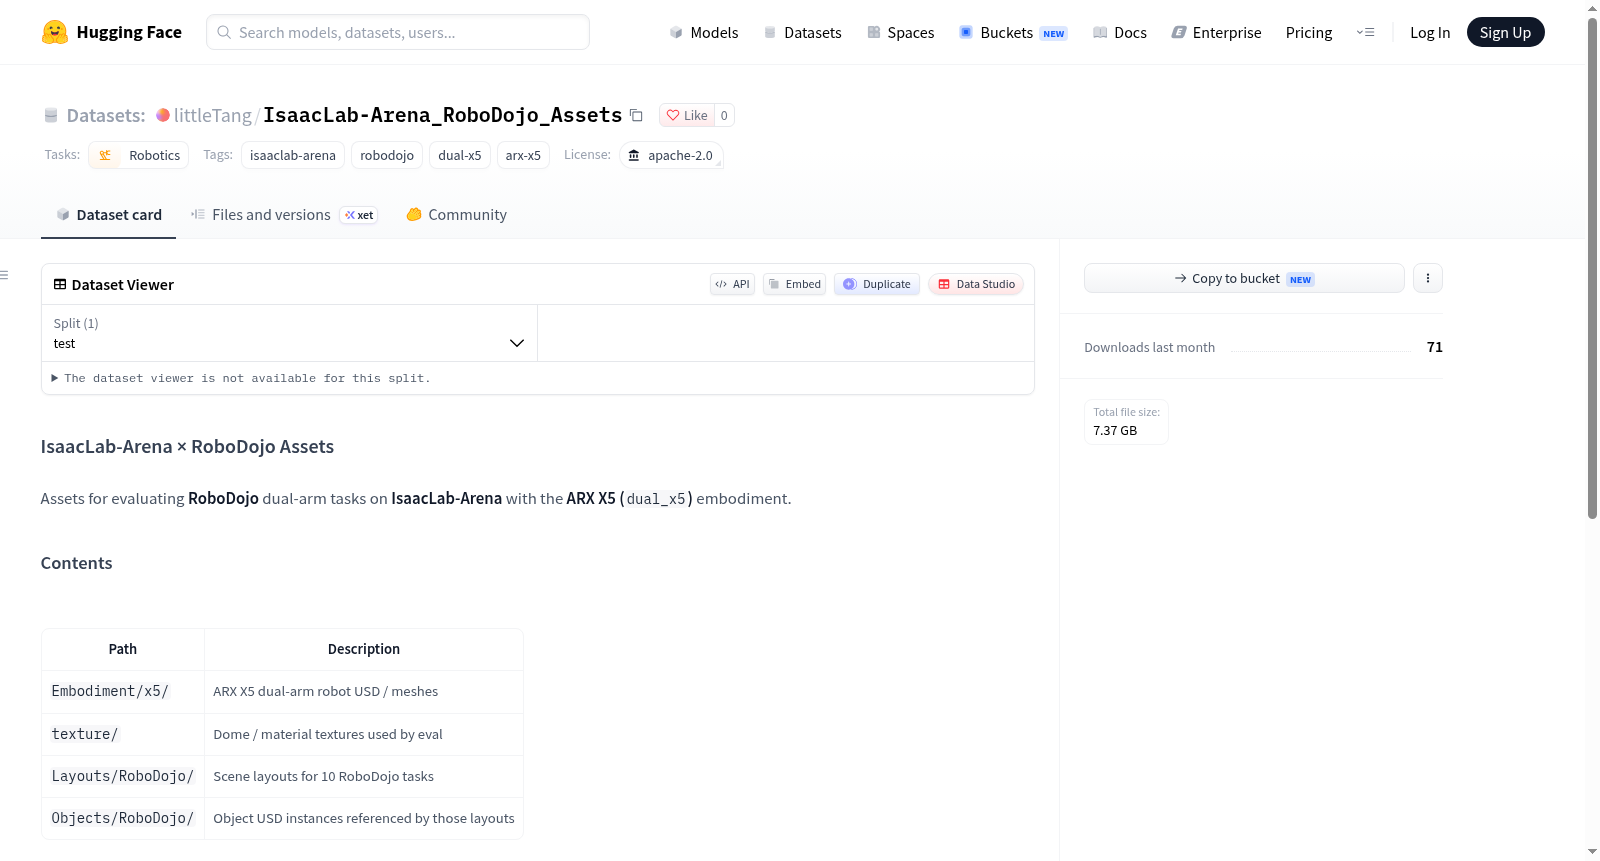
该数据集用于在 IsaacLab-Arena 环境中评估 RoboDojo 双臂任务,采用 ARX X5(dual_x5) 机器人形态。
内容结构
| 路径 | 描述 |
|---|---|
Embodiment/x5/ |
ARX X5 双臂机器人 USD 模型 / 网格资源 |
texture/ |
评估所使用的穹顶 / 材质纹理 |
Layouts/RoboDojo/ |
10 个 RoboDojo 任务的场景布局 |
Objects/RoboDojo/ |
布局引用的对象 USD 实例 |
任务列表
包含以下 10 个 RoboDojo 任务:
build_tower(搭建塔)classify_objects(物体分类)put_bottles_into_dustbin(将瓶子放入垃圾桶)pour_balls_into_vase(将球倒入花瓶)general_pickup(通用拾取)cover_blocks(覆盖积木)insert_tubes(插入管道)sort_nesting_dolls_by_size(按大小排序套娃)deposit_coin(存入硬币)organize_table(整理桌面)
下载方式
在 IsaacLab-Arena 项目根目录下执行以下命令:
bash bash script/_pull_assets.sh
下载后的资源将存入 assets/ 目录,并保持上述布局结构。