遇见数据集

pirate-character

收藏
Hugging Face2026-06-25 更新2026-06-26 收录
官方服务:

资源简介:

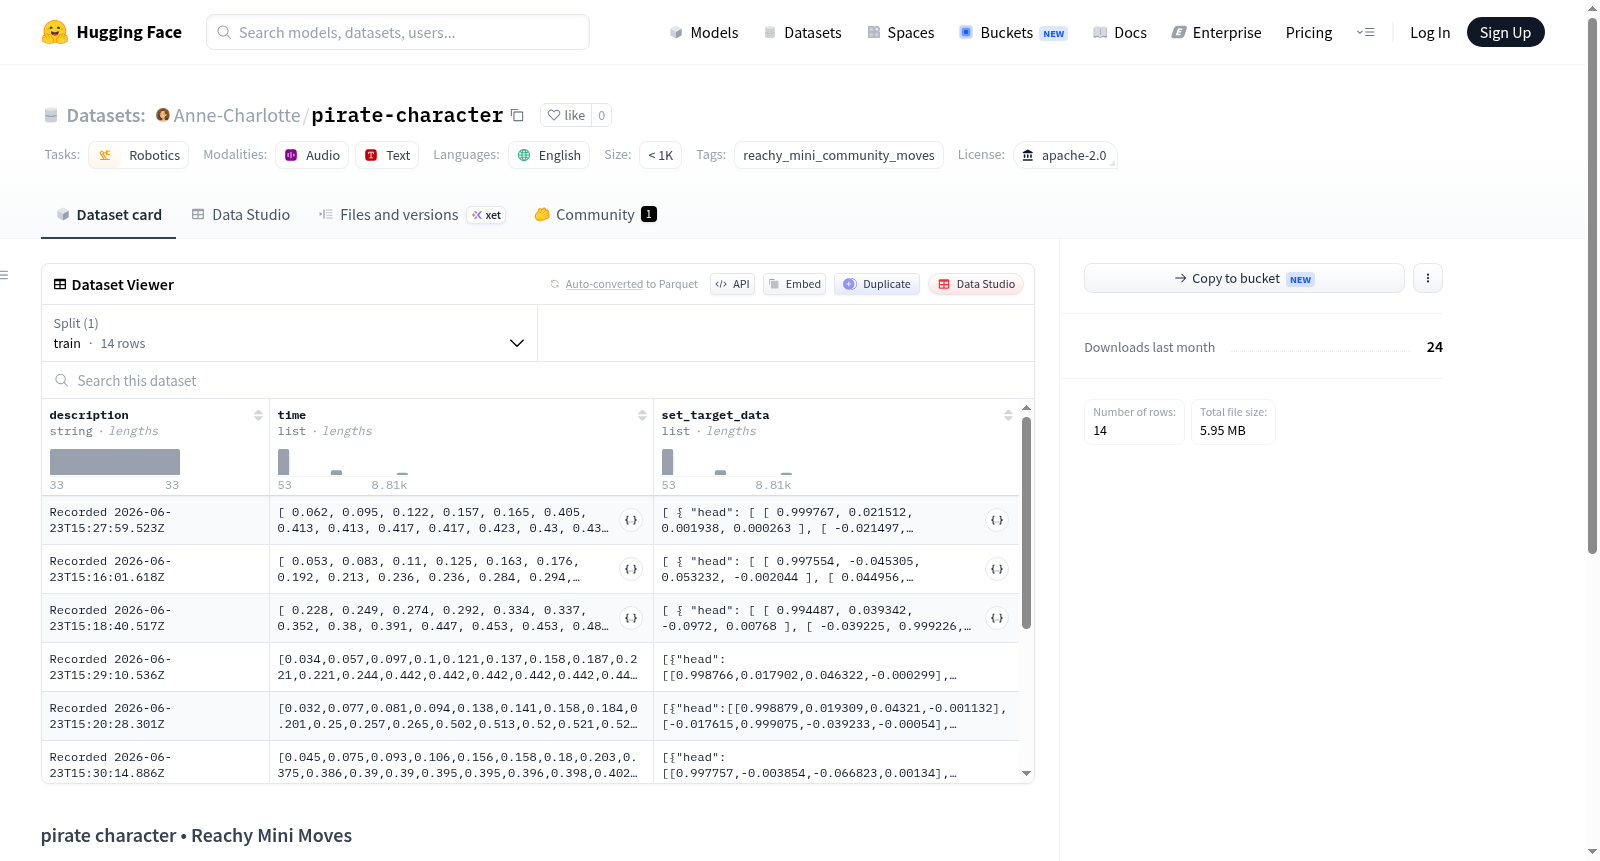
该数据集名为pirate character • Reachy Mini Moves,是一个社区贡献的木偶动作录制数据集,专门在Reachy Mini机器人平台上捕获。数据集包含多个动作录制文件,每个动作以JSON格式存储轨迹数据,并可选地包含WAV格式的音频文件。所有数据文件均位于`data/`目录下,这些录制是通过Marionette网络应用程序完成的。数据集适用于机器人技术领域的研究和开发,特别是与动作模仿、轨迹规划和机器人控制相关的任务。

This dataset, named *pirate character • Reachy Mini Moves*, is a community-contributed puppet motion recording dataset specifically captured on the Reachy Mini robotic platform. The dataset contains multiple motion recording files, each storing trajectory data in JSON format, with optional WAV-format audio files included. All data files are located in the `data/` directory, and these recordings were completed via the Marionette web application. This dataset is suitable for research and development in the field of robotics, particularly for tasks related to motion imitation, trajectory planning, and robotic control.

创建时间:
2026-06-23
原始信息汇总

数据集名称

pirate character • Reachy Mini Moves

许可协议

Apache-2.0

任务类别

机器人学(robotics)

语言

英语(en)

标签

  • reachy_mini_community_moves

数据集简介

该数据集为社区贡献的牵线木偶(Marionette)录制数据,在 Reachy Mini 机器人上采集。

数据内容

  • 数据文件存放于 data/ 目录下。
  • 每个动作包含一个 JSON 格式的轨迹文件,以及一个可选的 WAV 音频文件。

记录工具

数据通过 Marionette 网页应用录制。

使用与引用

  • 引用该数据集时请标注为 Anne-Charlotte/pirate-character
  • 分享衍生数据集时,请保留 reachy_mini_community_moves 标签,以便社区发现相关数据集。
搜集汇总
数据集介绍
pirate-character 数据集图片
构建方式
该数据集源自Reachy Mini机器人社区贡献者通过Marionette网络应用录制的木偶戏动作轨迹。每条动作记录以JSON格式存储为独立的轨迹文件,并可选配同步的WAV音频文件,所有数据文件统一存放于`data/`目录下。构建过程强调社区协作,允许用户通过直观的Web界面操控机器人并捕获其运动序列,从而生成可供后续研究与复用的标准化动作数据集。
特点
pirate-character数据集具有鲜明的社区驱动与开源共享特性。其核心优势在于动作轨迹与音频的灵活配对机制,既支持纯粹的运动分析,也可用于多模态人机交互研究。数据集采用Apache-2.0宽松许可,并强制要求衍生作品保留`reachy_mini_community_moves`标签,这一设计有效促进了相关动作集合在社区内的可发现性与生态聚合。
使用方法
研究者可直接通过HuggingFace平台加载该数据集,引用时需标注为`Anne-Charlotte/pirate-character`。数据集中的JSON轨迹文件可直接解析为机器人关节角度序列,适用于强化学习仿真、运动重定向或行为克隆等任务;同步的WAV音频则能为语音-动作映射研究提供天然对齐素材。复用时应遵守标签保留约定,以便维护社区数据的良性循环与可追溯性。
背景与挑战
背景概述
pirate-character数据集由Anne-Charlotte于社区贡献,依托Reachy Mini机器人平台,通过Marionette网络应用记录而得。该数据集聚焦于机器人动作模仿与表演领域,旨在通过记录逼真的木偶式动作轨迹(JSON格式)及可选的音频文件(WAV格式),推动人机交互中动作表达的丰富性与自然性研究。作为Reachy Mini社区动作集合的一部分,它强调了开源协作与知识共享,通过引入“reachy_mini_community_moves”标签促进相关衍生数据集的发现与复用,对机器人动作生成、远程操控及教育应用等领域具有启发性价值。
当前挑战
当前该数据集面临的核心挑战包括:1) 所解决的领域问题挑战在于,机器人动作生成长期受限于刚性、机械化的运动模式,难以复现人类表演中细腻的情感与角色特征,而pirate-character旨在弥合这一鸿沟,推动机器人从功能型动作向表现型动作的进化;2) 构建过程中遇到的挑战体现在,数据录制依赖特定的Reachy Mini硬件与Marionette网页应用,限制了采集场景的多样性与用户群体的广度,同时动作轨迹与音频的同步精度、社区贡献数据的质量一致性,以及缺乏标准化评估协议,均对数据集的可靠复用构成障碍。
常用场景
经典使用场景
pirate-character数据集作为Reachy Mini机器人社区贡献的木偶戏动作记录集合,其核心使用场景在于为仿人机器人的动作生成与复现提供高保真的轨迹数据。每个动作以JSON格式存储的关节轨迹文件为核心,辅以可选的WAV音频文件,使研究者能够精准捕捉并复现具有角色特征(如海盗性格)的生动动作序列,广泛应用于机器人木偶戏表演、人机交互中的情感表达动作建模等领域。
衍生相关工作
该数据集衍生了多项重要工作:一方面,社区基于其reachy_mini_community_moves标签构建了可扩展的机器人动作库,促进了跨数据集的动作迁移研究;另一方面,研究者利用其JSON轨迹格式开发了动作修正与插值算法,探索了不同角色动作风格的融合技术。此外,Marionette网络应用工具的完善与推广,使得非编程用户也能轻松贡献动作数据,形成了可持续的众包机器人学习生态。
数据集最近研究
最新研究方向
该数据集聚焦于人形机器人Reachy Mini的社区驱动动作采集与复现,是具身智能领域从仿真控制走向真实人机交互的重要探索。近期研究热点集中于利用社区贡献的“木偶戏”式遥操作记录(Marionette),构建低成本、可扩展的动作知识库。这一趋势与机器人学习中的数据稀缺瓶颈紧密相关——通过众包采集多样化动作轨迹(如海盗角色特有的夸张姿态),可显著提升机器人模仿学习的泛化能力。研究意义在于,该数据集为开源机器人社区提供了标准化动作封装格式(JSON轨迹+可选音频),推动了具身智能中“行为克隆”与“少样本适应”的前沿发展,并为非专家用户参与机器人行为设计开辟了路径。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务