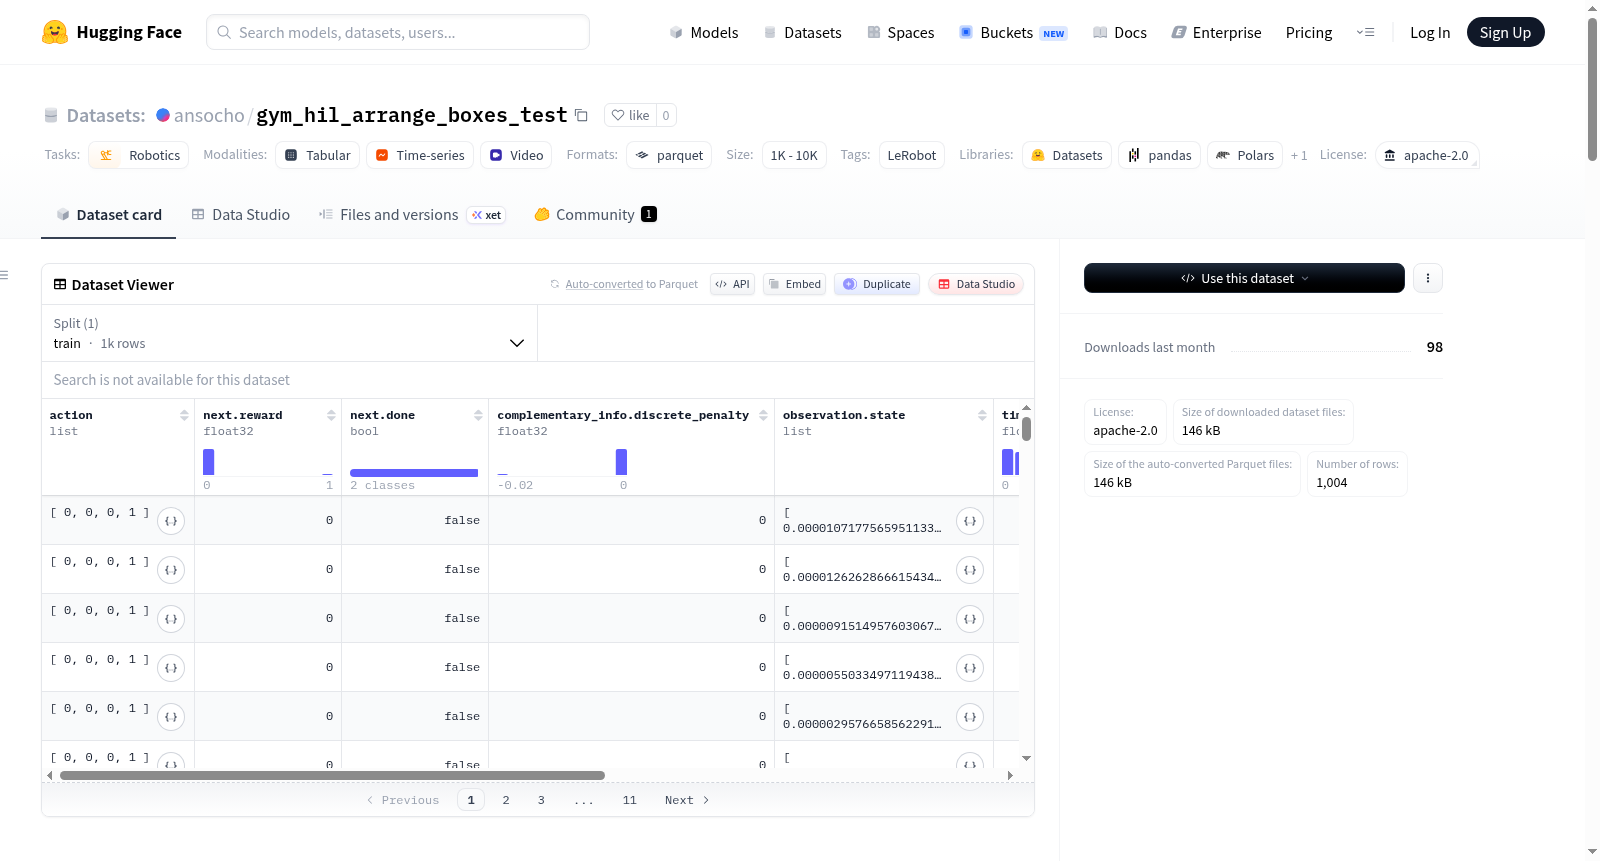
gym_hil_arrange_boxes_test
收藏资源简介:
该数据集是使用LeRobot创建的,专为机器人技术领域设计,采用Apache-2.0许可证。数据集包含15个总片段,1004帧,涉及1个任务,数据文件大小为100MB,视频文件大小为200MB。数据以parquet格式存储,视频以mp4格式存储,帧率为10fps。数据集结构详细描述了多个特征,包括动作(delta_x, delta_y, delta_z, gripper)、下一状态奖励、完成标志、离散惩罚、观察图像(正面和腕部)、状态观察、时间戳、帧索引、片段索引、索引和任务索引。这些特征支持机器人技术中的动作控制、状态观察和奖励反馈等任务。
This dataset was developed using LeRobot, purpose-built for the robotics field, and is licensed under Apache-2.0. It contains 15 total segments, 1004 frames, and covers 1 single task. The aggregate size of the data files is 100 MB, while the video files total 200 MB. The data is stored in Parquet format, and the videos are stored in MP4 format at a frame rate of 10 fps. The dataset structure details multiple features, including actions (delta_x, delta_y, delta_z, gripper), next-state reward, done flag, discrete penalty, observation images (front-view and wrist-view), state observations, timestamps, frame index, segment index, index, and task index. These features support tasks such as motion control, state observation, and reward feedback in robotics.
数据集概述
基本信息
- 数据集名称: gym_hil_arrange_boxes_test
- 任务类别: 机器人学
- 标签: LeRobot
- 许可证: Apache-2.0
- 创建工具: LeRobot (https://github.com/huggingface/lerobot)
数据集规模
- 总情节数: 15
- 总帧数: 1004
- 总任务数: 1
- 数据块大小: 1000
- 数据文件总大小: 100 MB
- 视频文件总大小: 200 MB
- 帧率: 10 FPS
- 数据拆分: 训练集 (0:15)
数据结构
数据文件路径: data/chunk-{chunk_index:03d}/file-{file_index:03d}.parquet
视频文件路径: videos/{video_key}/chunk-{chunk_index:03d}/file-{file_index:03d}.mp4
数据特征
动作
- 名称: action
- 数据类型: float32
- 形状: [4]
- 维度名称: ["delta_x", "delta_y", "delta_z", "gripper"]
下一状态
-
名称: next.reward
-
数据类型: float32
-
形状: [1]
-
维度名称: null
-
名称: next.done
-
数据类型: bool
-
形状: [1]
-
维度名称: null
补充信息
- 名称: complementary_info.discrete_penalty
- 数据类型: float32
- 形状: [1]
- 维度名称: ["discrete_penalty"]
观测图像
-
名称: observation.images.front
-
数据类型: video
-
形状: [3, 128, 128]
-
维度名称: ["channels", "height", "width"]
-
视频信息:
- 高度: 128
- 宽度: 128
- 编解码器: av1
- 像素格式: yuv420p
- 是否为深度图: false
- 帧率: 10
- 通道数: 3
- 包含音频: false
-
名称: observation.images.wrist
-
数据类型: video
-
形状: [3, 128, 128]
-
维度名称: ["channels", "height", "width"]
-
视频信息:
- 高度: 128
- 宽度: 128
- 编解码器: av1
- 像素格式: yuv420p
- 是否为深度图: false
- 帧率: 10
- 通道数: 3
- 包含音频: false
观测状态
- 名称: observation.state
- 数据类型: float32
- 形状: [18]
- 维度名称: null
索引与时间戳
-
名称: timestamp
-
数据类型: float32
-
形状: [1]
-
维度名称: null
-
名称: frame_index
-
数据类型: int64
-
形状: [1]
-
维度名称: null
-
名称: episode_index
-
数据类型: int64
-
形状: [1]
-
维度名称: null
-
名称: index
-
数据类型: int64
-
形状: [1]
-
维度名称: null
-
名称: task_index
-
数据类型: int64
-
形状: [1]
-
维度名称: null
引用信息
- 主页: 未提供
- 论文: 未提供
- BibTeX引用: 未提供