
elijahgalahad/any4hdmi-root_tracking_test
收藏官方服务:
资源简介:
该数据集包含八个G1 qpos运动,选自xrobot_raw_20260524,并根据根步行方向重命名。运动文件位于motions/目录下,包括forward_1.npz、forward_2.npz、backward_1.npz、backward_2.npz、left_1.npz、left_2.npz、right_1.npz和right_2.npz。每个.npz文件包含一个qpos数组,manifest.json文件提供了qpos名称、时间步长、MJCF参考和源映射信息。
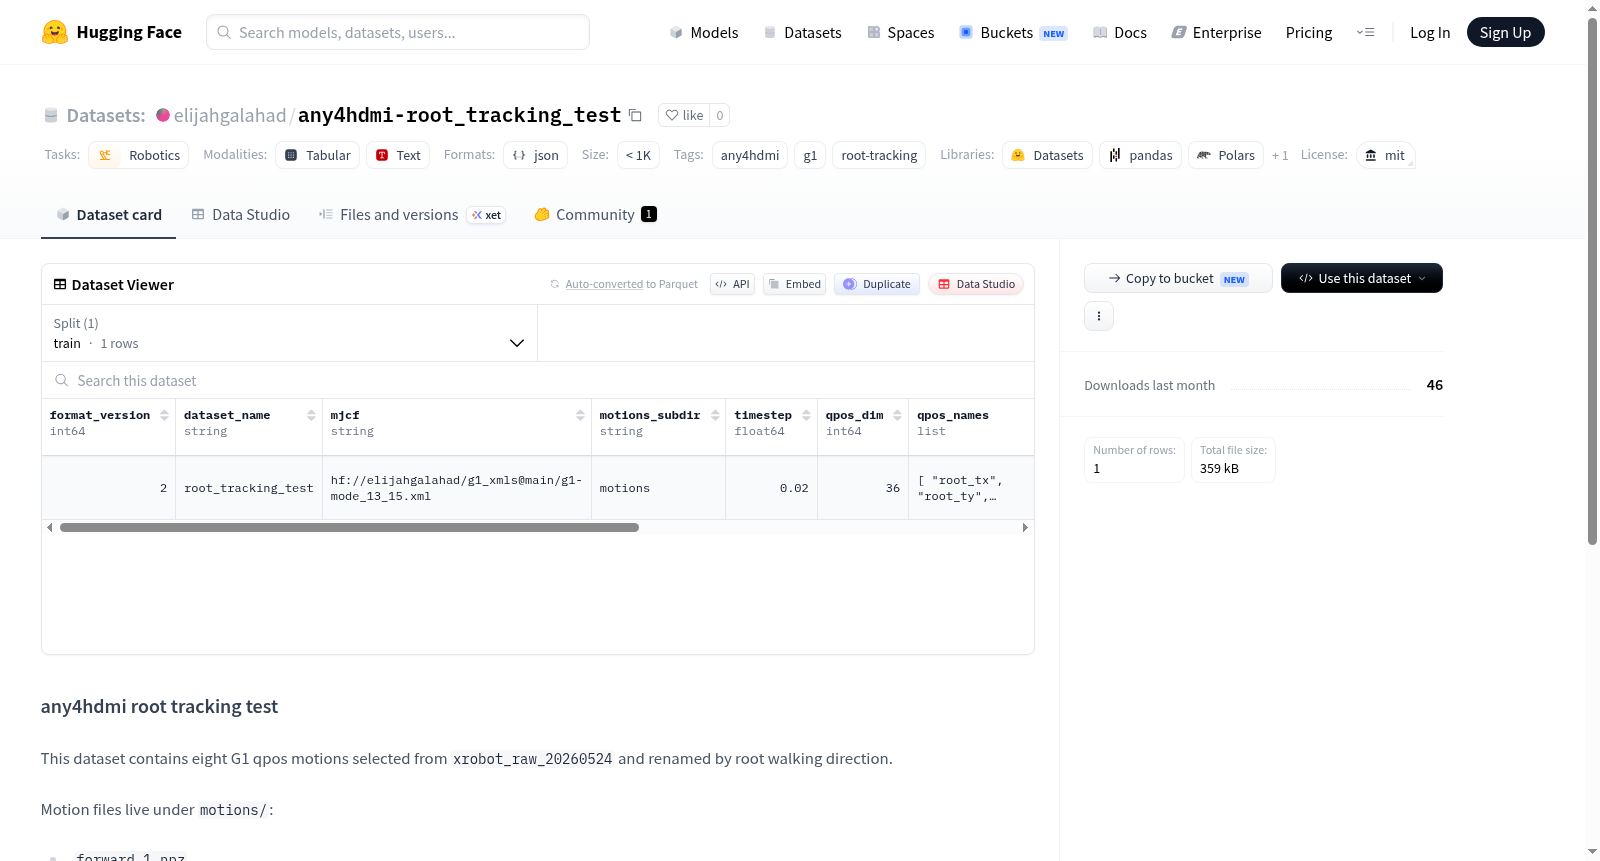
This dataset contains eight G1 qpos motions selected from `xrobot_raw_20260524` and renamed by root walking direction. Motion files live under `motions/`: `forward_1.npz`, `forward_2.npz`, `backward_1.npz`, `backward_2.npz`, `left_1.npz`, `left_2.npz`, `right_1.npz`, and `right_2.npz`. Each `.npz` contains a `qpos` array. See `manifest.json` for qpos names, timestep, MJCF reference, and source mapping.
提供机构:
elijahgalahad搜集汇总
数据集介绍
构建方式
该数据集源自机器人运动规划与仿真的前沿领域,旨在为人形机器人根轨迹跟踪任务提供标准化测试基准。数据集从`xrobot_raw_20260524`原始数据集中精心挑选了8组G1型机器人的关节位置(qpos)运动序列,依据行走方向进行重命名与归类。每一组运动序列以独立的`.npz`文件形式存储于`motions/`目录下,包含前向、后向、左向和右向各两组轨迹数据,覆盖了平面内四个主要运动方向。同时,数据集提供了`manifest.json`清单文件,详细记录了关节名称、时间步长、MJCF参考模型及数据来源映射,确保了数据的可追溯性与复现性。
使用方法
使用者可通过加载`.npz`文件中的`qpos`数组获取运动轨迹数据,推荐结合`manifest.json`中的元信息进行数据解析与预处理。典型应用场景包括:作为人形机器人根轨迹跟踪任务的测试集,评估运动规划算法在四个基本方向上的跟踪精度;或作为模仿学习中的专家轨迹库,供策略网络训练。由于数据格式遵循通用的NumPy数组规范,研究者可便捷地将其集成到基于Python的机器人仿真或控制框架中,如MuJoCo或Isaac Gym,通过对照MJCF模型进行运动复现与性能分析。
背景与挑战
背景概述
在机器人控制与运动规划领域,精确的全身运动跟踪是实现双足机器人稳定行走与复杂动作的核心挑战之一。any4hdmi-root_tracking_test数据集于近期由相关机器人研究团队创建,基于xrobot_raw_20260524原始数据集筛选了八组G1型双足机器人的关节位置(qpos)运动序列,依据根部行走方向重新命名,涵盖前、后、左、右四个基本运动方向。该数据集为机器人运动学建模、轨迹跟踪控制以及仿人机器人行为分析提供了标准化的测试基准,有助于推动双足机器人在非结构化环境中的适应性研究,对提升机器人运动控制算法的鲁棒性与泛化能力具有潜在影响力。
当前挑战
该数据集所解决的领域问题主要聚焦于双足机器人根部轨迹跟踪控制的精确性与可重复性评估,尤其针对不同方向运动下的关节位姿同步难点。在构建过程中面临多重挑战:首先,原始运动数据需从大规模采集样本中筛选出典型方向运动片段,确保运动模式的代表性与多样性;其次,对八组.npz文件中的qpos序列进行统一命名与格式标准化,以便于算法对比与复现;此外,需维护manifest.json提供的运动参数映射关系,包括关节名称、时间步长、MJCF模型参考及原始数据溯源,这对数据一致性与可解释性提出了较高要求。
常用场景
经典使用场景
在人形机器人与全身运动控制领域,any4hdmi-root_tracking_test数据集为研究机器人根部轨迹跟踪行为提供了标准化测试平台。该数据集收录了八组源自真实采集数据的G1型机器人关节位姿运动样本,通过将运动轨迹按照前进、后退、左移、右移等基本步行方向进行分类整理,形成了覆盖多方向运动模式的基准集合。研究者可利用这些包含完整qpos信息的运动文件,开展基于模型预测控制或强化学习的足式机器人全身协调运动规划实验,尤其适用于验证不同方向下机器人根部位姿控制算法的有效性与鲁棒性。
解决学术问题
该数据集有效解决了人形机器人运动控制研究中典型动作数据匮乏与实验基准不统一的学术难题。通过提供规范化的多向步行运动记录,研究人员能够系统评估根轨迹跟踪算法在面对不同方向指令时的跟踪精度与动态响应特性。数据集的公开可用性促进了运动控制领域可重复性研究的开展,使得不同算法之间能够基于同一组参考轨迹进行公平比较,加速了从理论方法到工程验证的学术闭环形成。
实际应用
在实际工程应用中,该数据集为开发具备多方向移动能力的仿人机器人提供了运动先验知识。基于这些预录运动模式,工程师可以构建机器人基础技能库,使得机器人能够在仓储物流、家庭服务、巡检安防等场景中实现稳定可靠的前进、后退和侧向行走。数据集中的运动样本可直接作为迁移学习或模仿学习的初始策略,显著降低机器人从零开始学习新运动模式所需的数据采集成本与试错风险。
数据集最近研究
最新研究方向
在具身智能与仿人机器人领域,any4hdmi_root_tracking_test数据集聚焦于G1人形机器人全身姿态控制与根轨迹跟踪的前沿研究。该数据集精选了八组涵盖前、后、左、右四个基础运动方向的关节位置序列,为开发鲁棒的全身运动生成算法提供了标准化测试基准。随着宇树科技G1人形机器人在工业巡检、家庭服务等场景的快速部署,根轨迹跟踪成为实现稳定行走与灵巧操作的核心挑战。该数据集通过解耦运动方向与关节构型的映射关系,为强化学习中的模仿学习、运动重定向以及全身协调控制等方向提供了关键数据支持,推动了人形机器人从简单步态向复杂环境自适应运动能力的跨越。
以上内容由遇见数据集搜集并总结生成


