
遇见数据集

ankile/real01c-insert-marker-d1-ours-sobol-r1-25k-nocf-eval-sobol20

收藏
Hugging Face2026-05-28 更新2026-05-31 收录
官方服务:

资源简介:

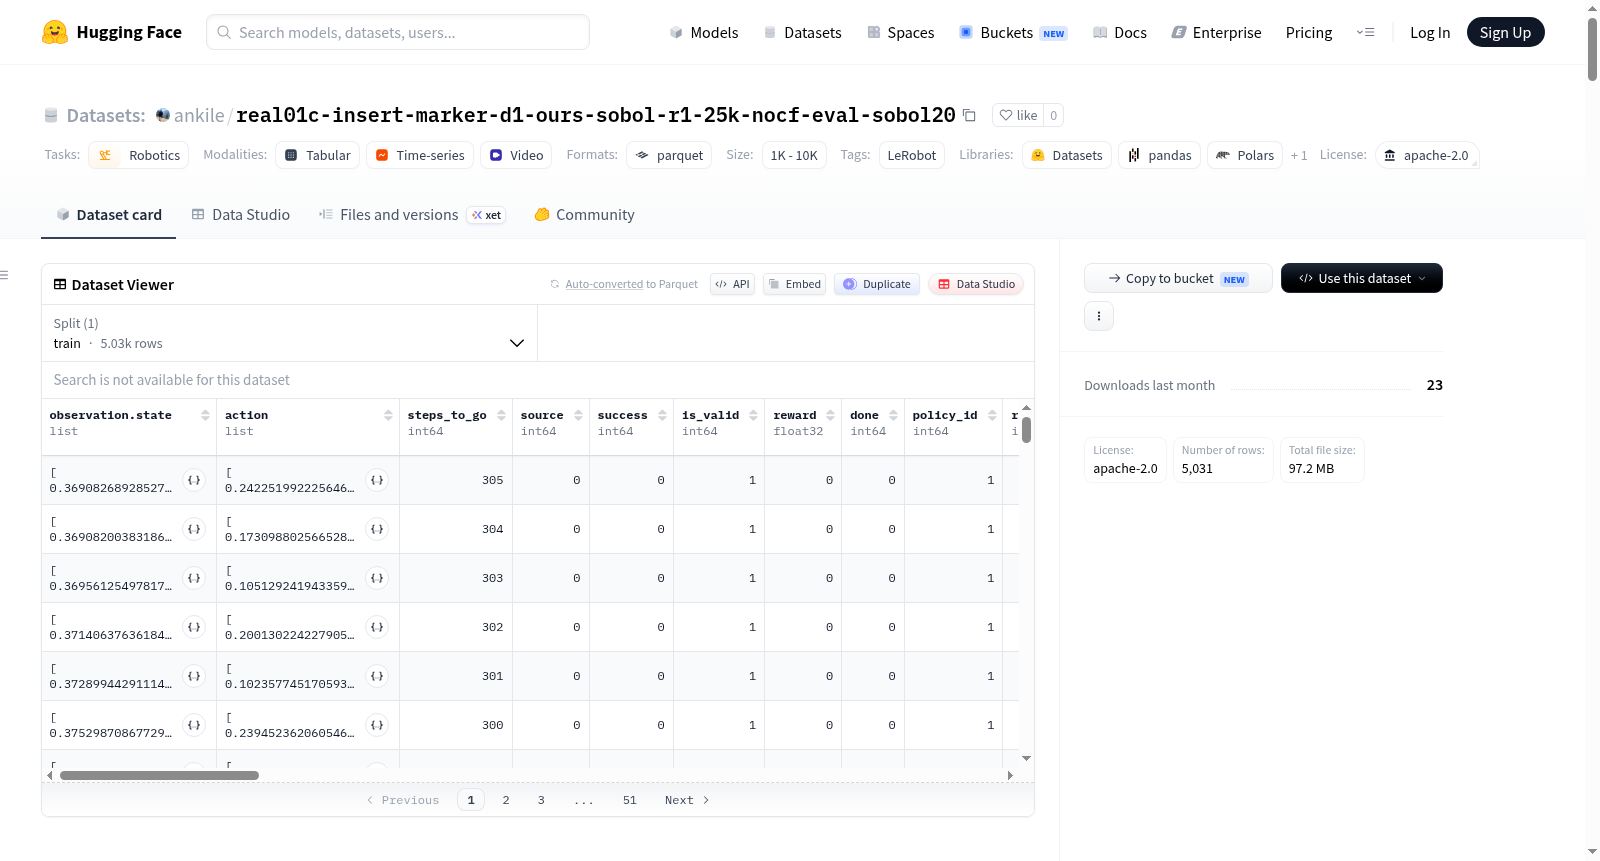
这是一个由LeRobot创建的机器人数据集,专门针对Franka机器人设计。数据集包含20个episodes,总计5031帧数据,主要用于机器人学习和训练任务。数据以parquet文件格式存储,总数据大小约100MB,视频文件约200MB。数据集包括丰富的特征:观察状态(如笛卡尔位置、关节位置、速度、夹爪位置)、动作(包括笛卡尔速度、位置、关节速度、位置以及夹爪控制)、奖励信号、成功标志、干预标志等。此外,还提供两个摄像头视角的视频观测(分辨率480x640,帧率15fps),支持机器人视觉任务。数据集结构包含训练分割,适用于机器人控制、强化学习等应用场景。

This dataset is created using LeRobot and is specifically designed for the Franka robot. It consists of 20 episodes with a total of 5031 frames, primarily intended for robot learning and training tasks. The data is stored in parquet format, with a total data size of approximately 100MB and video files of about 200MB. The dataset includes diverse features: observation states (such as Cartesian position, joint position, velocity, gripper position), actions (including Cartesian velocity, position, joint velocity, position, and gripper control), reward signals, success flags, intervention flags, etc. Additionally, it provides video observations from two camera perspectives (resolution 480x640, frame rate 15fps), supporting robot vision tasks. The dataset structure includes a training split and is suitable for applications such as robot control and reinforcement learning.
提供机构:
ankile
搜集汇总
数据集介绍
ankile/real01c-insert-marker-d1-ours-sobol-r1-25k-nocf-eval-sobol20 数据集图片
构建方式
该数据集基于LeRobot框架构建,专注于机器人操作任务。数据采集采用Franka机器人平台,通过Sobol序列采样策略生成20个轨迹片段,共计5031帧数据。每个轨迹片段以1000帧为单元进行分块存储,使用Parquet格式保存结构化数据,并同步录制480×640分辨率、15帧每秒的H.264编码视频。数据集仅包含单一任务类型,所有样本均被归入训练集,体现了针对特定任务的高效数据采集与组织方式。
特点
数据集具备丰富的多模态特征,涵盖7维观测状态(包括笛卡尔位置、旋转及夹爪位置)与多维动作空间(如笛卡尔速度、关节位置等)。尤为独特的是,其收录了笔触交互相关的专用参数(笔的位置与偏航角),以及成功标志、奖励信号、干预标识等评估指标。这些特征与来源标识、回合编号等元数据相结合,为精细化的机器人学习研究提供了高维度、多视角的数据支撑。
使用方法
研究人员可通过LeRobot库直接加载该数据集,使用`load_dataset`函数指定配置名为'default'即可自动解析Parquet文件与关联视频。数据以'state'和'action'为核心字段,支持对训练轨迹进行回放与分析。建议用户关注'steps_to_go'与'success'等关键标记,用于时序任务建模与策略评估。由于数据已按'chunk'预分片,适合分布式处理或增量式模型训练场景。
背景与挑战
背景概述
该数据集诞生于机器人操作领域飞速发展的时代,由Hugging Face团队的LeRobot框架驱动创建,旨在为机器人模仿学习提供高质量的演示数据。核心研究问题聚焦于通过Franka机械臂完成精细的插入任务,例如将标记物准确置入指定位置。数据集包含20个演示片段,共计5031帧,以15帧/秒的速度记录了机器人状态、动作指令及多视角视觉信息,为策略学习提供了丰富的多模态观测。其影响力体现在为机器人自主学习复杂操作技能提供了开箱即用的标准化数据,推动了数据驱动方法在机器人领域的普及。
当前挑战
该数据集旨在应对机器人精细操作中模仿学习易出现的策略失败问题,例如插入任务中因偏差导致的误操作。构建过程中的挑战包括:确保20个演示片段在姿态多样性、成功与失败案例间的平衡,以避免模型过拟合;同步多摄像头(18650758_left与25916956_left)的时空对齐,并解决高帧率视频流与机械臂状态数据在记录频率上的不一致;此外,归一化跨片段的示范差异性,以及标注有效性与奖励信号的可靠性,均是制约数据集实用性的关键难题。
常用场景
经典使用场景
在机器人操作与模仿学习领域,real01c-insert-marker-d1-ours-sobol-r1-25k-nocf-eval-sobol20数据集为基于Franka机械臂的精密插拔任务提供了丰富的视觉-运动轨迹数据。该数据集通过多视角相机(如18650758_left与25916956_left)同步采集高分辨率视频流,并结合7维关节状态、笛卡尔位姿及夹爪开合度等状态信息,完整记录了机器人从接近、对准到插入标记物的全过程。研究者可借助其包含的20个演示片段与5000余帧时序数据,训练端到端的模仿学习模型,或构建具备泛化能力的动作生成策略,尤其适用于探索稀疏奖励环境下的长程操作技能习得。
衍生相关工作
围绕该数据集的独特性,学界已衍生出多项代表性工作:一类研究聚焦于利用其多模态动作标签设计统一的策略网络架构,如将笛卡尔速度与关节位置作为双重解码目标的高效动作分块模型;另一类工作则基于其20个简洁演示序列,探索少样本条件下的元学习框架,通过无梯度优化快速适配新任务变体。此外,数据集中清晰的干预标记催生了人机协作式数据集扩建方法,使机器人能在人类遥操作指导下自主扩展轨迹库,显著降低数据采集成本并提升策略的鲁棒性。
数据集最近研究
最新研究方向
该数据集聚焦于机器人精细操作领域的前沿研究方向,尤其是在基于Franka机械臂的插入任务中,通过引入Sobol序列采样与无碰撞约束的轨迹生成策略,探索高精度动作控制与视觉反馈的深度融合。数据集涵盖多模态观测特征(如关节状态、笛卡尔位姿、双视角视频流)与密集的动作标签,为模仿学习、强化学习及端到端策略的泛化性研究提供了基准。当前热点事件中,以LeRobot框架为驱动的开源数据生态正推动机器人技能获取的民主化,而本数据集针对‘插入-标记’这类结构化任务的设计,直接关联到工业装配与精细操作自动化的核心瓶颈,其意义在于通过多样化采样策略(如sobol序列)提升低样本场景下的策略鲁棒性,为具身智能从模拟到现实迁移的研究注入新动能。
以上内容由遇见数据集搜集并总结生成
二维码
社区交流群
二维码
科研交流群
商业服务

